Entre em contato com a Aubrik Company

Como funciona um manipulador de soldagem de tubos e qual tipo você precisa?

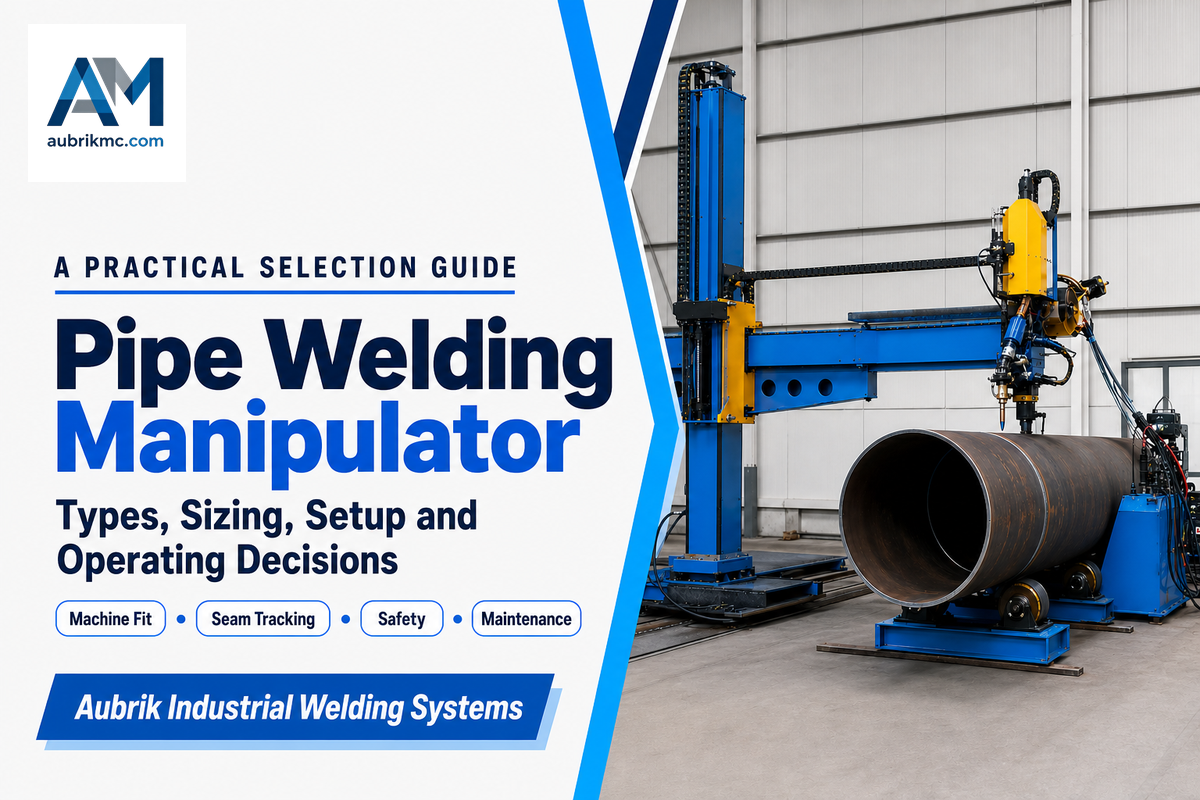
Um manipulador de soldagem de tubos é uma máquina do tipo coluna e lança ou em balanço que conduz um cabeçote de tocha SAW ou GMAW por um percurso fixo ou móvel, enquanto o tubo permanece parado ou gira sobre um virador de soldagem separado, proporcionando um passe uniforme sem que o soldador precise acompanhar manualmente a junta. Empresas que fabricam spools, vasos de pressão ou seções de dutos usam esse equipamento para manter constantes a velocidade de soldagem, a posição do arco e a geometria do cordão durante toda a execução de produção.
Este guia aborda questões de engenharia específicas para tubos: como dimensionar um manipulador de acordo com o diâmetro externo (OD) e a espessura da parede do tubo, como combiná-lo com um virador de soldagem, qual norma de soldagem realmente rege uma junta de tubo e o que compromete a configuração quando ela é instalada ou operada incorretamente. Se você já sabe que precisa de um manipulador e deseja conhecer os equipamentos da Aubrik, a página da solução de manipulador de soldagem de tubos apresenta diretamente a linha de produtos.
Por Cherry · Atualizado em agosto de 2026
Resumo das especificações da linha de manipuladores para tubos
- Faixa de diâmetro externo dos tubos: 50 mm a 3.000 mm em quatro classes de capacidade
- Precisão de posicionamento: ±0,1 mm na série ABOKE FWM
- Processos de soldagem: SAW e GMAW, com opção de dois cabeçotes
- Curso da coluna e da lança: de 1.000×1.000 mm a 8.000×8.000 mm
- Velocidade de curso da tocha: até 300–1.400 mm/min, dependendo do modelo
Em resumo
Um manipulador de soldagem de tubos é um suporte de tocha montado em lança que desloca o arco ao longo da junta do tubo enquanto o próprio tubo permanece fixo ou gira sobre um virador de soldagem separado, produzindo um passe circunferencial ou longitudinal repetível sem que o soldador acompanhe manualmente a junta.
Resumo
- O manipulador conduz a tocha; o virador de soldagem gira o tubo, e a maioria das células robotizadas para tubos utiliza os dois em conjunto (H2-2).
- Dimensione pelo diâmetro externo do tubo, pela espessura da parede e pela classe de capacidade, não apenas pela capacidade da lança (H2-3).
- Resultado real: uma célula robotizada ABOKE FWM-0404 reduziu o tempo de ciclo de 8h para 4.8h e elevou a taxa de aceitação no primeiro passe conforme a AWS D1.1 de 85% para 99,5% (H2-3).
- A API 1104 e a família ASME B31 regem soldas de tubos e de limites de pressão, uma família de normas diferente da norma estrutural AWS D1.1 (H2-5).
- As regras para espaços confinados da 29 CFR 1910.146 passam a ser aplicáveis assim que alguém entra em um tubo de grande diâmetro para realizar a configuração (H2-8).
1. O que um manipulador de soldagem de tubos realmente movimenta e o que ele não movimenta
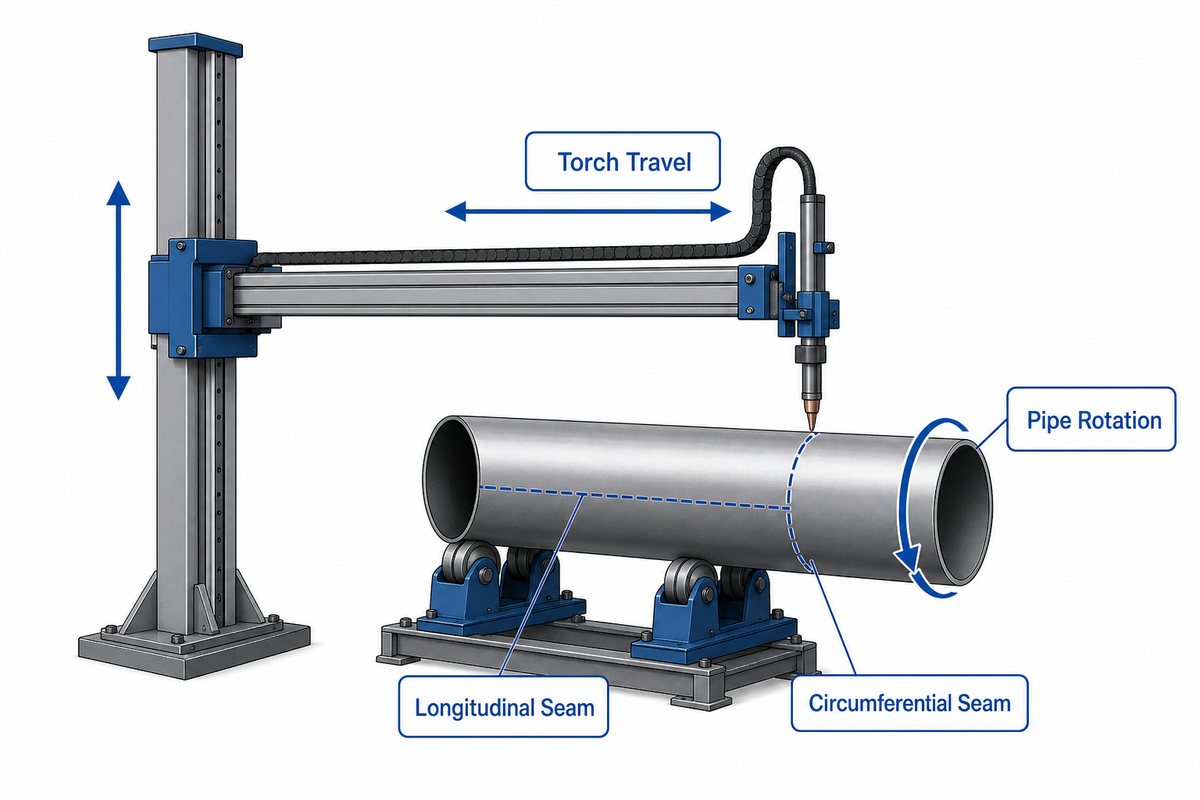
Um manipulador de soldagem de tubos movimenta a tocha, não o tubo. Sua estrutura de coluna e lança conduz o cabeçote de soldagem para cima, para baixo e ao longo de uma lança horizontal, de modo que o arco acompanhe uma junta enquanto o próprio acionamento da lança mantém constantes a velocidade de curso e o ângulo da tocha. Em trabalhos com tubos, a máquina normalmente executa uma destas três geometrias de junta: uma junta circunferencial, que contorna o tubo, uma junta longitudinal, paralela ao eixo do tubo, ou uma junta composta ou helicoidal, que combina as duas direções em uma junta formada helicoidalmente ou em meia-esquadria.
Servomotores acionam a coluna, a lança e o carro que conduz a tocha de soldagem ao redor do tubo cilíndrico, produzindo uma solda uniforme em aplicações e operações de soldagem de tubos que abrangem desde pequenos spools até seções de construção naval. Essa combinação é o que diferencia as células robotizadas automáticas ou semiautomáticas dos trabalhos anteriormente executados de forma manual.
- As juntas circunferenciais normalmente exigem que o tubo gire sob uma tocha estacionária ou com pequeno deslocamento, razão pela qual o manipulador costuma ser combinado com um virador de soldagem.
- As juntas longitudinais exigem que a tocha percorra o comprimento de um tubo fixo, sendo a lança do manipulador responsável por praticamente todo o trabalho.
- As juntas compostas ou helicoidais exigem a sincronização simultânea dos dois movimentos, abordada em mais detalhes na H2-9 abaixo.
Isso é possível porque o acionamento da coluna, o carro da lança e a lógica de controle que mantém o ângulo e o comprimento livre do arame da tocha também são usados em aplicações que não envolvem tubos, como a soldagem de painéis planos e estruturas. Para uma explicação mais ampla sobre o funcionamento geral de um sistema de coluna e lança, consulte nosso guia de manipuladores de coluna e lança. Este artigo se concentra no que muda quando a peça de trabalho é um tubo.
2. Manipulador, virador de soldagem ou ambos: critérios de decisão específicos para tubos
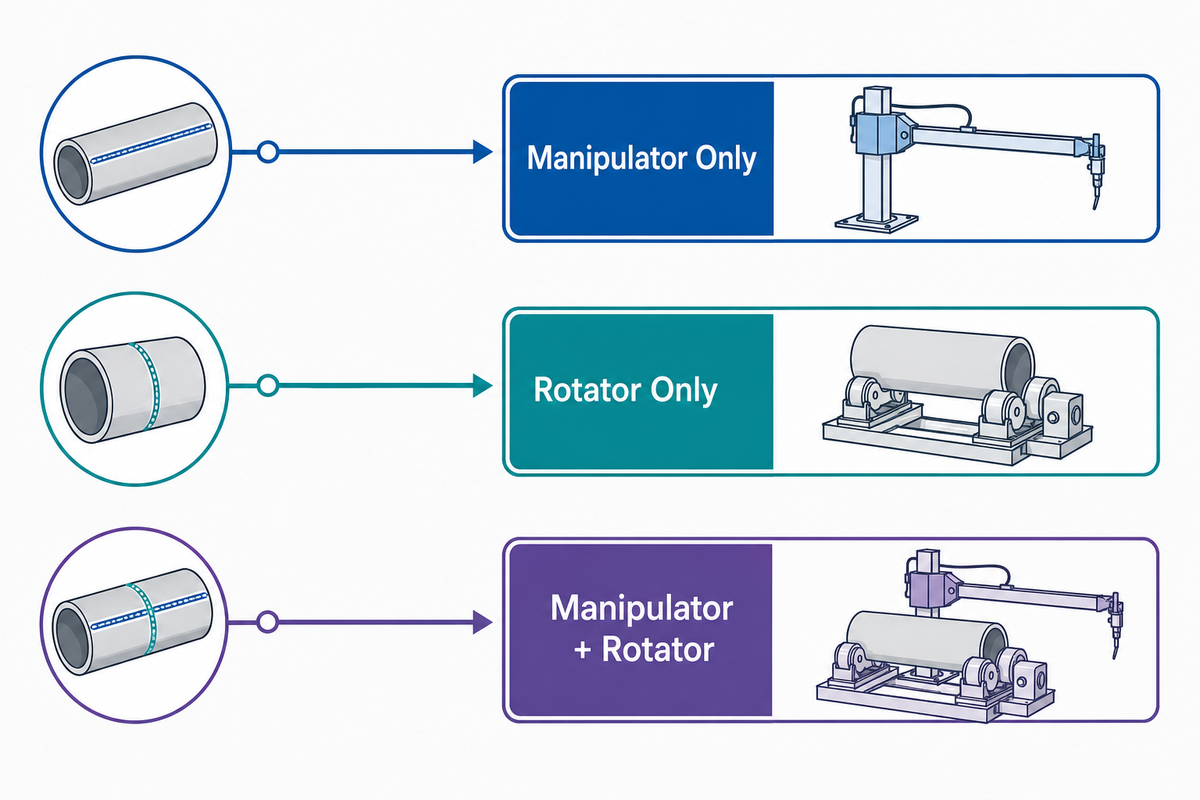
Somente o manipulador atende a uma junta longitudinal em um tubo que permanece parado; somente o virador de soldagem atende a uma junta circunferencial em um tubo que pode girar livremente sob uma tocha fixa; e a maioria das células robotizadas de produção de tubos realmente precisa das duas máquinas trabalhando em conjunto, pois trabalhos reais combinam tipos de junta em uma única execução de spools. A mesa giratória abaixo organiza essas opções pela geometria da junta, e não pela categoria do equipamento, mantendo a análise específica para trabalhos com tubos em vez de repetir uma comparação genérica entre manipulador, posicionador de soldagem e robô.
| Orientação da junta | Máquina que se movimenta | Faixa típica de diâmetro externo do tubo | Uma ou duas máquinas | Processo normalmente indicado |
|---|---|---|---|---|
| Junta circunferencial (de fechamento) | O tubo gira; a tocha permanece fixa ou se desloca ligeiramente | Todas as faixas, mais comum entre 200–1.500 mm | Duas: manipulador + virador de soldagem | SAW ou GMAW |
| Junta longitudinal | A tocha percorre a lança; o tubo permanece fixo | Todas as faixas | Uma: somente o manipulador | SAW ou GMAW |
| Junta composta ou helicoidal | Curso da tocha e rotação do tubo sincronizados | Normalmente 300–3.000 mm | Duas: manipulador + virador de soldagem, com velocidades sincronizadas | SAW, com opção de dois cabeçotes |
Na prática, a maioria das empresas que executa trabalhos variados com tubos acaba adquirindo as duas máquinas em vez de escolher apenas uma. Sem um virador de soldagem, o manipulador não consegue concluir uma junta circunferencial sem o giro manual do tubo entre os passes; sem um manipulador, o virador de soldagem não consegue executar uma junta longitudinal. A questão da combinação e de como as duas máquinas mantêm as velocidades sincronizadas é apresentada em um exemplo prático na H2-9, seguindo uma prática de integração compatível com a prática recomendada AWS D10 para soldagem de tubos.
Fabricantes consolidados nesse segmento, como Koike Aronson, Ransome e Aubrik, comercializam sistemas de soldagem de coluna e lança bastante semelhantes, embora a faixa de capacidade e as opções de controle variem entre os modelos. Manipuladores compactos, às vezes comercializados com nomes como Cricket-II manipulator ou Scarab, trocam uma área de instalação menor por um limite de capacidade mais baixo, mas ainda podem ser a opção mais econômica para uma empresa que nunca trabalha com tubos de grande diâmetro. Os sistemas de soldagem automatizada de qualquer uma dessas categorias ainda dependem dos critérios de geometria da junta apresentados na mesa giratória acima.
3. Dimensionamento de um manipulador de soldagem de tubos: diâmetro externo, espessura da parede e classe de capacidade
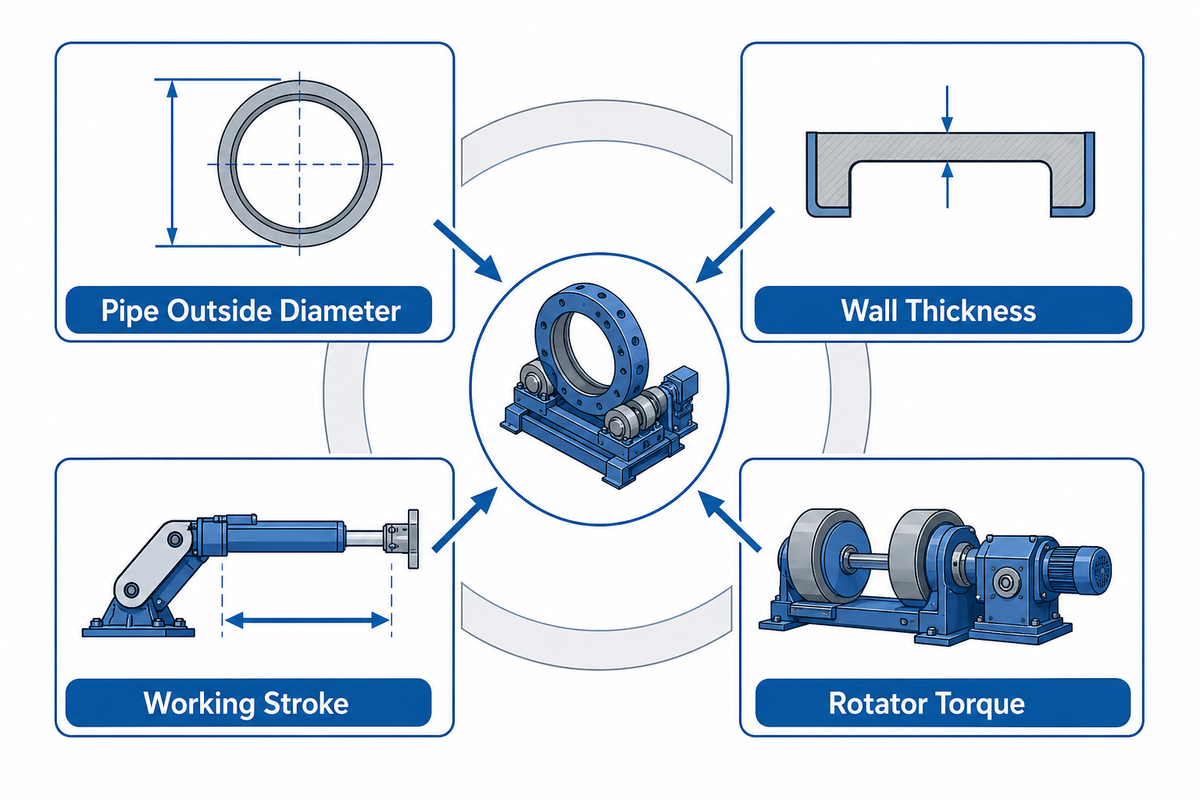
Quatro classes de capacidade abrangem tubos com diâmetro externo de 50 mm a 3.000 mm, e a escolha correta depende do envelope completo: diâmetro externo do tubo, espessura da parede e o peso por metro resultante, curso de trabalho e torque do virador de soldagem considerados em conjunto, não apenas do maior número impresso em uma ficha técnica. Dimensionar somente pela capacidade nominal da lança é um atalho comum e também o erro com maior probabilidade de deixar uma empresa com um manipulador que não consegue manter distância da própria peça de trabalho após a inclusão do dispositivo de fixação e da carga do virador de soldagem.
50–3.000 mmde faixa de diâmetro externo dos tubos na série ABOKE FWM
±0,1 mmde precisão de posicionamento em todos os quatro modelos FWM
A mesa giratória abaixo apresenta especificações reais das classes de capacidade, em vez de uma divisão genérica entre pequeno, médio e grande, permitindo verificar diretamente os valores de diâmetro externo e curso em relação ao schedule dos tubos do projeto.
| Modelo / classe | Faixa de diâmetro externo do tubo | Curso da coluna e da lança | Capacidade de carga | Velocidade de curso da tocha | Processo |
|---|---|---|---|---|---|
| ABOKE FWM-0101 (Mini) | 50–300 mm | 1.000×1.000 mm | 50 kg | até 300 mm/min | SAW + GMAW |
| ABOKE FWM-0203 (Capacidade leve) | 200–800 mm | 2.000×3.000 mm | 150 kg | até 1.000 mm/min | SAW + GMAW |
| ABOKE FWM-0404 (Capacidade média) | 500–1.500 mm | 4.000×4.000 mm | 200 kg | até 1.000 mm/min | SAW + GMAW |
| ABOKE FWM-0808 (Capacidade pesada) | 1.000–3.000 mm | 8.000×8.000 mm | 300 kg | até 1.400 mm/min | SAW + GMAW |
| AM-CB-30 (coluna e lança) | Spools de tubos + tanques pequenos | ~3×3 m (curso de ~3.000 mm) | 150–500 kg | 120–3.000 mm/min | SAW/GMAW, fabricação metalmecânica geral |
| AM-CB-40 | Vasos de pressão + tambores | 4×4 m | 300–800 kg | Específico do projeto | Fabricação metalmecânica geral |
| AM-CB-50 | Seções de torres eólicas | 5×5 m | 500–1.200 kg | Específico do projeto | Fabricação metalmecânica geral |
| AM-CB-60 | Vasos grandes + estruturas pesadas | 6×6 m | 800–2.000 kg | Específico do projeto | Fabricação metalmecânica geral |
| Personalizado / sobredimensionado | Acima de 3.000 mm de diâmetro externo ou de um envelope de 6×6 m | Projetado para cada projeto | Projetado para cada projeto | Projetado para cada projeto | Projetado para cada projeto |
Quais especificações devo considerar ao escolher um manipulador de soldagem de tubos?
Comece pelo diâmetro externo e pela espessura da parede do tubo, pois esses dois fatores determinam o peso final que a lança e o virador de soldagem devem suportar sem deflexão. Em seguida, confirme o processo de soldagem: um cabeçote SAW é mais pesado e precisa de um sistema de recuperação de fluxo, enquanto um cabeçote de tocha GMAW tem montagem mais leve e simples. Por fim, verifique o curso de trabalho em relação ao componente mais longo realmente processado pela empresa, não ao trabalho médio.
Em uma linha de produção real, essa disciplina de dimensionamento se reflete nos números. Uma empresa que operava uma célula robotizada ABOKE FWM-0404 de capacidade média em trabalhos repetitivos com spools de tubos informou uma redução do tempo de ciclo de aproximadamente 8 horas para 4.8 horas por spool, um aumento da aceitação no primeiro passe conforme a AWS D1.1 de cerca de 85% para 99,5% e uma queda no custo de mão de obra por tubo de aproximadamente $120 para $84 (referência do caso SGS-MEX-2024-0789). Os fornecedores promovem essas máquinas como equipamentos avançados, mas um resultado como esse vem da adequação da classe de capacidade ao trabalho real, não apenas do equipamento.
Depois que uma classe de capacidade é adequada ao trabalho, a maioria das empresas ainda precisa de um virador de soldagem para executar a rotação do próprio tubo nas juntas circunferenciais. A série FWM da Aubrik é combinada com uma linha correspondente de viradores de soldagem, em vez de se tentar dimensionar uma única máquina para executar as duas funções simultaneamente. O preço depende da classe de capacidade, do pacote de controle e da combinação com o virador de soldagem; por isso, as cotações específicas são tratadas na página da solução, não aqui.
A correspondência entre a classe de capacidade e o diâmetro externo do tubo transforma uma solução genérica de soldagem em outra adequada às necessidades reais de soldagem da empresa. O estudo de caso da FWM-0404 apresentado acima mostra o resultado prático: a redução do tempo de soldagem, o aumento da produtividade e os ganhos de eficiência da soldagem ocorrem quando o dimensionamento está correto. Empresas que comparam manipuladores de soldagem novos e usados devem aplicar os mesmos critérios de classe de capacidade antes de presumir que uma lança maior garante soldas de alta qualidade.
Tudo pronto para enviar uma ficha técnica para cotação? Copie a lista de verificação abaixo para uma solicitação de cotação, de modo que os fornecedores respondam com valores comparáveis em vez de faixas imprecisas.
Lista de verificação para solicitação de cotação — copie estes itens para sua solicitação:
| Parâmetro | Faixa recomendada | Por que é importante | Como verificar |
|---|---|---|---|
| Faixa de diâmetro externo do tubo | Informe o mínimo e o máximo, por exemplo, 500–1.500 mm | Define a classe de capacidade com base na H2-3 | Compare com a faixa de diâmetro externo publicada pelo fornecedor |
| Espessura da parede e peso por metro | Inclua o schedule mais pesado utilizado | Confirma o torque do virador de soldagem e a margem de carga da lança | Solicite o cálculo da carga, não apenas a capacidade nominal |
| Curso da coluna e da lança | Componente mais longo + folga de 500 mm | Evita uma lança com curso insuficiente para spools longos | Solicite um desenho técnico da planta em escala |
| Processo de soldagem | SAW, GMAW ou dois cabeçotes | Define o peso do cabeçote e a complexidade do controle | Confirme a inclusão da recuperação de fluxo para SAW |
| Combinação com o virador de soldagem | Sim/não, capacidade de torque compatível | Necessária para qualquer junta circunferencial (H2-2) | Solicite a especificação de sincronização conjunta (H2-9) |
| Tipo de controle e velocidade de curso | Compatibilize com a faixa de velocidade de curso da especificação do procedimento de soldagem (WPS) | Velocidades abaixo ou acima da faixa prejudicam a qualidade do cordão | Solicite uma demonstração de teste a seco acompanhada |
| Suporte ao comissionamento | No local ou remoto, com prazo de entrega | Afeta a lista de verificação da H2-6 | Obtenha o escopo do comissionamento por escrito |
4. Rastreamento da junta em tubos giratórios: comparação entre sistemas mecânicos, pelo arco e a laser
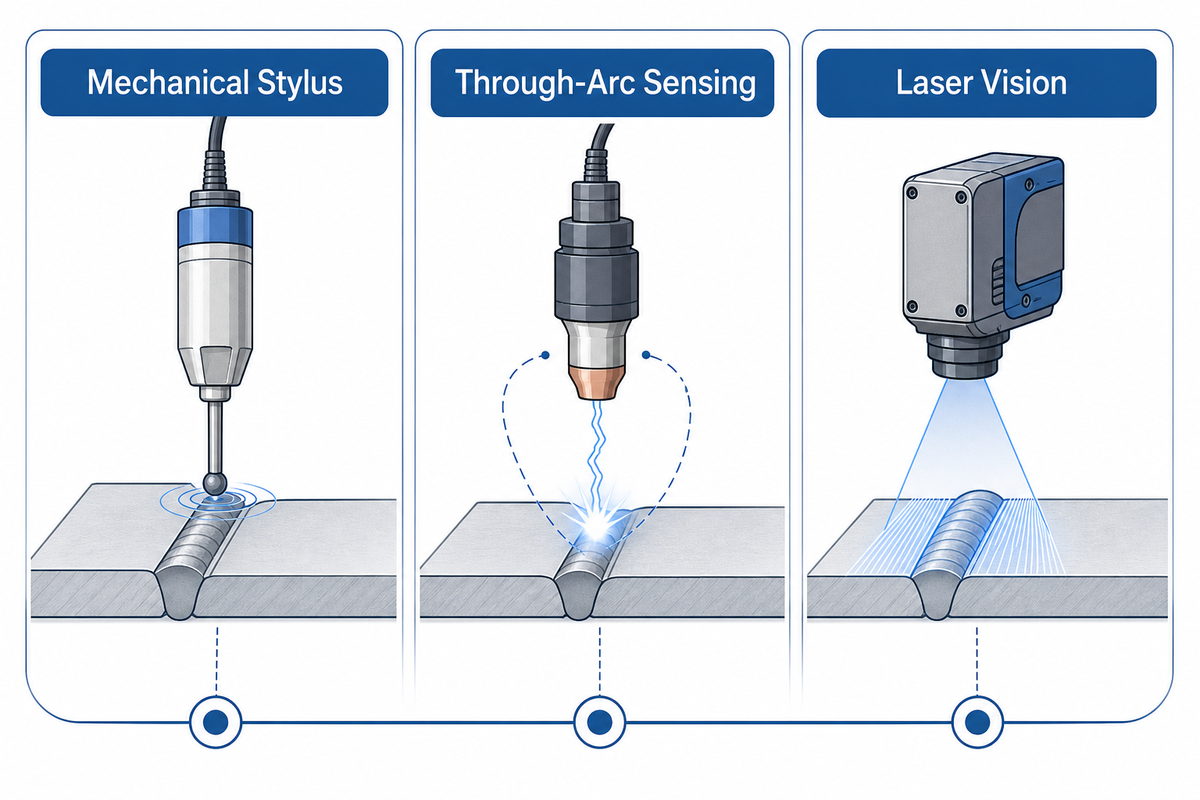
Um tubo giratório raramente mantém uma circunferência perfeitamente regular; por isso, a tocha precisa acompanhar a junta quando a ovalização, as tolerâncias de fabricação e o desvio do dispositivo de fixação deslocam ligeiramente a junta do percurso programado da máquina. Os seguidores mecânicos com apalpador têm o menor custo e exigem mais manutenção física; o sensoriamento de tensão pelo arco não requer hardware adicional, mas reage mais lentamente a mudanças súbitas de posição; os sistemas de visão a laser realizam o rastreamento com maior velocidade e precisão, porém têm o custo mais alto e exigem limpeza periódica das lentes e recalibração.
| Método | Precisão típica | Custo relativo | Tolerância às condições da superfície | Manutenção | Faixa de diâmetro externo mais indicada |
|---|---|---|---|---|---|
| Apalpador mecânico / roda de contato | Moderada | Baixo | Exige um chanfro limpo e desobstruído | Alta — as peças de desgaste entram em contato com a junta | 200–1.500 mm |
| Sensoriamento de tensão pelo arco (AVC) | Moderada | Baixo a moderado | Exige arco estável e tolera carepa | Baixa — sem hardware de contato adicional | Todas as faixas |
| Sensor indutivo de proximidade | Moderada | Baixo a moderado | Exige distância constante entre o metal e o sensor | Moderada | 200–1.000 mm |
| Sensor ultrassônico de junta | Moderada | Moderado | Tolera carepa e quantidade moderada de respingos | Moderada | 300–2.000 mm |
| Apalpador tátil / seguidor por rolete | Moderada a alta | Baixo | Exige uma borda de chanfro acessível | Alta — peças de desgaste | 200–1.500 mm |
| Sensor de luz do arco baseado em câmera | Alta | Moderado a alto | Sensível a respingos e ofuscamento | Moderada — limpeza das lentes | 300–3.000 mm |
| Visão a laser, triangulação de linha única | Alta | Alto | Tolera carepa e é sensível a superfícies refletivas | Moderada — limpeza das lentes e recalibração | Todas as faixas |
| Visão a laser, luz estruturada / 3D | Máxima | Máximo | Maior tolerância às variações da superfície | Moderada — recalibração periódica | Todas as faixas |
| AVC híbrido + visão a laser | Máxima | Máximo | Combina a tolerância dos dois métodos | Maior complexidade | Todas as faixas, preferido para juntas de alto valor |
O rastreamento de juntas giratórias guiado a laser não é uma ideia nova: os depósitos de patentes de sistemas a laser para acompanhamento do arco em soldas de tubos e vasos remontam a décadas atrás (consulte GB9300403D0). Desde então, aumentou a confiança na precisão do rastreamento por visão a laser. Evidências mais recentes confirmam isso: uma revisão de 2026 com avaliação por pares sobre sensores automatizados de rastreamento de juntas, publicada na Sensors, confirma que a visão a laser baseada em triangulação continua sendo a referência de precisão para células robotizadas modernas de soldagem de tubos baseadas em robôs e manipuladores, enquanto o sensoriamento pelo arco permanece como a opção padrão de menor custo para juntas menos exigentes.
A adoção do rastreamento automatizado de juntas em soldas de tubos e vasos passou de uma opção especializada para um item padrão nos novos equipamentos de fabricação metalmecânica, impulsionada tanto pela pressão por qualidade no primeiro passe quanto pela disponibilidade de mão de obra.
Nada disso é específico de uma marca: a comparação acima é independente de fornecedor, pois o método correto depende das condições da superfície do tubo, do valor da junta e do orçamento, não do marketing de um único fabricante.
5. Qual norma rege a solda do seu tubo: API 1104, ASME B31 ou uma norma para vasos de pressão?
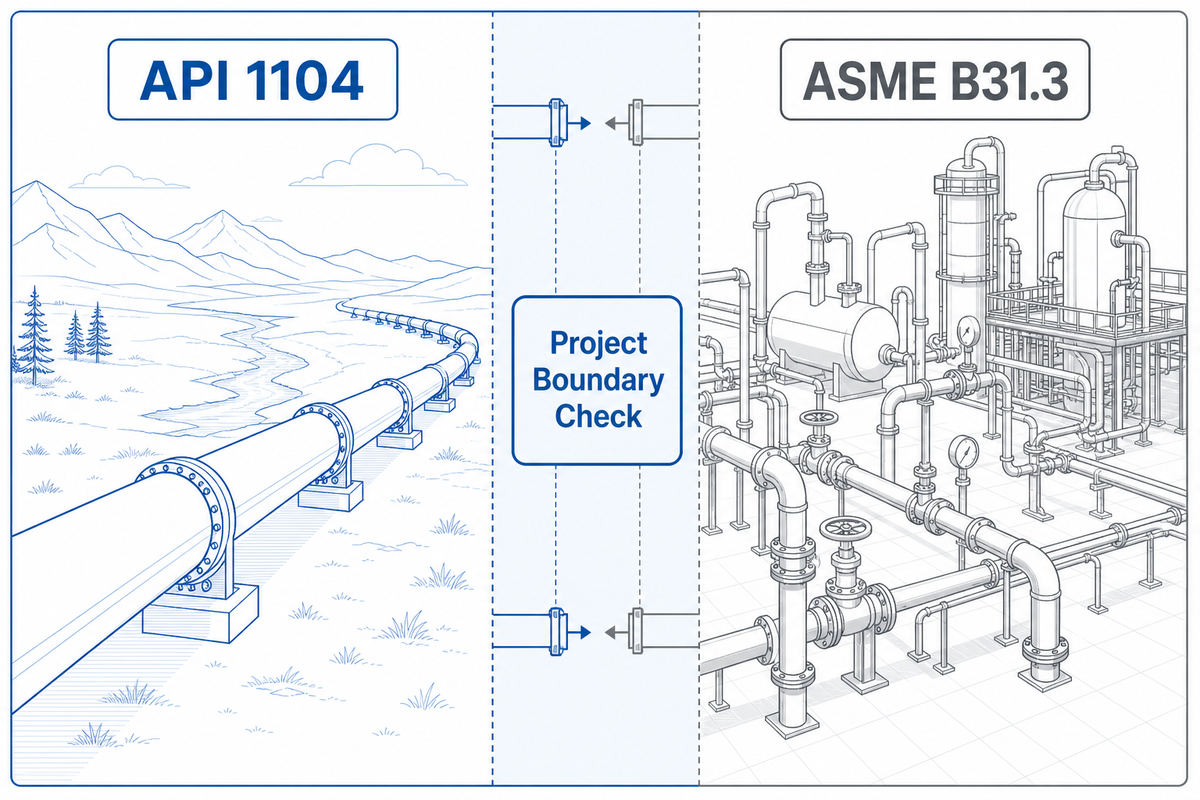
A API 1104 geralmente rege juntas circunferenciais de dutos de transporte de longa distância, enquanto a ASME B31.3 costuma ser aplicável às tubulações de processo dentro de instalações; essa separação nem sempre é clara, pois alguns projetos adotam ambas, dependendo da jurisdição e de o tubo atravessar ou não um limite regulamentado de transmissão. Essa família de normas é diferente da norma estrutural AWS D1.1 abordada em nosso guia geral de manipuladores, e a qualificação conforme a norma errada pode invalidar uma solda que, de outra forma, seria adequada.
| Norma | Geralmente rege | Aplicação típica |
|---|---|---|
| API 1104 | Juntas circunferenciais de dutos | Dutos de transmissão de longa distância e linhas de coleta de petróleo e gás |
| ASME B31.3 | Tubulações de processo | Tubulações de refinarias, fábricas de produtos químicos e instalações de processamento |
| ASME B31.1 | Tubulações de sistemas de potência | Tubulações externas de caldeiras e sistemas de geração de energia |
| ASME BPVC Seção IX | Qualificação de soldadores e procedimentos de soldagem | Referenciada junto à B31 e aos trabalhos gerais com vasos de pressão |
| Série AWS D10 | Prática recomendada para soldagem de tubos | Complementa, mas não substitui, os requisitos API/ASME |
Tanto a regulamentação federal de segurança de dutos quanto os processos apresentados às comissões estaduais de serviços públicos fazem referência a essas normas de consenso em vez de redigir requisitos de soldagem do zero, o que constitui uma verificação útil quando uma especificação contratual cita uma norma pelo nome: o requisito básico geralmente corresponde a uma das opções acima, com requisitos específicos do proprietário acrescentados posteriormente.
Qual é a diferença entre um manipulador de arco submerso e um manipulador de soldagem de tubos tradicional?
Os manipuladores de arco submerso (SAW) conduzem um cabeçote mais pesado, com silo de fluxo e sistema de recuperação de fluxo; por isso, a lança e a coluna precisam ter maior capacidade de carga que uma máquina equivalente exclusiva para GMAW. O avanço do arame de soldagem e o fornecimento de fluxo também precisam permanecer sincronizados com a velocidade de curso, pois o SAW opera mais rapidamente e tolera menos variações antes que a geometria do cordão seja prejudicada. Um manipulador tradicional exclusivo para GMAW conduz uma tocha mais leve, dispensa o sistema de fluxo e normalmente permite usar uma lança de menor capacidade para o mesmo diâmetro externo do tubo.
6. Instalação e comissionamento de um manipulador de soldagem de tubos
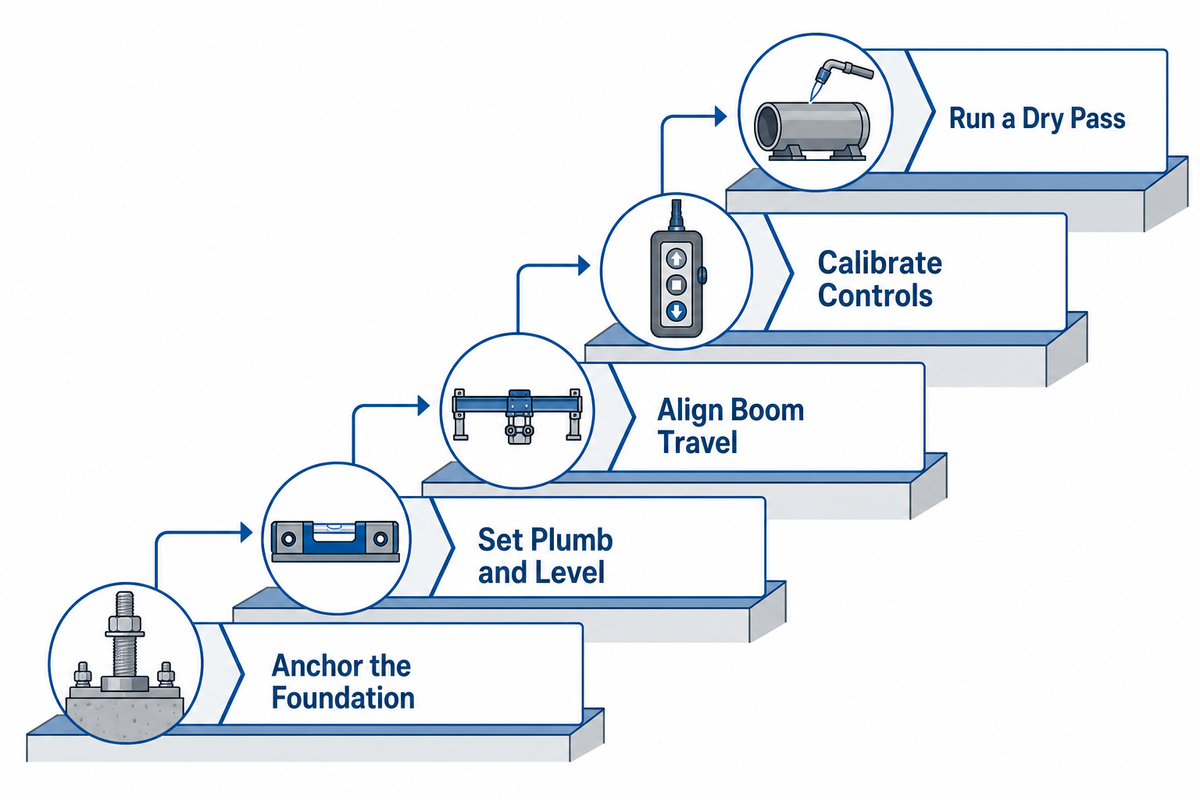
Cinco etapas de comissionamento separam a entrega de um manipulador de uma célula robotizada pronta para produção, e ignorar qualquer uma delas tende a revelar problemas durante a primeira execução de produção real, e não durante a configuração, quando a correção é muito mais cara.
- Faça a ancoragem da fundação. Confirme se a capacidade de carga do piso e o padrão dos chumbadores correspondem à base da coluna antes mesmo da chegada da máquina, pois adaptar uma fundação após a entrega acrescenta semanas ao cronograma.
- Ajuste o prumo e o nivelamento da coluna. Verifique a coluna com um nível de precisão nos dois eixos; um desvio de prumo se amplia e causa erro na extremidade da lança ao longo de um curso extenso.
- Alinhe o curso da lança. Movimente a lança por todo o curso e confirme se o deslocamento permanece paralelo à linha de centro prevista do tubo, ajustando o alinhamento dos trilhos antes de qualquer soldagem.
- Calibre o sistema de controle. Ajuste os limites de velocidade de curso, os parâmetros de oscilação e os pontos zero de todos os sensores de rastreamento da junta usando uma junta de referência conhecida, seguindo a mesma lógica de qualificação de procedimentos que a ASME BPVC Seção IX exige de modo mais amplo para a qualificação de soldadores e procedimentos de soldagem.
- Execute um passe de teste a seco. Execute o ciclo completo com a tocha desligada, em um tubo real ou simulado, antes de abrir o arco com a máquina energizada.
A inclusão de um painel de controle totalmente integrado, no estilo CNC, com interface fácil de usar e ajustes de velocidade variável, pode simplificar essa sequência, mas ela ainda depende de uma fundação com capacidade de carga e de um servoacionamento corretamente calibrado.
7. Operação de um manipulador de soldagem de tubos: sequência de configuração e erros que comprometem o passe
Quando a sequência é executada fora de ordem, o primeiro passe geralmente revela o problema, na maioria das vezes como largura irregular do cordão ou defeito no início do passe diretamente relacionado a uma etapa de configuração ignorada. Seguir uma sequência fixa, compatível com a prática recomendada AWS D10 para soldagem de tubos, ajuda a evitar isso: confirme o ajuste e a montagem da junta e a abertura de raiz, prenda o tubo no dispositivo de fixação ou virador de soldagem, posicione a tocha e ajuste o comprimento livre do arame, ajuste a velocidade de curso e a oscilação conforme o procedimento qualificado, execute um breve trecho de teste a seco e, então, realize o passe completo.
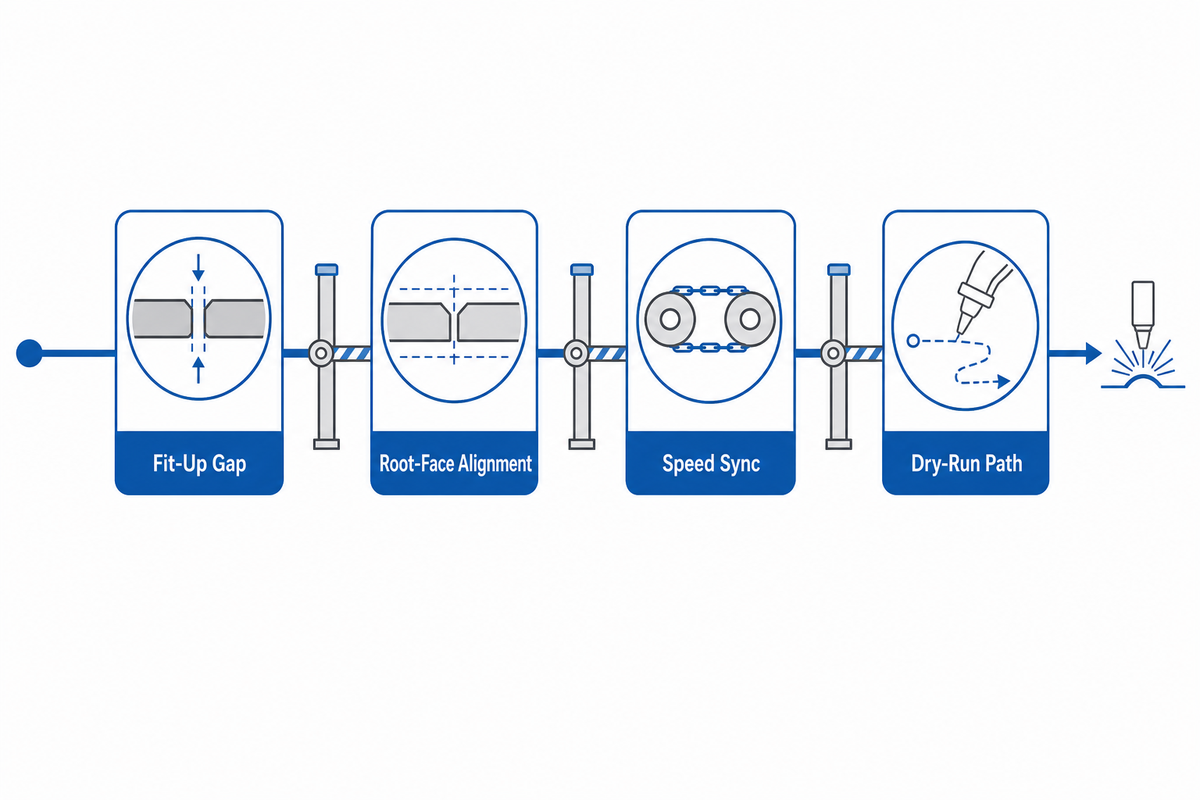
Use a verificação de prontidão com 4 sinais para o ajuste do tubo
Antes de abrir o arco, confirme a tolerância da folga de ajuste e montagem da junta, o alinhamento da face da raiz, a sincronização das velocidades do virador de soldagem e do manipulador de soldagem e um trajeto livre para a passagem a seco do passe 1, quatro sinais que detectam a maioria dos defeitos evitáveis no primeiro passe antes que ocorram.
Esses quatro sinais detectam os erros que mais frequentemente comprometem um passe que, de outra forma, estaria bem programado:
A estabilidade do fluxo de trabalho depende do controle preciso da velocidade, do movimento uniforme da tocha e de uma velocidade de percurso compatível com o procedimento de soldagem qualificado, em vez de definida pelo hábito. Ela também depende do conforto do operador: a ergonomia do terminal de programação sem fio permite que o técnico permaneça em uma única posição, próximo à junta, em vez de percorrer todo o comprimento da lança para fazer ajustes.
Faça
- Verifique a folga de ajuste e montagem da junta e o alinhamento da raiz em relação à WPS antes de cada novo spool.
- Confirme se as velocidades do virador de soldagem e do manipulador de soldagem estão sincronizadas antes de um passe em junta composta.
- Faça uma passagem a seco com a tocha desligada sempre que houver mudança no dispositivo de fixação ou no tamanho do tubo.
- Zere novamente os sensores de rastreamento da junta de soldagem após qualquer colisão ou parada brusca.
Não faça
- Presuma que a velocidade de percurso do último trabalho ainda seja adequada para uma espessura de parede diferente.
- Inicie um passe circunferencial antes de verificar se o torque do virador de soldagem é adequado ao peso próprio do tubo.
- Pule a passagem a seco para economizar tempo em um trabalho aparentemente conhecido.
- Deixe um sensor de rastreamento da junta de soldagem sem calibrar após a troca do dispositivo de fixação.
8. Segurança nas proximidades de um tubo em rotação e de uma lança motorizada
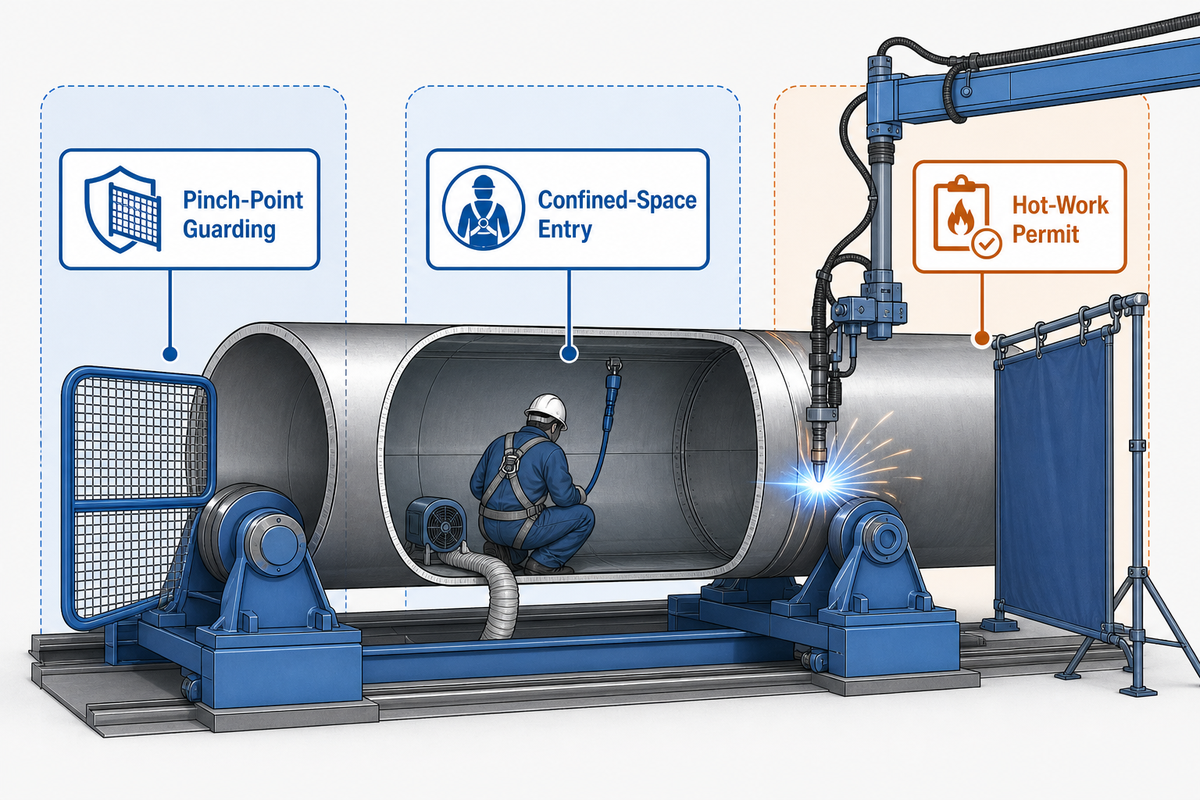
Duas normas da OSHA passam a ser aplicáveis assim que um técnico configura uma célula robotizada com manipulador de soldagem e virador de soldagem para tubos: 29 CFR 1910.212 abrange a proteção geral das partes giratórias e móveis das máquinas, e 29 CFR 1910.146 acrescenta os requisitos para espaços confinados que exigem permissão assim que alguém precisa entrar no interior de um tubo de grande diâmetro para ajuste e montagem da junta, inspeção ou acesso ao passe de raiz.
- O interior de tubos de grande diâmetro pode ser classificado como espaço confinado que exige permissão conforme 29 CFR 1910.146, o que requer testes atmosféricos, ventilação e a presença de um vigia antes da entrada.
- A rotação sincronizada sob ferramentas montadas na lança cria riscos de esmagamento e de pontos de aprisionamento distintos daqueles de um dispositivo de fixação estático, especialmente durante mudanças de velocidade.
- A soldagem no interior ou nas proximidades de uma seção de tubo confinada geralmente também exige um processo separado de permissão para trabalho a quente, além das regras para entrada em espaços confinados.
Esses requisitos complementam, e não substituem, as práticas gerais de proteção de máquinas já abordadas de forma ampla para equipamentos de coluna e lança em nosso guia geral sobre manipuladores de soldagem; uma célula robotizada para tubos apenas acrescenta os requisitos de espaço confinado e entrada no interior do tubo à proteção padrão.
9. Integração de um manipulador de soldagem com um virador de tubos: sincronização das duas máquinas
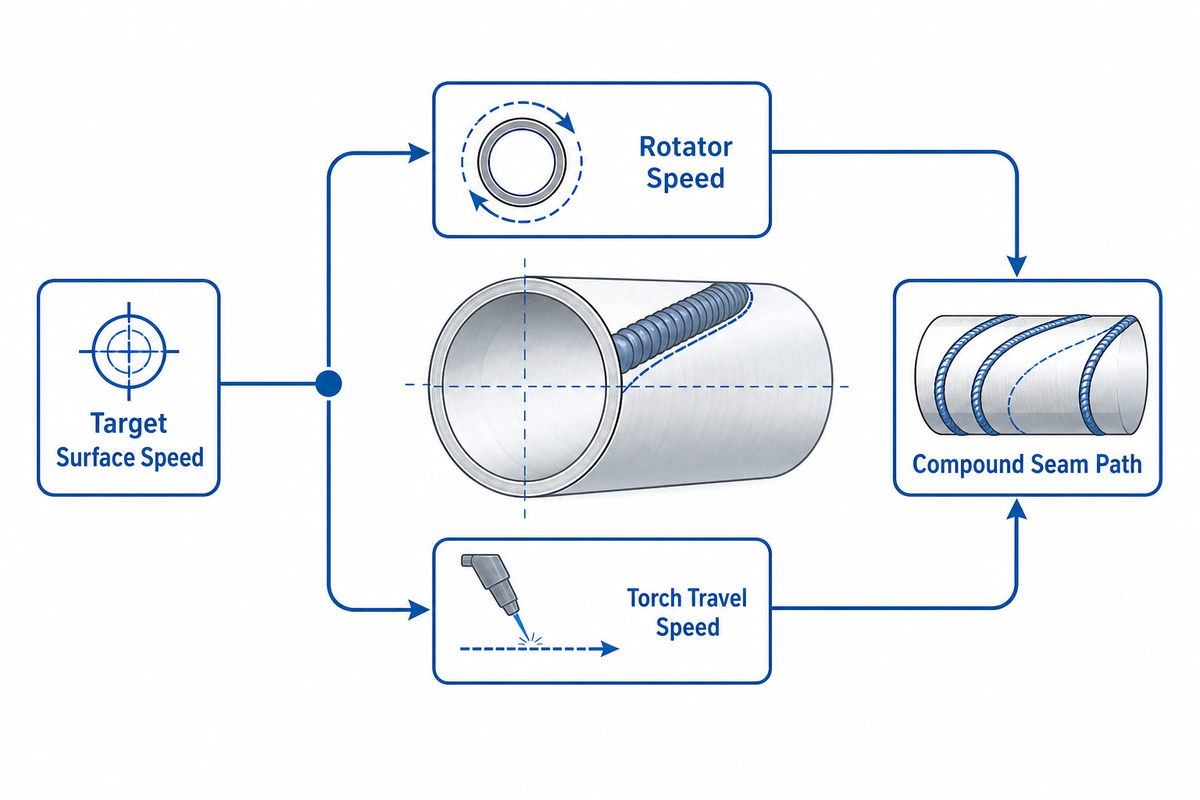
Quando o tubo gira e a tocha se desloca simultaneamente em uma junta composta ou helicoidal, os dois movimentos precisam corresponder a uma única velocidade de percurso combinada; caso contrário, o cordão de solda forma uma espiral com passo incorreto. Tanto a velocidade de rotação do virador de soldagem quanto a velocidade de percurso linear do manipulador de soldagem devem ser definidas com base na mesma velocidade superficial desejada, convertida pela circunferência do próprio tubo.
Exemplo ilustrativo: considere um tubo com diâmetro externo (OD) de 610 mm (24 polegadas) e velocidade de percurso linear desejada de 300 mm/min na junta. A circunferência corresponde a π × 610 mm ≈ 1.916 mm. A divisão da velocidade de percurso desejada por essa circunferência fornece a velocidade necessária do virador de soldagem para obter a correspondência: 300 ÷ 1.916 ≈ 0,157 rpm. Se o virador de soldagem girar mais rápido ou mais devagar sem que a velocidade de percurso do manipulador de soldagem seja alterada de forma correspondente, o passo efetivo do cordão se desviará do trajeto previsto da junta, e é exatamente por isso que a sincronização, e não apenas a capacidade individual de cada máquina, constitui o verdadeiro problema de engenharia em uma célula robotizada combinada.
Na prática, a combinação de manipulador de soldagem e virador de soldagem da própria Aubrik segue a mesma lógica de sincronização: a série ABOKE FWM com cabeçote duplo SAW/GMAW é combinada com a linha de viradores de tubos da Aubrik, permitindo que as velocidades de percurso e rotação sejam definidas com base em uma referência de controle compartilhada, em vez de ajustadas de forma independente por tentativa e erro.
Qual é a função dos equipamentos de posicionamento na soldagem de tubos?
Os equipamentos de posicionamento de uma célula robotizada combinada para soldagem de tubos desempenham duas funções distintas. Os viradores de soldagem ou viradores de roletes realizam a rotação do próprio tubo, mantendo uma velocidade circunferencial constante e independente do cabeçote de soldagem. Separadamente, o manipulador de soldagem posiciona e desloca a tocha ao longo da lança. Um não substitui o outro: um virador de soldagem utilizado sozinho ainda requer um suporte fixo para a tocha, enquanto um manipulador de soldagem utilizado sozinho não consegue executar uma junta circunferencial sem que o tubo seja reposicionado manualmente entre os passes.
Algumas fábricas também mantêm um posicionador de soldagem de tubos dedicado para trabalhos em mesas ou tampas de extremidade que não exigem soldagem contínua ao redor de toda a circunferência, embora o virador de soldagem continue sendo a opção padrão para a rotação exclusiva de tubos.
Principal conclusão
Um manipulador de soldagem e um virador de soldagem executam duas partes diferentes da soldagem de um tubo, e é a compatibilização de suas velocidades por meio da circunferência do tubo, não apenas a correspondência entre suas capacidades individuais, que mantém uma junta composta em seu trajeto.
10. Manutenção e solução de problemas: consistência das soldas de tubos passe após passe
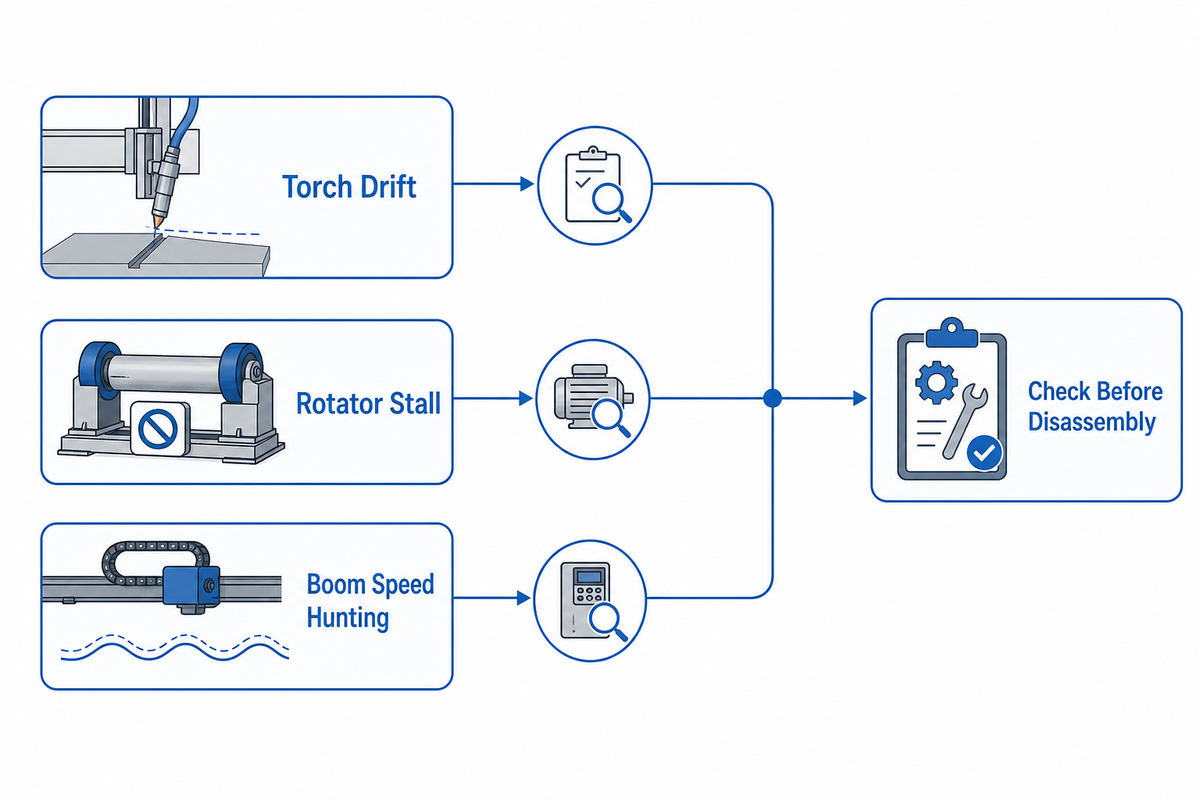
Uma tocha que se desvia e um virador de soldagem que trava parecem apresentar o mesmo problema quando observados à distância no chão de fábrica, mas suas causas são diferentes o suficiente para que tentar adivinhá-las desperdice um turno. A referência entre falhas e causas apresentada abaixo restringe a busca antes que um técnico comece a desmontar qualquer componente.
| Indicador de falha | Causa provável | Primeira verificação |
|---|---|---|
| A tocha se desvia da junta durante o passe | Desvio do sensor de rastreamento da junta de soldagem ou folga na montagem | Zere novamente o sensor; verifique se há folga nos componentes de montagem |
| Largura inconsistente do cordão ao longo de um passe | Oscilação da velocidade de percurso ou componentes de acionamento desgastados | Registre a velocidade de percurso real em relação ao valor definido durante um passe completo |
| O virador de soldagem trava sob carga | Margem de torque insuficiente para o peso do tubo | Verifique novamente o peso do tubo em relação à capacidade nominal de torque do virador de soldagem |
| Oscilação ou picos de velocidade na lança | Correia de acionamento/engrenagens desgastadas ou desvio no ajuste do controle | Inspecione o trem de acionamento; execute novamente a calibração do controle |
| Perda de alinhamento após trabalhos repetidos | Acomodação da coluna ou do trilho, deslocamento da fundação | Verifique novamente o prumo/nível em relação ao registro original de comissionamento |
A maioria dessas falhas operacionais decorre das mesmas cinco verificações de comissionamento da H2-6 que, com o tempo, desviam-se silenciosamente da tolerância, razão pela qual uma verificação programada de prumo, alinhamento e calibração, e não apenas uma correção reativa, mantém a qualidade da solda consistente passe após passe, em consonância com a conclusão sobre recalibração periódica da revisão de sensores de rastreamento da junta de soldagem de 2026 citada acima.
Se não for solucionada, qualquer uma dessas falhas reduz a repetibilidade e acrescenta um tempo de parada que raramente é previsto pela fábrica.
11. Por que a adoção da automação para soldagem de tubos está acelerando em 2026
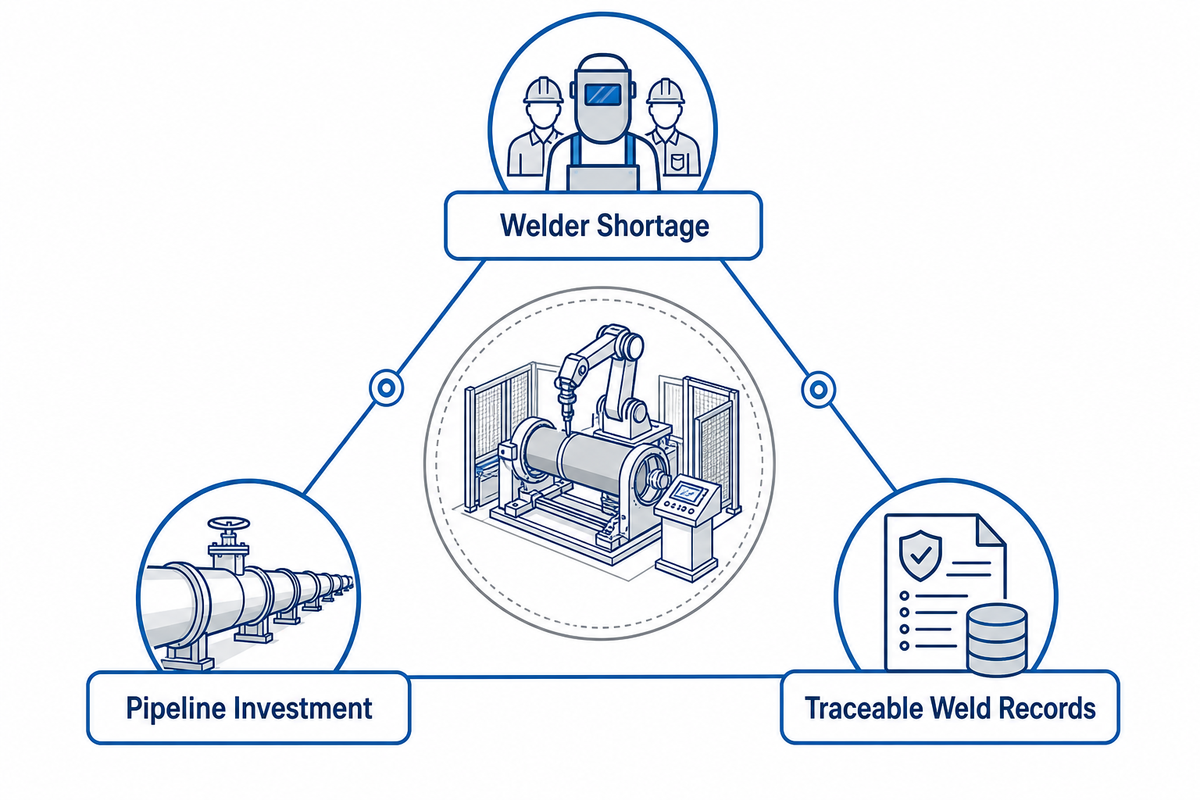
Três fatores estão impulsionando a automação para soldagem de tubos em 2026, e o tamanho do mercado é o menos relevante deles. A persistente escassez de soldadores de tubos qualificados está levando as fábricas a adotar células robotizadas com manipuladores de soldagem e viradores de soldagem, que permitem a um único operador executar trabalhos que antes exigiam vários soldadores em uma equipe manual. Os investimentos contínuos em infraestrutura de oleodutos, gasodutos e adutoras estão ampliando o volume de trabalhos de fabricação metalmecânica com tubos de grande diâmetro, que as células automatizadas executam com mais consistência do que a soldagem manual. Os requisitos de documentação associados à Indústria 4.0, como parâmetros de soldagem rastreáveis, registros de procedimentos e dados de qualidade de cada passe, também são mais fáceis de cumprir com um ciclo de máquina controlado e repetível do que apenas com técnicas manuais. Em todo o setor de soldagem, a construção de dutos e outros trabalhos de fabricação metalmecânica de grande diâmetro estão migrando para a soldagem automatizada exatamente por esses motivos, e os dados das operações de soldagem refletem essa mudança.
Esses dados de mercado refletem tais fatores, em vez de impulsioná-los por si só: o mercado de máquinas automáticas para soldagem de tubos é estimado em aproximadamente USD 2,87 bilhões em 2025 (Spherical Insights) e deverá atingir cerca de USD 5,91 bilhões até 2035, com uma taxa de crescimento anual composta de 7,49% (Persistence Market Research). Esse valor fornece um contexto complementar para explicar por que mais fábricas estão fazendo as perguntas sobre dimensionamento e rastreamento da junta de soldagem abordadas anteriormente neste guia, e não constitui um motivo para comprar uma máquina específica.
Perguntas frequentes
O que é um manipulador de soldagem de tubos?
As fábricas utilizam esse equipamento para conduzir automaticamente um cabeçote de tocha SAW ou GMAW ao longo da junta de um tubo, mantendo constantes a velocidade de percurso, o ângulo da tocha e a posição do arco durante o passe, em vez de depender de um soldador para acompanhar manualmente a junta. Em juntas circunferenciais, ele geralmente é combinado com um virador de soldagem que gira o próprio tubo, enquanto, nas juntas longitudinais, o curso da lança do próprio manipulador de soldagem realiza o trabalho sozinho, atendendo desde spools de pequeno diâmetro até seções de vasos e dutos de grande diâmetro.
Quais são os tipos de manipuladores de soldagem de tubos?
Os manipuladores de soldagem de tubos são geralmente agrupados por classe de serviço, e não por um único tipo universal: as unidades compactas atendem tubos com diâmetro externo (OD) de aproximadamente 50–300 mm, enquanto as máquinas para serviço pesado alcançam 1.000–3.000 mm. Dentro de cada classe, as máquinas variam conforme a capacidade do processo (GMAW com cabeçote único, SAW com cabeçote único ou cabeçote duplo), o curso da lança e da coluna e a forma de fornecimento, seja como manipulador de soldagem independente, seja como conjunto previamente compatibilizado com um virador de soldagem para trabalhos circunferenciais.
Como funciona um manipulador de soldagem de coluna e lança?
Um manipulador de soldagem de coluna e lança utiliza uma coluna vertical para definir a altura do cabeçote de soldagem e uma lança horizontal para conduzir a tocha ao longo de seu trajeto, com motores de acionamento controlando os dois eixos e a velocidade de percurso da tocha durante a soldagem. Em alguns modelos, a coluna também pode girar para reposicionar a lança ao redor de uma peça de trabalho fixa. Para consultar a descrição completa do mecanismo além da aplicação específica em tubos, consulte nosso guia geral sobre manipuladores de soldagem de coluna e lança.
Uma estação de soldagem pode ser integrada a um manipulador de soldagem de tubos?
Sim. Os manipuladores de soldagem de tubos normalmente são instalados como uma estação de uma célula robotizada de soldagem maior, integrada a um virador de soldagem ou a viradores de roletes, à exaustão localizada e a um sistema de controle que coordena todos os equipamentos por meio de uma interface compartilhada do operador.
Quais são as vantagens dos controles sem fio em um manipulador de soldagem?
Os terminais de programação sem fio permitem que o operador se reposicione ao redor do tubo e do dispositivo de fixação sem o risco de um cabo preso se enroscar nas ferramentas, o que é particularmente importante em células robotizadas para tubos de maior diâmetro, nas quais o operador precisa percorrer todo o comprimento da lança durante a configuração e o monitoramento.
Quais são os benefícios de utilizar um manipulador de soldagem com lança?
Um manipulador de soldagem com lança mantém constantes a velocidade de percurso e o ângulo da tocha durante um passe completo, reduzindo a variação na qualidade do cordão causada pela movimentação manual da tocha e liberando o soldador para executar outros trabalhos durante passes automatizados longos.
O que é um posicionador de soldagem e qual é sua relação com um manipulador de soldagem de tubos?
Um posicionador de soldagem inclina e gira uma peça de trabalho para apresentar a junta em um ângulo favorável à soldagem, uma função relacionada, porém diferente, daquela do virador de tubos, que apenas gira o tubo a uma velocidade controlada para que a tocha do manipulador de soldagem acompanhe a junta.
Quais processos de soldagem podem ser utilizados em um sistema manipulador?
A maioria dos manipuladores de soldagem de tubos aceita SAW e GMAW como processos padrão, em conformidade com as práticas recomendadas da AWS D10 para soldagem de tubos, e os modelos com cabeçote duplo executam ambos os processos na mesma lança em trabalhos que exigem um passe de raiz com um processo e passes de enchimento/acabamento com outro.
Pronto para dimensionar uma célula robotizada para seus trabalhos com tubos?
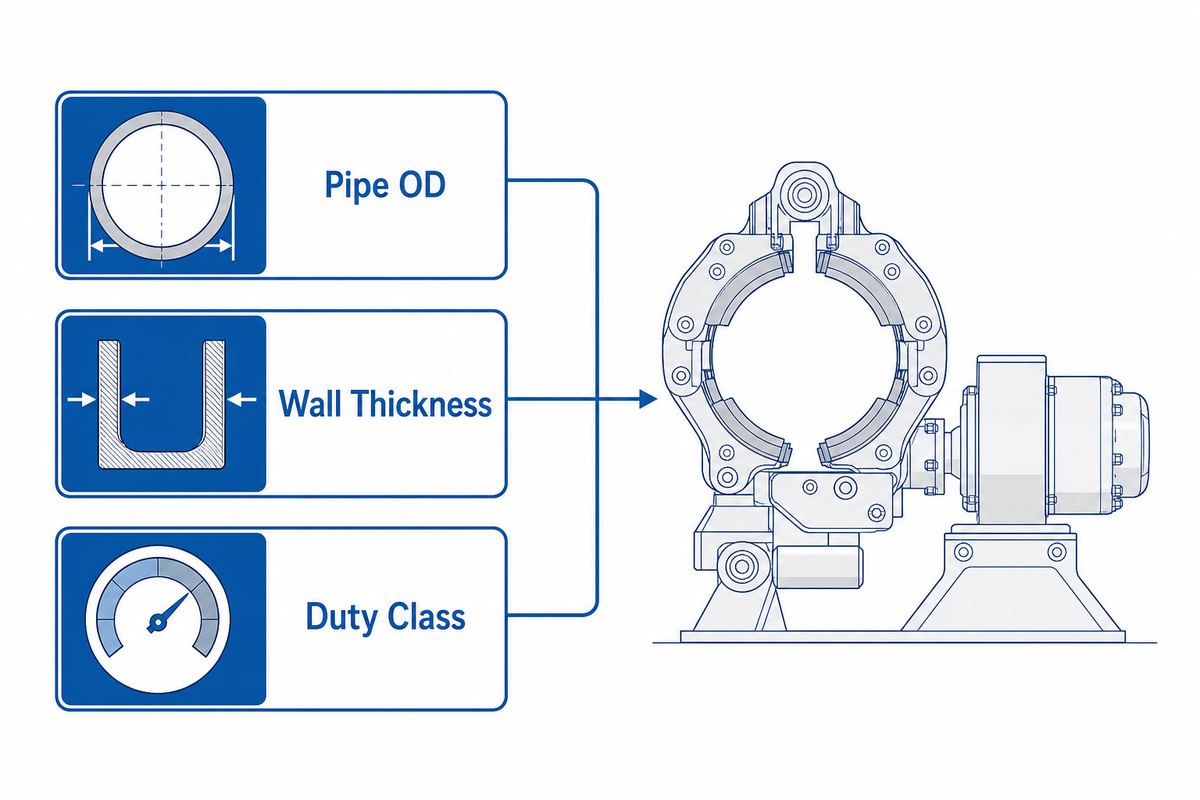
Compare a linha de manipuladores de soldagem ABOKE FWM e a linha de viradores de soldagem compatíveis da Aubrik com os requisitos de diâmetro externo (OD), espessura de parede e classe de serviço dos seus tubos.
Veja a linha de manipuladores de soldagem de tubosComo selecionamos as fontes deste guia
A base de fontes deste guia inclui dados de produtos fornecidos pela própria Aubrik, entre eles as especificações de classe de serviço da ABOKE FWM e o estudo de caso de spools de tubos SGS-MEX-2024-0789, além de normas públicas (API, AWS, ASME), textos regulatórios da OSHA, uma patente concedida para rastreamento da junta de soldagem, um estudo de sensores de 2026 revisado por pares e pesquisas publicadas sobre o dimensionamento do mercado. Os dados de classe de serviço e do estudo de caso correspondem aos equipamentos da própria Aubrik; as orientações para o dimensionamento de máquinas de outros fabricantes refletem práticas gerais de engenharia, e não afirmações sobre esses produtos.
Referências e fontes
- API 1104, Soldagem de dutos e instalações relacionadas, American Petroleum Institute
- Série AWS D10, Práticas recomendadas para soldagem de tubos, American Welding Society
- ASME B31.3 Tubulações de processo, ASME
- 29 CFR 1910.146, Espaços confinados que exigem permissão, OSHA
- Federal Register, Regulamentação de segurança de dutos
- South Dakota Public Utilities Commission, Documentos de conformidade para soldagem de dutos
- GB9300403D0, Patente de acompanhamento do arco guiado por laser, Google Patents
- Revisão de sensores automatizados de rastreamento da junta de soldagem (2026), Sensors, MDPI
- Reportagem especializada sobre automação do rastreamento da junta de soldagem, The Fabricator
- Relatório de mercado de máquinas automáticas para soldagem de tubos, Spherical Insights
- Previsão do mercado de máquinas automáticas para soldagem de tubos, Persistence Market Research
Artigos relacionados
Postagens relacionadas


Em alta agora