Entre em contato com a Aubrik Company

A soldagem robotizada é um processo automatizado no qual um robô programável posiciona uma tocha de soldagem, um eletrodo ou uma peça de trabalho, enquanto um sistema de soldagem controlado executa a junta. O braço robótico é apenas uma parte da solução: uma célula de produção também precisa de equipamentos de processo, dispositivos de fixação, controles, proteções de segurança e uma forma repetível de apresentar cada junta.
O que é soldagem robotizada?
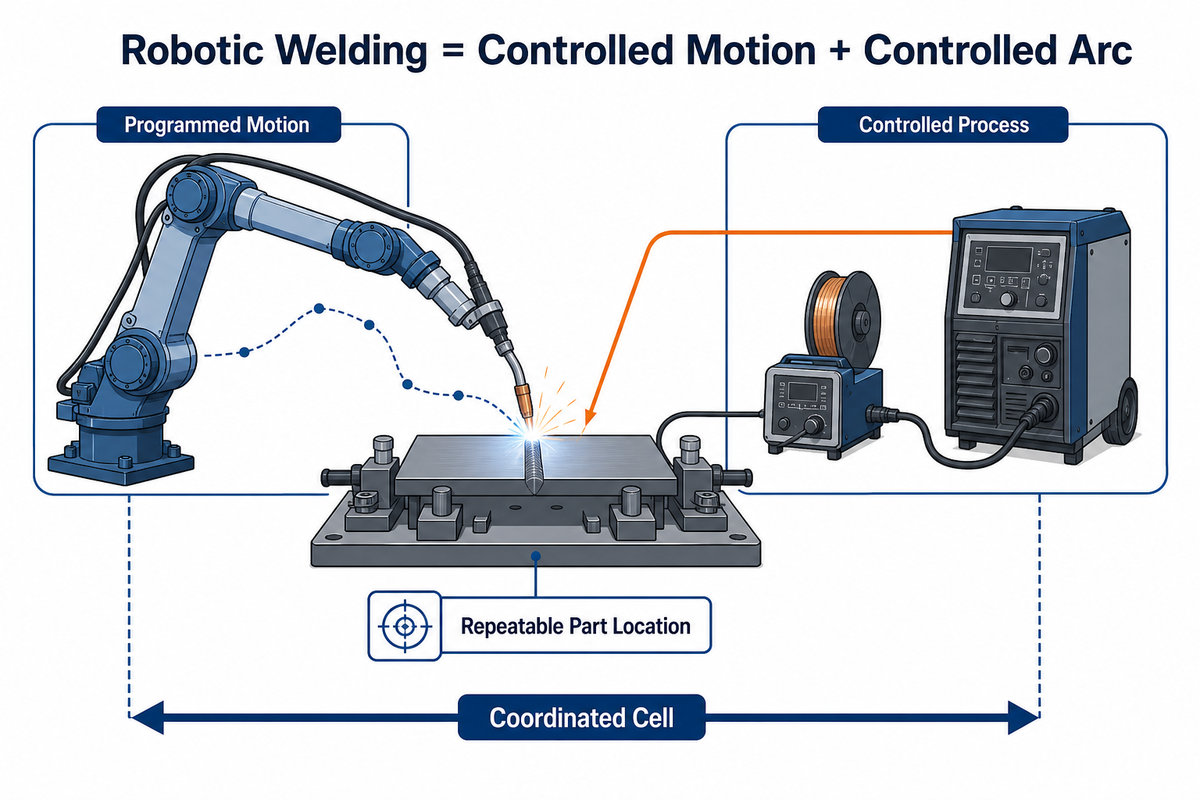
A soldagem robotizada utiliza um robô programável para controlar o movimento e a posição dos equipamentos de soldagem ou da peça de trabalho durante um ciclo automatizado. Não se trata apenas do robô: a fonte de soldagem controla corrente, tensão, velocidade de avanço do arame e forma de onda, enquanto o controlador do robô gerencia posição, trajetória, velocidade, orientação da tocha e sequência.
Essa distinção é importante porque o simples fato de seguir uma trajetória não faz com que o robô produza uma solda íntegra. A TWI descreve um sistema básico de soldagem robotizada a arco como dois subsistemas interligados: os equipamentos de soldagem transferem energia para a peça de trabalho, enquanto o robô posiciona a fonte de calor em relação a ela. Uma instalação de produção real acrescenta os dispositivos de fixação, as proteções de segurança, os controles, o software e o sistema de movimentação de peças necessários para repetir essa operação.
A soldagem robotizada pode ser totalmente automatizada, com as peças percorrendo uma célula protegida, ou carregada pelo operador, com cada peça colocada em um dispositivo de fixação antes do início de um ciclo validado. Dependendo da aplicação, um sistema de soldagem robotizada pode utilizar um robô industrial convencional, um robô colaborativo ou um robô combinado com um posicionador de soldagem que gira a peça.
As listas de vantagens da soldagem robotizada se concentram na consistência dos movimentos, enquanto as listas de benefícios da soldagem robotizada enfatizam a capacidade e as condições de trabalho. Ambas dependem do mesmo limite: a célula robotizada completa deve controlar suas entradas e detectar condições que estejam fora do programa.
Em resumo: considere a soldagem robotizada uma aplicação de automação controlada, não apenas um braço robótico de seis eixos com uma tocha.
O que há em uma célula de soldagem robotizada?
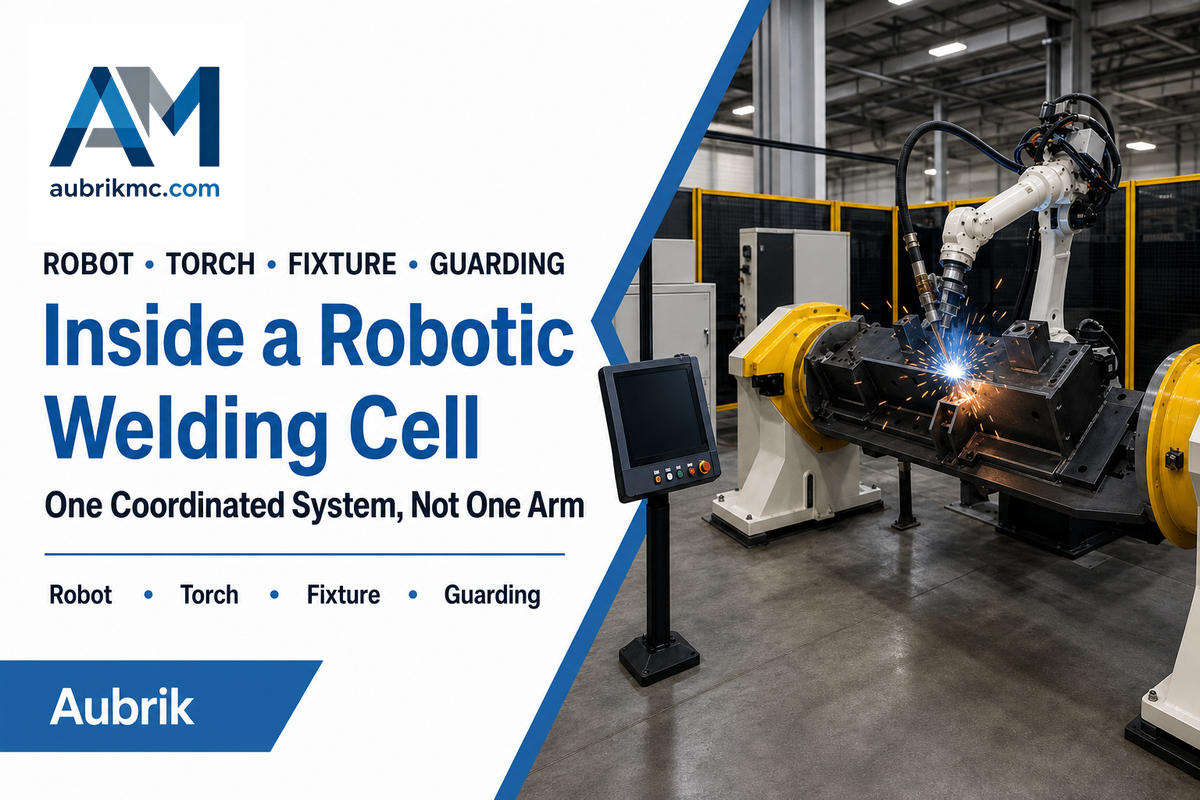
Cada célula de soldagem robotizada é composta por um robô, equipamentos de soldagem, dispositivos de fixação, controles, sistema de segurança e sensores necessários para executar e verificar uma solda. Os limites da célula também devem definir a responsabilidade pelo carregamento, pela inspeção, pelas utilidades e pela recuperação. Deixar qualquer um desses itens fora do escopo do projeto cria uma lacuna de integração.
| Tipo de componente | O que controla | Falha típica se omitido ou especificado de forma insuficiente |
|---|---|---|
| Braço robótico e controlador | Trajetória, velocidade de curso, orientação e sequência | Alcance, capacidade de carga, acesso ou margem de movimento insuficientes |
| Fonte de soldagem e controlador do processo | Forma de onda da soldagem e parâmetros elétricos | Transferência, aporte térmico ou resposta do processo instáveis |
| Tocha de soldagem, alimentador de arame e conjunto de cabos | Fornecimento de consumíveis e posição da ferramenta | Falhas de avanço, interferência dos cabos ou desvio do ponto central da ferramenta |
| Dispositivo de fixação ou posicionador de soldagem | Localização da junta e orientação da solda | Movimento no ajuste e montagem da junta, distorção ou acesso inadequado da tocha |
| Sensores e visão computacional | Presença da peça, localização da junta de soldagem, rastreamento e verificações das condições | O robô executa um programa válido em uma peça inválida |
| Sistema de segurança | Acesso, parada, intertravamentos e estados seguros | Exposição sem controle durante a produção ou manutenção |
| Exaustão localizada de fumos e utilidades | Qualidade do ar, gás de proteção, energia, refrigeração e aterramento | Instabilidade do processo ou exposição dos trabalhadores |
| Interface de inspeção e dados | Verificações de qualidade, rastreabilidade e sinais dos processos anteriores e posteriores | Produção rápida de defeitos sem contenção |
A página pública da Aubrik sobre células de soldagem robotizada reúne em um único sistema o robô, a fonte de soldagem, o posicionador, o enclausuramento de segurança, o controlador e o sistema de visão opcional.
Esse é um contexto útil fornecido pela própria empresa. No entanto, a arquitetura final ainda depende da família de peças efetiva e do procedimento de soldagem qualificado.
Ponto de decisão: defina os limites da célula antes de comparar modelos de robôs. Um subsistema omitido costuma ser mais importante do que uma pequena diferença nas especificações dos robôs.
Quais processos de soldagem os robôs podem executar?
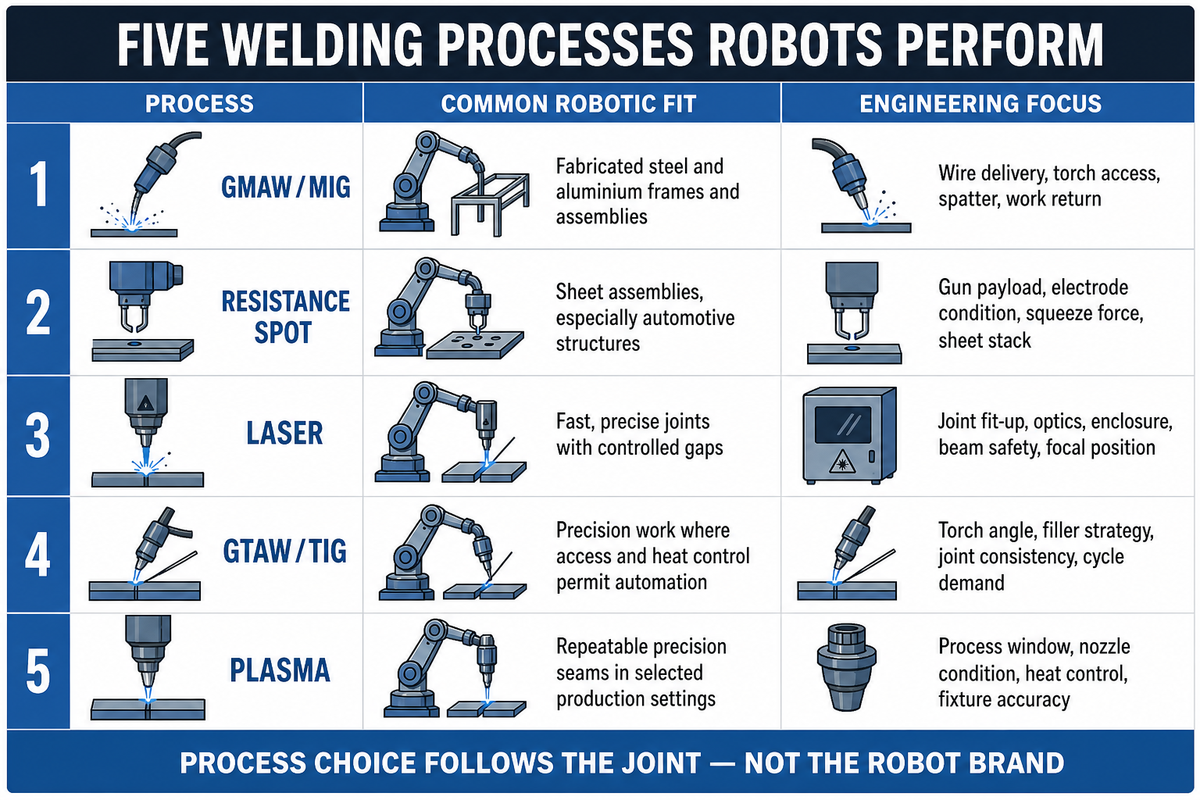
Os robôs podem executar soldagem a arco, soldagem por pontos por resistência, soldagem a laser e determinadas aplicações de soldagem TIG e a plasma quando o processo, a junta e a apresentação do material são adequados. Portanto, a soldagem robotizada é uma categoria de movimento e controle, não um único método de soldagem. Os robôs de soldagem a arco, por exemplo, coordenam o movimento da tocha com uma fonte de soldagem controlada separadamente.
| Processo | Aplicação robotizada comum | Foco da engenharia |
|---|---|---|
| Soldagem a arco com gás de proteção / soldagem MIG | Peças, estruturas e conjuntos fabricados em aço e alumínio | Avanço do arame de soldagem, acesso da tocha, respingos, circuito de retorno e localização da junta de soldagem |
| Soldagem por pontos por resistência | Conjuntos de chapas, especialmente estruturas automotivas | Capacidade de carga da pistola de soldagem, condição dos eletrodos, força de aperto e conjunto de chapas |
| Soldagem a laser | Juntas rápidas e precisas com folgas controladas | Ajuste e montagem da junta, sistema óptico, enclausuramento, segurança do feixe e posição focal |
| Soldagem a arco com eletrodo de tungstênio e gás de proteção / soldagem TIG | Trabalhos de precisão nos quais o acesso e o controle térmico permitem a automação | Ângulo da tocha, estratégia de adição de material, consistência da junta e exigência do ciclo |
| Soldagem a plasma | Juntas de soldagem de precisão repetíveis em determinadas condições de produção | Janela do processo, condição do bocal, controle térmico e precisão do dispositivo de fixação |
A escolha do processo é determinada pela metalurgia, pelo projeto da junta, pela penetração necessária, pelo aporte térmico, pelo regime de trabalho, pela demanda de takt e pela janela de processo aceitável. Nenhum robô consegue transformar um processo instável em uma amostra representativa em um método de produção estável. Comece com um processo de soldagem qualificado e, em seguida, escolha o robô e a célula em função dele.
Esses tipos de soldagem robotizada utilizam equipamentos e limites de controle diferentes, como mostrado acima. A soldagem por resistência, por exemplo, depende da força dos eletrodos e da condição do conjunto de chapas, e não do avanço do arame empregado em uma célula de soldagem a arco com gás de proteção.
Para obter uma explicação específica sobre a seleção do robô e do pacote, consulte o guia de máquinas de soldagem robotizada depois de definir o processo e a família de peças.
Ideia central: primeiro, associe o processo à junta. “Compatível com robôs” não significa que todos os processos sejam igualmente viáveis para a mesma peça.
Como funciona a soldagem robotizada?
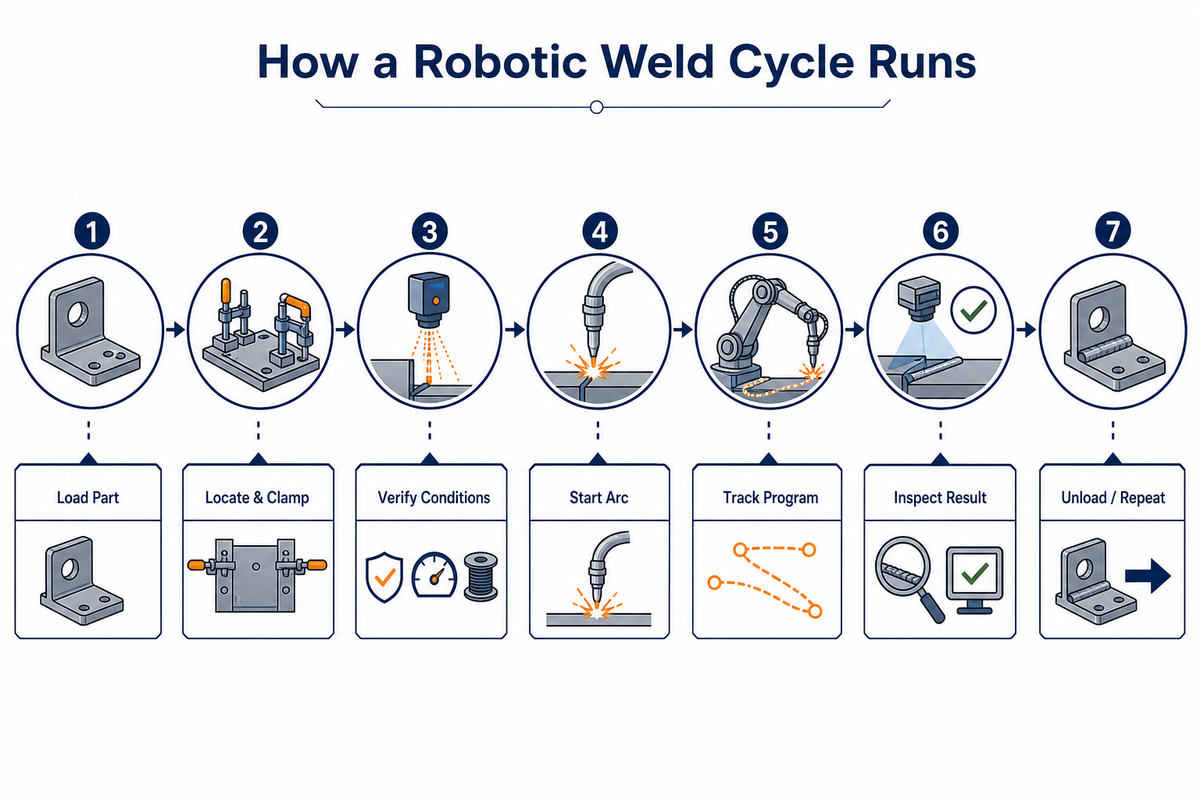
A soldagem robotizada funciona apresentando uma junta conhecida, confirmando que a célula está pronta, executando uma sequência programada de movimentos e processo, verificando o resultado e devolvendo a célula a um estado seguro de carregamento. Um ciclo típico tem sete etapas. Cada etapa possui condições definidas de prontidão, falha e recuperação.
- Carregue e identifique a peça. Um operador ou dispositivo de movimentação de peças posiciona a peça de trabalho no dispositivo de fixação. O sensoriamento da presença da peça impede que um componente incorreto ou ausente entre no ciclo.
- Prenda e posicione. O dispositivo de fixação estabelece as referências que posicionam a junta dentro da zona programada ou pesquisável.
- Selecione e valide o programa. O controlador confirma a receita correta, o estado de segurança, as utilidades, o arame de soldagem, o gás de proteção e os equipamentos auxiliares.
- Localize a junta quando necessário. O sensoriamento por toque, pelo arco, a laser ou por visão computacional pode procurar ou rastrear uma junta de soldagem dentro de uma área definida. A análise da TWI sobre sensoriamento de processo e geométrico também menciona interferências provenientes da luz do arco, do calor, dos fumos de soldagem, da corrente, do metal fundido e dos respingos.
- Execute a solda. O controlador do robô coordena a velocidade de curso e a orientação da tocha, enquanto o controlador de soldagem executa os parâmetros qualificados.
- Inspecione e contenha. A célula registra os limites do processo ou os resultados da inspeção e impede que uma peça sabidamente não conforme avance para a etapa seguinte.
- Descarregue e reinicialize. O robô se desloca até uma posição segura verificada, os grampos são liberados e o ciclo seguinte começa.
A programação do robô pode ser realizada por meio de um terminal de programação, programação off-line, demonstração direta em alguns fluxos de trabalho com cobots ou uma combinação desses métodos. Nesse processo robotizado, a tocha de soldagem, o controlador do robô e qualquer posicionador da peça executam uma única receita coordenada. Uma automação robotizada madura trata esse programa como um ativo de produção, com controle de revisões, instruções de recuperação e um responsável definido.
Verificação do processo: o arco visível é apenas uma parte do processo. O carregamento, a validação, o sensoriamento, a inspeção e a recuperação definem o tempo de ciclo das peças aprovadas.
Quais peças são boas candidatas à soldagem robotizada?
Boas candidatas possuem juntas que a célula consegue localizar e acessar repetidamente, além de valor de produção suficiente para justificar a programação, os dispositivos de fixação, a validação e a troca de configuração. O volume anual, por si só, não é um critério confiável de aprovação ou reprovação. A similaridade entre as peças da família e a estabilidade da apresentação são tão importantes quanto o volume.
- A apresentação da peça mantém as características conformadas e cortadas em uma relação conhecida com as referências do dispositivo de fixação.
- O acesso à junta permite que a tocha, o punho do robô, o conjunto de cabos e qualquer posicionador se movimentem sem risco de colisão ou singularidade.
- O ajuste e a montagem da junta mantêm folgas, desalinhamentos, posicionamento dos pontos de solda e distorções dentro da faixa qualificada do processo ou do sensoriamento.
- A lógica da família proporciona às variantes referências, tipos de junta e métodos de carregamento em comum suficientes para manter a troca de configuração administrável.
- Os critérios de qualidade e os métodos de inspeção são conhecidos antes do início da programação do robô.
- A análise econômica da produção inclui carregamento, tempo de ponteamento, inspeção, manutenção planejada e recuperação de exceções, além do tempo de arco aberto.
A estratégia dos dispositivos de fixação possui um limite importante. A análise do NIST sobre robôs colaborativos na fabricação de alta variedade e baixo volume explica que a adaptação às variações de posição e tamanho das peças pode reduzir a dependência de dispositivos de fixação personalizados. Ela também menciona limites de velocidade, capacidade de carga e segurança específicos da aplicação. Na prática, controle a variação mecanicamente ou detecte-a e compense-a dentro de uma faixa validada.
O volume de produção continua sendo importante para a viabilidade econômica, mas não elimina a variação das peças. Um dispositivo de fixação para soldagem, o rastreamento da junta, o rastreamento da junta de soldagem ou uma combinação desses recursos deve manter a junta dentro da faixa validada. Ao conversar com um integrador de sistemas, identifique o que é controlado mecanicamente e o que é medido em cada operação.
Documente essas entradas antes de comparar, com um integrador, as opções baseadas em robôs convencionais, cobots e posicionadores; o seletor de equipamentos da Aubrik é o ponto de partida para as famílias de equipamentos envolvidas.
Regra de adequação: uma família de peças repetíveis e de menor volume pode ser mais adequada à automação robotizada do que uma peça de alto volume com localizações de juntas muito inconsistentes.
Soldagem robotizada versus soldagem manual
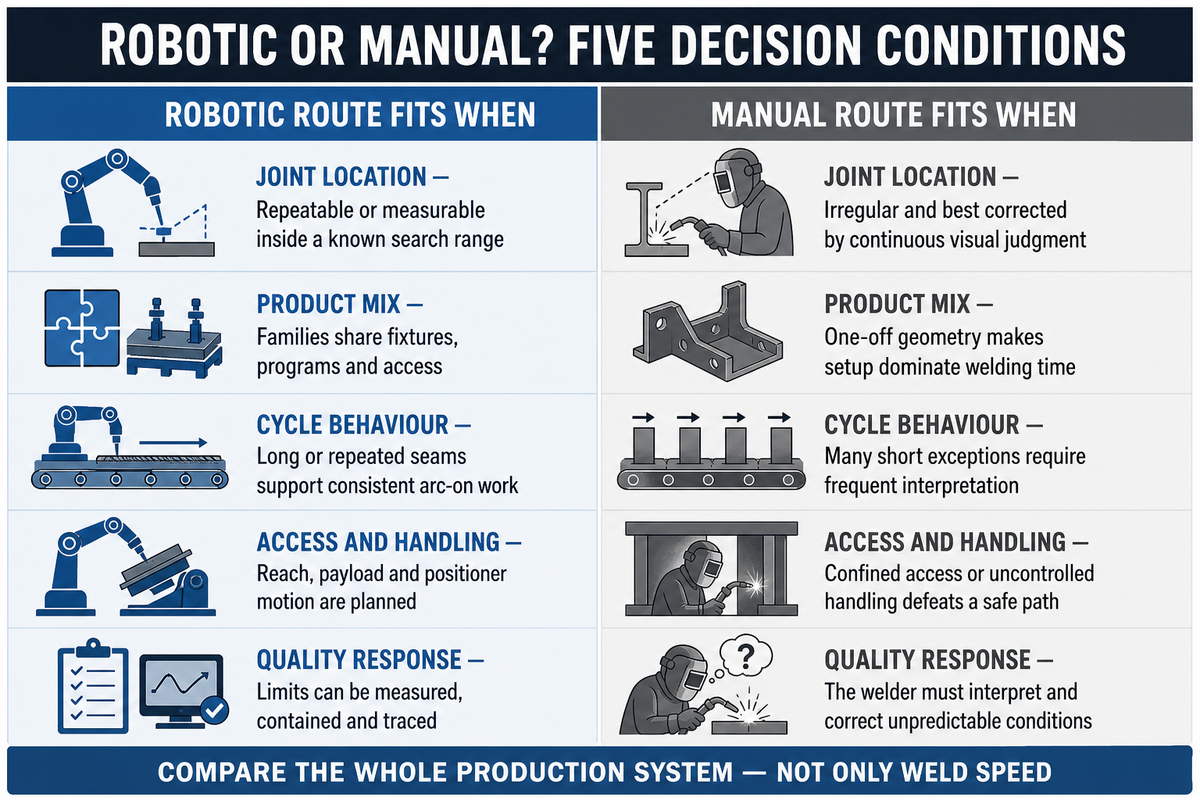
A soldagem robotizada costuma ser indicada para peças e execuções de produção repetíveis. Um soldador continua sendo mais adaptável quando as peças são irregulares, o acesso é restrito, a produção é unitária ou as mudanças nas condições do processo exigem avaliação contínua. Compare o custo e o tempo de ciclo por peça aprovada, não apenas a velocidade de soldagem.
| Condição para decisão | A opção robotizada tende a ser adequada quando… | A opção manual tende a ser adequada quando… |
|---|---|---|
| Localização da junta | Repetível ou mensurável dentro de uma faixa de busca conhecida | Irregular e mais bem corrigida por avaliação visual contínua |
| Variedade de produtos | As famílias compartilham dispositivos de fixação, programas e acessos | A geometria de uma peça única faz a preparação dominar o tempo de soldagem |
| Comportamento do ciclo | Juntas de soldagem longas ou repetidas favorecem um trabalho consistente com o arco aberto | Muitas exceções breves exigem interpretação frequente |
| Acesso e movimentação de peças | O alcance, a capacidade de carga e o movimento do posicionador são planejados | O acesso confinado ou a movimentação de peças sem controle inviabiliza uma trajetória segura |
| Resposta da qualidade | Os limites podem ser medidos, contidos e rastreados | O soldador precisa interpretar e corrigir condições imprevisíveis |
A consistência dos movimentos do robô pode elevar a produtividade e o volume produzido ao reduzir as variações de velocidade de curso, posição da tocha, aproximação da junta e sequência. Os equipamentos de movimentação são apenas uma parte dessas aplicações de soldagem, e o soldador continua sendo essencial para elas. Na produção, soldadores qualificados ainda desenvolvem procedimentos, executam trabalhos difíceis, diagnosticam defeitos, tomam decisões de qualidade, resolvem problemas do processo e dão suporte à manutenção. Durante períodos de escassez de mão de obra, a automação pode direcionar essa experiência para trabalhos de maior valor; ela não torna obsoleta a qualificação em soldagem. O tempo de troca de configuração ainda deve ser incluído ao comparar famílias de peças na fabricação metalmecânica.
Para obter uma estimativa de custos específica do projeto, inclua o custo de capital, o carregamento, a troca de configuração, a inspeção, o retrabalho, a recuperação e o tempo de ciclo das peças aprovadas. A Aubrik publica uma página sobre o retorno do investimento em automação que aborda esses fatores de custo.
Regra de comparação: escolha a solução de sistema robotizado que controle toda a cadeia de produção, não apenas o movimento mais rápido possível da tocha ao longo da junta.
O que controla a qualidade da soldagem robotizada?
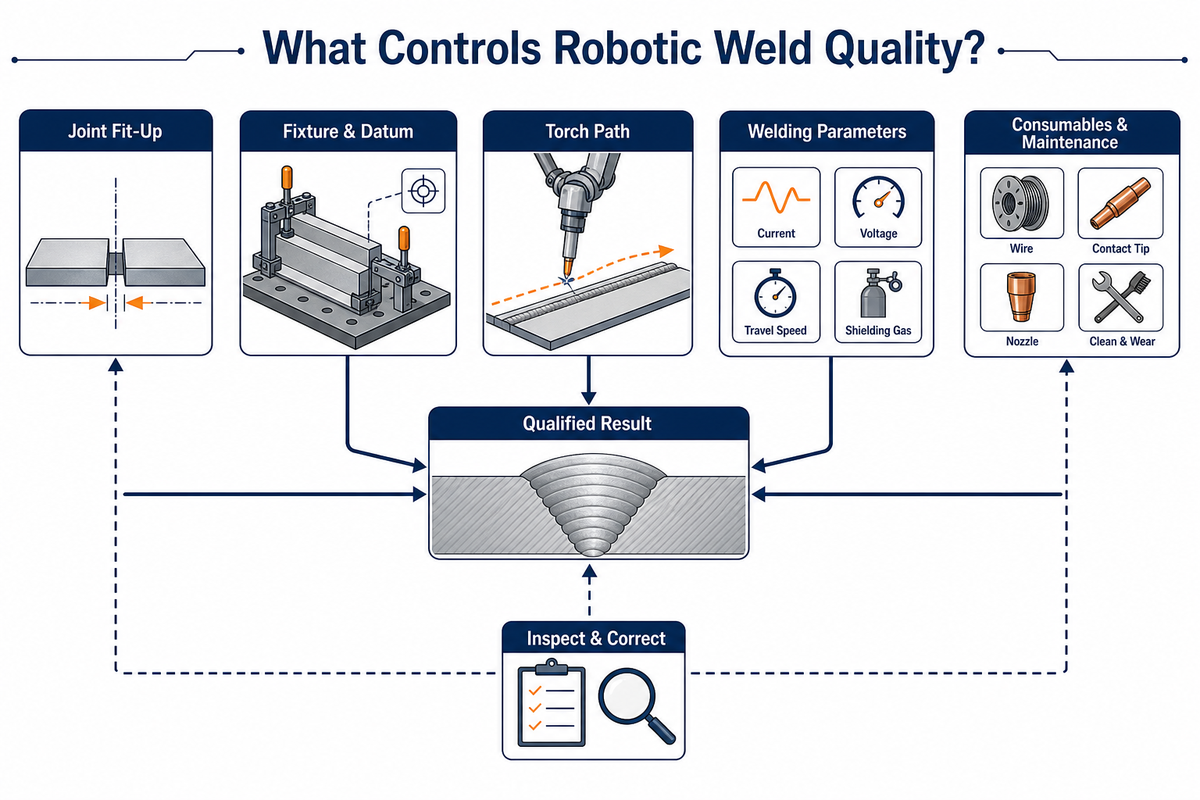
Um procedimento de soldagem qualificado, a condição da junta, a calibração das ferramentas, os dispositivos de fixação, os consumíveis, o circuito elétrico, o sensoriamento e a inspeção controlam a qualidade da soldagem robotizada. A repetibilidade do robô, por si só, não impede que a célula repita uma condição inadequada e também não proporciona soldas consistentes.
Um plano de controle prático examinaria estas questões:
- variáveis qualificadas do procedimento e profissionais de soldagem responsáveis;
- preparação da junta, folga, desalinhamento, pontos de solda e limpeza;
- posição do dispositivo de fixação, sequência de aperto, desgaste e distorção térmica;
- verificações do ponto central da ferramenta, condição do pescoço da tocha, conduíte, bico de contato e bocal;
- velocidade de avanço do arame, gás de proteção, circuito de retorno, fonte de soldagem/aporte térmico;
- método de rastreamento ou busca, incluindo as condições para uma busca malsucedida;
- inspeção, frequência de testes, rastreabilidade e regras de contenção; e
- manutenção preventiva com critérios para calibração e troca de consumíveis.
O exemplo de coleta de evidências a seguir não constitui um conjunto de critérios de aceitação nem recomendações de processo. Todos os números são ilustrativos e mostram como uma equipe pode registrar as entradas medidas antes de aprovar a liberação para produção.
| Fonte da evidência | Registrar antes da liberação | Valor meramente ilustrativo — não é um limite de aceitação |
|---|---|---|
| Qualificação do procedimento | Corrente e tensão | 230 A; 24 V |
| Amostra representativa da junta | Folga e desalinhamento | 0,8 mm; 1,2 mm |
| Estudo de capacidade do dispositivo de fixação | Localização repetida da junta | 0,5 mm |
| Verificação da tocha | Desvio do ponto central da ferramenta | 0,4 mm |
| Registro do gás de proteção | Vazão | 18 L/min |
| Observação do ciclo | Tempo de arco aberto e atraso no carregamento | 45 s; 20 s |
| Observação da produção | Amostra de peças aprovadas | 50 peças em 2 h |
| Registro de manutenção | Intervalo de verificação | 8 h; 7 dias |
A Patente dos Estados Unidos 11.648.683 da Path Robotics, Inc., intitulada “Robôs de soldagem autônomos”, descreve um método proposto para identificar possíveis juntas de soldagem, alinhar modelos geométricos às peças, calcular uma trajetória e executá-la. Isso comprova uma cadeia de sensoriamento e controle, não a capacidade de produção: os recursos adaptativos não eliminam a necessidade de dispositivos de fixação nem da qualificação do processo.
Regra de qualidade: soldas repetíveis e sustentadas resultam de entradas controladas, ferramentas validadas e contenção — não apenas da ficha de especificações do robô.
Como manter segura uma célula de soldagem robotizada?
A segurança de uma célula de soldagem robotizada é mantida por meio da avaliação de riscos da aplicação, proteções de engenharia, acesso controlado, procedimentos para energias perigosas, controle de fumos de soldagem e validação das tarefas de produção e manutenção. O movimento do robô é apenas uma das fontes de perigo dentro da célula. A avaliação de riscos também deve considerar a luz do arco, os fumos de soldagem, o calor e o acesso para manutenção.
A página da OSHA sobre normas de robótica informa que não há uma norma da OSHA específica para robótica e indica normas gerais relevantes para a indústria e normas de consenso, incluindo integração de sistemas robóticos, proteção de máquinas, controle de energias perigosas e segurança na soldagem robotizada a arco. A listagem da ISO 10218-1:2025 da ISO é uma referência atual, mas os clientes ainda precisam verificar a aceitação nacional e o escopo de validação do integrador.
Movimento do robô e do posicionador
Alcance, aprisionamento, ejeção, reinicialização inesperada, gravidade e energia armazenada.
Processo de soldagem
Luz do arco, calor, respingos, peças de trabalho quentes, energia elétrica, gás de proteção e fumos de soldagem.
Tarefas do ciclo de vida
Carregamento, ensino, recuperação, troca do bico de contato, manutenção do dispositivo de fixação, diagnóstico de falhas e manutenção.
Funções de proteção
Proteções, cortinas, intertravamentos, scanners, paradas seguras, bloqueio, exaustão localizada e lógica de reinicialização validada.
A análise do ciclo de vida é prática, não acadêmica. O material da OSHA sobre reconhecimento de perigos inclui uma exposição fatal durante a manutenção dentro da área de operação de um robô. Qualquer avaliação de riscos que exclua tarefas manuais ignora as situações em que os operadores provavelmente acessarão a célula.
A segurança do operador também é afetada pela exposição ao processo de soldagem. A exaustão localizada de fumos, as cortinas, o projeto do circuito de retorno e a recuperação controlada podem contribuir para um ambiente de trabalho mais seguro, mas precisam ser validados para tarefas e materiais específicos.
Regra de segurança: as medidas de segurança são funções validadas da célula. Elas devem funcionar para o processo de soldagem e para qualquer interação humana, não apenas em caso de contato com o robô.
Soldagem com cobot versus soldagem com robô industrial
A soldagem com cobot facilita a interação e a realocação para diferentes aplicações, enquanto a soldagem com robô industrial convencional oferece maior capacidade de carga, velocidade, alcance e produção protegida; nenhuma das opções é automaticamente mais segura ou melhor. A avaliação das tarefas e dos riscos deve determinar a opção correta. O layout da célula e o regime de produção definem então as implicações práticas dessa escolha.
| Fator | Soldagem com cobot | Soldagem com robô industrial |
|---|---|---|
| Modelo de interação | Projetado para determinadas funções colaborativas e ensino mais simples | Normalmente separado das pessoas durante os movimentos automáticos |
| Foco da produção | Células de alta variedade, fluxos de trabalho assistidos e implantação flexível | Regime de trabalho contínuo, áreas de trabalho maiores e capacidade de carga ou velocidade superiores |
| Proteções de segurança | Específicas da tarefa; os perigos da soldagem ainda podem exigir cortinas ou separação | O enclausuramento protegido e o acesso intertravado são comuns |
| Principal compromisso | Flexibilidade em contraposição aos limites de velocidade, capacidade de carga e alcance | Capacidade de produção em contraposição a uma área de instalação maior para a integração |
“Colaborativo” descreve uma função e uma abordagem de projeto; não elimina os perigos da radiação do arco, dos fumos de soldagem, do metal quente, das bordas afiadas nem dos posicionadores motorizados. Todo cobot de soldagem ainda precisa ser integrado a um processo completo. Avalie as opções de soldagem com cobot em conjunto com a família de peças, as tarefas humanas e as medidas de proteção.
Regra de seleção: primeiro, selecione o modo de produção e de interação; depois, valide todos os perigos do processo completo.
Estrutura de prontidão peça-célula com 5 entradas
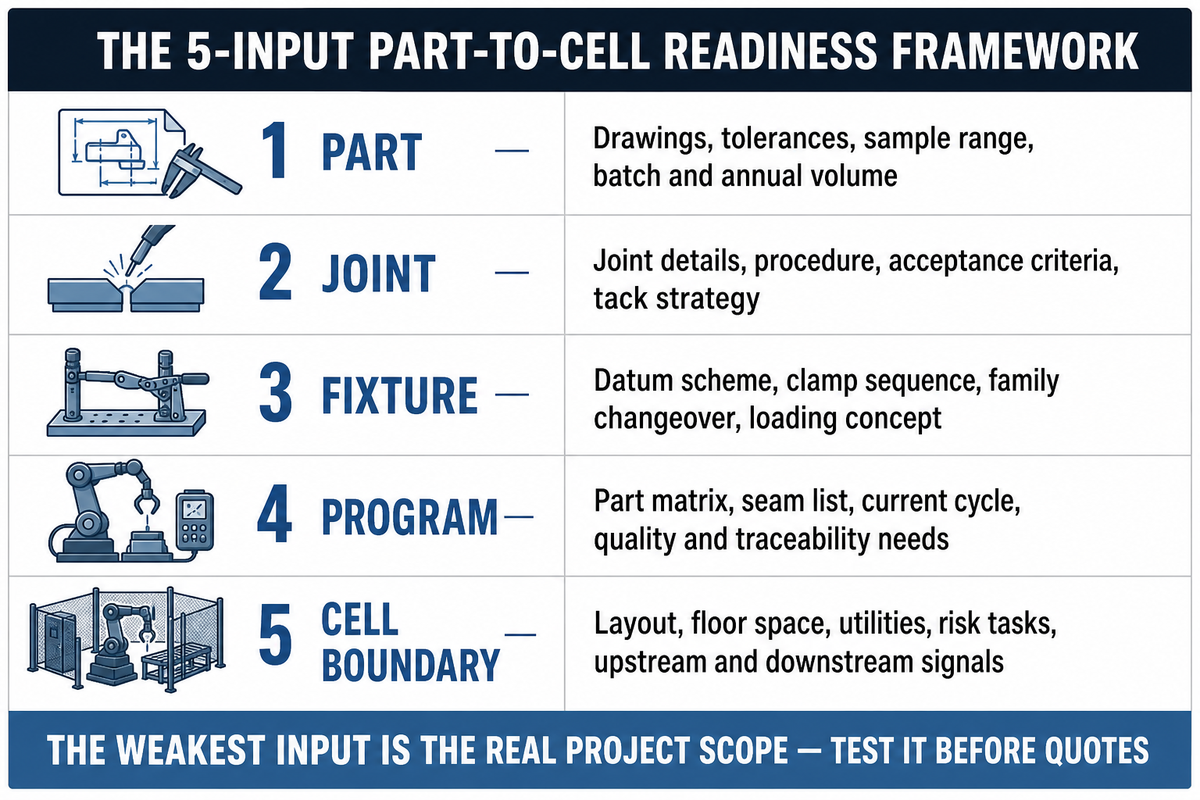
A estrutura de prontidão de 5 entradas da peça à célula identifica a restrição que determinará se a soldagem robotizada é viável: peça, junta, dispositivo de fixação, programa e limite da célula. Ela transforma uma solicitação vaga de preço de um robô em um escopo técnico.
Todas as questões levantadas nas seções anteriores convergem para essas cinco entradas mensuráveis. As entradas referentes ao dispositivo de fixação e ao limite da célula também refletem os limites de velocidade, capacidade de carga e segurança específicos da aplicação mencionados na discussão sobre robôs colaborativos no blog do MEP do NIST.
| Entrada | Pergunte isto | Evidências a enviar ao integrador |
|---|---|---|
| Peça | Quanto variam as características cortadas, conformadas, usinadas e montadas? | Desenhos técnicos, tolerâncias, faixa de amostras, volume por lote e volume anual |
| Junta | O processo consegue tolerar a abertura, o desalinhamento, o acesso e a deformação reais? | Detalhes da junta, procedimento de soldagem, critérios de aceitação, estratégia de ponteamento |
| Dispositivo de fixação | O que determina a posição da junta e onde o sensoriamento adaptativo é preferível? | Sistema de referências, sequência de aperto, troca entre famílias, conceito de carregamento |
| Programa | Quantas receitas, rotinas de busca, exceções e rotas de recuperação são necessárias? | Matriz de peças, lista de juntas de soldagem, ciclo atual, requisitos de qualidade e rastreabilidade |
| Limite da célula | Quem é responsável pelo carregamento, pelos posicionadores de soldagem, pelas utilidades, pela exaustão localizada, pela segurança, pela inspeção e pelas interfaces? | Layout, área de instalação, utilidades, tarefas de risco, sinais dos processos anteriores e posteriores |
| Registro de medições | Formato meramente ilustrativo, não uma recomendação de máquina |
|---|---|
| Produção e célula | Material de 6 mm; 5.000 peças/ano; 50 peças/execução de produção; solda de 1.200 mm; 8 min/peça; troca de 20 min/execução de produção; célula de 30 m²; índice de disponibilidade de 0.85 |
| Utilidades e comissionamento | 45 quilowatts; gás de proteção a 15 L/min; 400 V; 80 A; 60 Hz; 6 bar; verificação do aperto em 30 sec; recuperação em 2 min; observação por 4 hr |
| Acesso e planejamento | Módulo do dispositivo de fixação de 25 kg; ferramenta de serviço a 1.200 rpm; limite de rejeição de 8 mm; espaço livre de 150 cm; corredor de 1,5 m; índice de arco aberto de 0.70; prazo de entrega de peças sobressalentes de 20 dias; horizonte de planejamento de 4 anos |
Classifique cada entrada do projeto como conhecida e estável, mensurável, porém variável ou desconhecida e defina a resolução com que as medições serão registradas — por exemplo, posição em incrementos de 1 mm, carga movimentada em incrementos de 1 kg, atrasos curtos em incrementos de 1 sec e troca em incrementos de 1 min. Remova todos os valores ilustrativos apresentados e substitua-os por dados medidos do projeto; eles são exemplos de formatação, não limites de aceitação.
Uma entrada desconhecida não reprova automaticamente o projeto, mas passa a ser o primeiro teste. Uma solda de teste, um estudo do dispositivo de fixação, um teste de sensoriamento, uma simulação de alcance ou uma análise de riscos deve anteceder a estimativa final do investimento.
Quando as cinco entradas estiverem definidas, um cálculo do retorno sobre o investimento e do prazo de retorno da soldagem poderá usar premissas realistas de tempo de ciclo das peças aprovadas, divisão da mão de obra, retrabalho, manutenção e troca.
Regra de prontidão: a mais fraca das cinco entradas costuma definir o verdadeiro escopo do projeto. Teste-a antes de solicitar cotações.
Perguntas frequentes
A soldagem robotizada é mais rápida que a soldagem manual?
A soldagem robotizada pode ser mais rápida quando as peças chegam em condições repetíveis e a célula mantém um tempo útil de arco aberto. Ela pode reduzir a variação na velocidade de curso, no ângulo da tocha e na sequência. Isso não torna todas as células mais rápidas. O carregamento, os dispositivos de fixação, os pontos de solda, as alterações de programa, a inspeção e a recuperação após um ajuste e montagem da junta inadequado podem dominar o ciclo. Compare o tempo de ciclo total das peças aprovadas, não apenas a velocidade de deslocamento do robô.
Qual é a principal desvantagem da soldagem robotizada?
A principal desvantagem é o esforço de engenharia necessário para controlar ou medir as entradas. Os robôs repetem trajetórias programadas mesmo quando uma junta se desloca devido a inconsistências no corte, na conformação ou no aperto. O trabalho deixa de se concentrar na correção manual junto à tocha e passa a envolver preparação, dispositivos de fixação, programação do robô, sensoriamento, manutenção e segurança da célula. Trabalhos com alta variedade e variação não controlada podem continuar sendo mais adequados a fluxos de trabalho manuais ou assistidos.
É necessário um soldador para operar um robô de soldagem?
Ainda é necessário ter competência em soldagem, mesmo que o operador de rotina não conduza manualmente a tocha. Alguém precisa desenvolver e qualificar o procedimento de soldagem, definir os parâmetros do processo, verificar a tocha e a conexão de massa, avaliar defeitos e decidir quando um programa ou dispositivo de fixação precisa ser corrigido. A programação do robô e a operação da produção podem ser funções distintas, mas a soldagem automatizada não elimina a responsabilidade da engenharia de soldagem.
Um cobot de soldagem pode operar sem proteção?
Não automaticamente. A radiação do arco, o calor, os fumos de soldagem, os dispositivos de fixação e os posicionadores de soldagem criam riscos distintos, e uma avaliação de riscos específica da tarefa determina se a célula precisa de cortinas, intertravamentos, zonas restritas, scanners ou proteções convencionais; as orientações da OSHA sobre riscos de robôs também abordam a exposição durante trabalhos realizados dentro do envelope de operação do robô.
Quais informações devo enviar a um integrador de soldagem robotizada?
Envie todo o escopo de produção e qualidade, não apenas um desenho técnico. Inclua desenhos técnicos das peças, materiais, variantes da família de produtos, volumes anual e por lote, tipos de junta, requisitos do procedimento de soldagem, variação admissível, amostras representativas, ciclo atual das peças aprovadas, critérios de qualidade e inspeção, espaço disponível no piso e utilidades, fluxo de materiais dos processos anteriores e posteriores, método de carregamento, tarefas do operador, restrições de segurança e os dados ou a rastreabilidade esperados da célula. Adicione fotos dos dispositivos de fixação, defeitos e carregamento atuais; identifique os responsáveis pelo procedimento e pela qualidade; e descreva como as peças não conformes são segregadas. Esses detalhes permitem que o integrador de sistemas teste o alcance, a fixação da peça, o sensoriamento, a inspeção e a recuperação nas condições reais de produção, em vez de usar apenas uma amostra ideal.
Conclusão: comece pela junta, não pelo robô
A soldagem robotizada instala uma operação de soldagem automatizada em uma célula controlada e programável. Ela funciona melhor quando a variação da peça e da junta é limitada ou medida dentro de uma janela de sensoriamento validada. Faça uma pergunta mais útil do que “Um robô consegue soldar?”: “Esta célula completa consegue localizar, soldar e inspecionar repetidamente esta junta, além de se recuperar de falhas?”
Preencha a estrutura de prontidão de 5 entradas da peça à célula antes de solicitar uma cotação. Se a melhor opção ainda não estiver clara, compare as opções de máquinas de soldagem robotizada da Aubrik com os requisitos da sua peça, do seu processo e do limite da célula.
Prepare um escopo de projeto útil
Envie à Aubrik peças representativas, desenhos técnicos, requisitos de soldagem, volume de produção, dados do ciclo atual e as cinco entradas de prontidão. Isso fornece à equipe de engenharia uma base mais sólida para conceber a célula do que apenas uma solicitação de modelo de robô.
Conheça os sistemas de soldagem robotizadaRecursos relacionados da Aubrik
- Guia de células robotizadas de soldagem: dimensionamento e layout
- Guia de soldagem com cobot: capacidade de carga, alcance e proteção
- Guia de custos de robôs de soldagem
Referências e fontes
- TWI, soldagem a arco robotizada
- OSHA, normas de robótica
- OSHA, reconhecimento de riscos em robótica
- ISO, listagem da ISO 10218-1:2025
- NIST, fabricantes de alta variedade e baixo volume e robôs colaborativos
- Boldrin et al. (2024), “Rastreamento de junta e compensação de abertura durante a soldagem robotizada por feixe de laser mediante imagens em escala de cinza e oscilação,” Robotics and Computer-Integrated Manufacturing 89, 102774, DOI 10.1016/j.rcim.2024.102774
- Path Robotics, Inc., US11648683B2, “Robôs autônomos de soldagem”