
Aubrik Şirketi ile İletişime Geçin

Robotik TIG kaynağında, gaz tungsten ark kaynağı torcuna programlanmış hareketler yaptırılır; gerektiğinde dolgu metali ayrıca eklenir. Önce üretimdeki birleşimi değerlendirin: tekrarlanabilir parça konumlandırma, torca erişim ve TIG’yi tercih etmek için geçerli bir neden. Robotu seçmeden veya hücre fiyatı almadan önce parçanın tamamı için gereken süreyi ve kabul edilebilir üretim miktarını dikkate alın.
Robot aynı yolu tekrarlayabilir, ancak kaynak banyosu her seferinde farklı davranabilir. Paslanmaz çelik üzerinde yapılan deneylerde kükürt içeriğindeki farklılıklar, ergime bölgesini kükürt oranı daha düşük olan plakaya doğru kaydırmıştır. Bu nedenle otomasyona karar verirken kaynak parametrelerinin yanı sıra plaka bileşiminin tutarlılığı ve fikstürün tekrarlanabilirliği de değerlendirilmelidir.
Robotik TIG kaynağı, kontrollü ısı ve kaynak görünümü gerektiren, tekrarlanan ve erişilebilir birleşimler için uygundur; satın alma kararı parça konumlandırmaya, hücrenin eksiksiz kapsamına ve kabul edilen parça başına maliyete bağlıdır.
Sürece genel bakış
- Elektrot: Tüketilmeyen tungsten elektrot kullanılır; dolgu metali ayrı beslenir veya hiç kullanılmaz.
- Koruyucu gaz: Genellikle argon veya helyum gibi inert gaz.
- Hareket seçenekleri: Robot kolu, koordineli pozisyoner veya uygun dairesel birleşimler için orbital kaynak kafası.
- Satın alma ölçütü: Üretim koşullarında doğrulanmış bir birleşim ve kapsamı tanımlanmış, kuruluma hazır sistem.
Önemli noktalar
- Önce birleşimin gereksinimlerine göre TIG’yi, ardından hareket platformunu seçin.
- Torcun ve telin çalışma alanını gerçek fikstüre göre belirleyin.
- Çevrim süresine yükleme, temizlik ve muayeneyi de dahil edin.
- Robotun konumlandırma hassasiyetini birleşim aralığı toleransından ayrı değerlendirin.
Robotik TIG kaynağı nasıl çalışır?
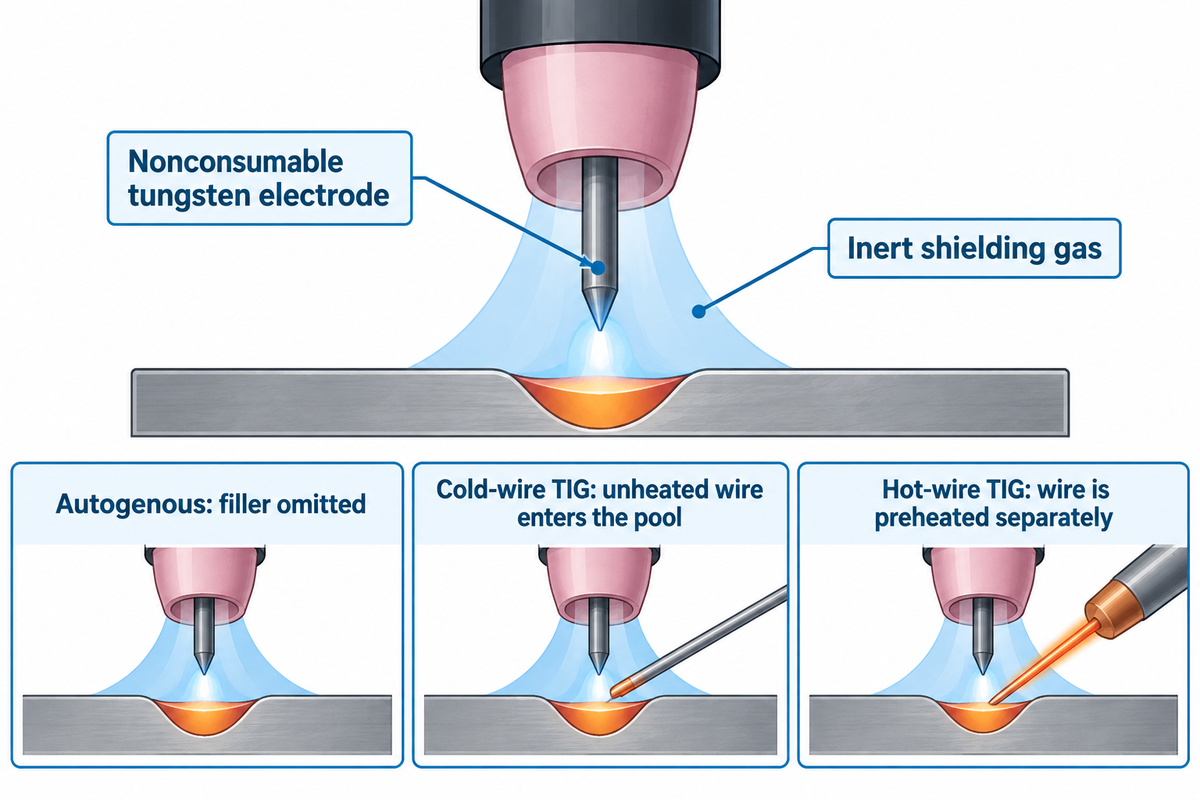
Robotik TIG sisteminde hareket, ısı ve dolgu metali kontrolü ayrı işlevlerdir. Robotu torcu taşıyan sabit bir el gibi düşünün: güç kaynağı arkı oluşturur, koruyucu gaz kaynak banyosunu korur, birleşimin gerektirdiği durumlarda ise tel besleyici dolgu telini gönderir. Sistemin bu unsurlarını koordineli çalıştırmak, entegrasyondaki temel zorluktur.
American Welding Society’nin GTAW açıklamasında tüketilmeyen tungsten elektrot kullanıldığı belirtilir. MIG kaynağından farklı olarak elektrot, kaynak metaline sürekli beslenmez.
| TIG sistemi düzeni | Dolgu metali düzeni | Seçime etkisi |
|---|---|---|
| Otojen kaynak | Dolgu metali eklenmez | Sıkı geçmeli birleşimler, gereken kaynak hacmini kendi malzemesiyle sağlamalıdır. |
| Soğuk telli TIG | Isıtılmamış tel kaynak banyosuna girer | Telin yönü, besleme başlangıcının zamanlaması ve açıklık, proses spesifikasyonuna dahil edilmelidir. |
| Sıcak telli TIG | Tel ayrı olarak önceden ısıtılır | Hücre kapsamına ek ekipmanlar ve kontrol arayüzleri girer. |
Robotlar TIG kaynağı yapabilir mi?
Bir robot TIG torcunu taşıyabilir ve kaynak sürecini uyumlu bir güç kaynağı, gaz kontrolleri ve isteğe bağlı tel beslemesiyle koordine edebilir. Sistem, prosese özel arayüzler ve uygun şekilde onaylanmış bir kurulum gerektirir. MIG için kullanılan bir robota TIG kaynağı yaptırmak için uygun TIG ekipmanı ve entegrasyon gerekir.
Robotla TIG kaynağında da geçerli olan temel işlemler; birleşimi hazırlamak, elektrodu korumak ve ark uzunluğunu denetlemektir. AWS, dolgu metalinin ayrı bir çubukla eklenebileceğini ve sıkı geçmeli birleşimlerin dolgu metali kullanılmadan kaynaklanabileceğini belirtir. Eksiksiz bir otomatik TIG sistemi; arkın başlatılmasını, akım değişikliklerini, gerektiğinde dolgu telinin beslenmeye başlamasını ve krater dolgusunu sıralı biçimde yönetir. Mevcut bir robot kolunu yeniden kullanıyorsanız, bu işlevlerin her biri için gereken kontrol arayüzünü satın alma siparişinde belirtin.
Otomatik TIG kaynağına hangi parçalar uygundur?
Birleşimleri sabit ve torca erişimi açık olan, tekrarlanan parçalar otomatik TIG için en uygun adaylardır. İnce paslanmaz çelik parçalar ve yüksek yüzey kalitesi gerektiren montajlar değerlendirilmelidir; ancak uygunluğu tek başına malzeme belirlemez. Pratikte hangi yöntemin seçileceğini birleşim geometrisi, gelen parçaların değişkenliği ve kaynak dikişinin her seferinde aynı şekilde konumlandırılabilmesi belirler.
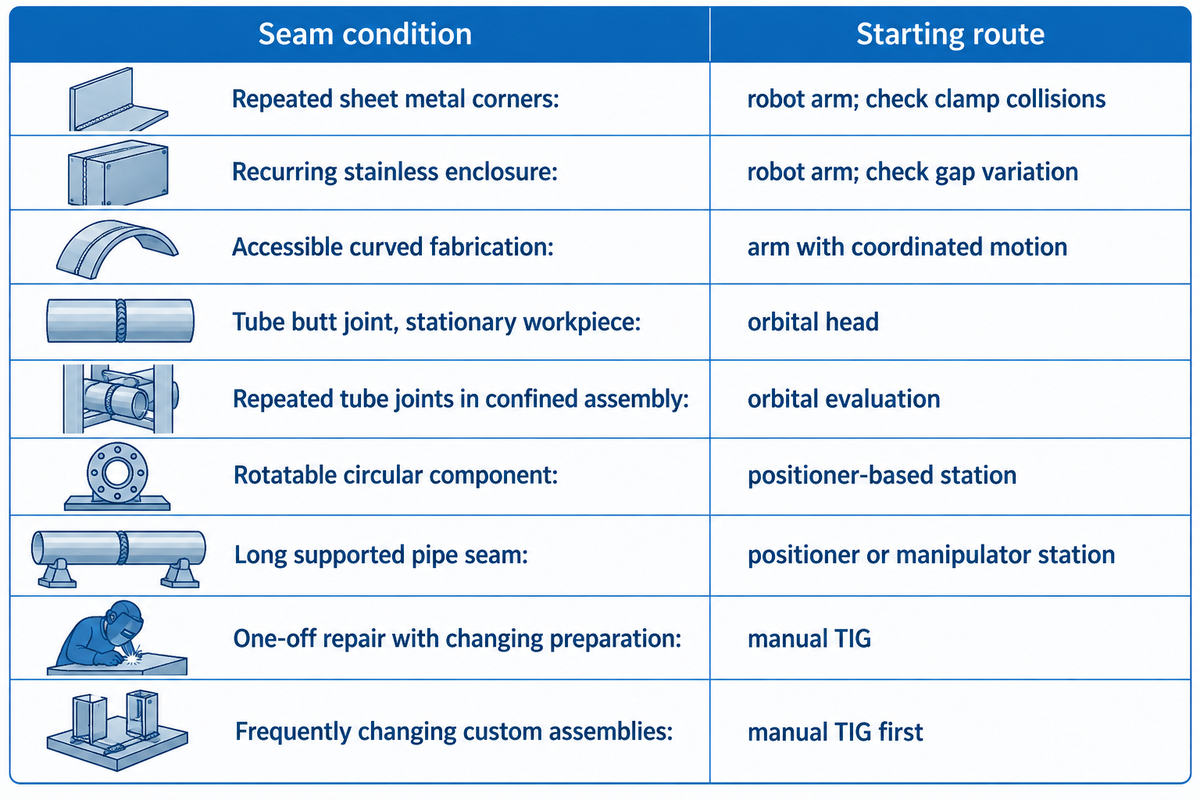
Aşağıdaki Birleşimden Hücreye 4 Yöntemli Uygunluk Matrisi, parçaya göre robot kolu, orbital kaynak kafası, pozisyoner veya manipülatör istasyonu ya da manuel TIG seçeneklerini değerlendirir.
| Parça veya birleşim koşulu | Başlangıç için önerilen yöntem | Gerekçe | Uygun olmama koşulu |
|---|---|---|---|
| Tekrarlanan sac köşe birleşimleri | Robot kolu | Birden fazla kaynak yönüne programlı erişim | Torcun veya tel besleyicinin kelepçelere çarpması |
| Tekrarlanan paslanmaz çelik muhafaza | Robot kolu | Montaj çevresinde tekrarlanabilir kaynak sırası | Değişken aralıkların geliştirilen proses aralığını aşması |
| Erişilebilir kavisli parça | Koordineli hareketli robot kolu | Kaynak dikişi boyunca torcun yaklaşımını kontrol eder | Parçanın konumu değiştirilse de erişim sağlanamaması |
| İş parçası sabitken alın kaynağı yapılacak boru birleşimi | Orbital kaynak kafası | Elektrot dairesel birleşimin çevresinde ilerler | Kaynak kafasının borunun çevresine sığmaması |
| Dar bir montaj içinde tekrarlanan boru birleşimleri | Orbital kaynak kafasının uygunluğunu değerlendirme | Birleşime özel kompakt hareket | Yetersiz açıklık veya uyumsuz birleşim biçimi |
| Döndürülebilir dairesel parça | Pozisyonerli istasyon | Parçanın döndürülmesi torç hareketini kolaylaştırabilir | Sıkıştırma birleşimi bozuyor |
| Kontrollü destekli uzun boru dikişi | Pozisyoner veya manipülatör istasyonu | İş parçasının uygun konumda sunulmasını sağlar | Destek sehpasındaki esneme kaynak dikişinin konumunu değiştiriyor |
| Hazırlığı sürekli değişen tek seferlik onarım | Manuel TIG | Düzensiz birleşimlere göre ustalıkla uyum sağlama | Talep tekrarlanmaya başlarsa özel takımlama anlam kazanır |
| Sık değişen özel metal montajlar | Önce manuel TIG | Her değişiklik için programlama ve fikstür çalışması gerektirmez | Kararlı bir parça ailesi oluşması |
Her vardiyada tekrarlanan bir muhafazayı düşünün; ancak bir flanş dolgu nozülünün önünü kapatıyor. Robotun erişim mesafesini artırmak gereken açıklığı sağlamaz. Montaj sırasını veya fikstürleri değiştirmek, parçanın işlenmesini mümkün kılabilir. Önce daha büyük bir robot kolu satın alsanız bile birleşimin önü kapalı kalabilir. Bu tür TIG kaynak uygulamalarında, ekipman yerleşimi kesinleştirilmeden önce birleşim düzeyinde erişim değerlendirmesi yapılmalıdır.
Fikstür Rehberi, Melton Machine’ın parçaları sıkıştırmadan önce konumlandırma ve gerçek ince kesitlerde sıkıştırma kuvvetini deneme önerilerini sunar. Boru imalatında, iş parçasının konumu destekli bir torç istasyonuna uygunsa boru kaynak manipülatörleri de değerlendirilebilecek bir ekipman seçeneğidir.
Robotik TIG ile MIG, orbital kaynak ve manuel TIG karşılaştırması
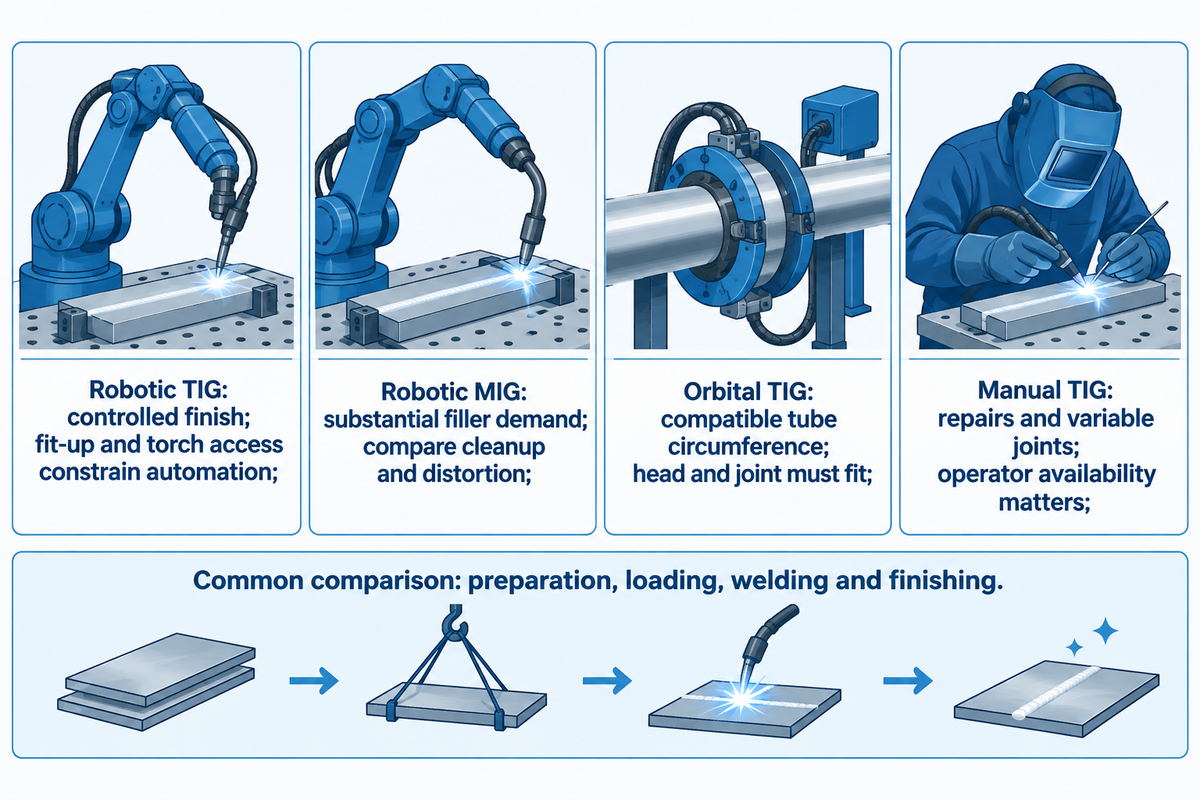
Kontrollü dolgu metali ve ısı girdisi ürün gereksinimlerini karşılıyorsa robotik TIG’yi seçin; temel kısıt metal yığma hızıysa MIG’yi değerlendirin. Farklı iş gereksinimleri nedeniyle TIG kaynağının hâlâ yeri vardır ve bu durumda daha uygun olabilir. Adil bir karşılaştırma, aynı kabul edilebilir parça için hazırlık, yükleme ve son işlemleri de kapsar.
| Yöntem | Uygun olabilecek başlangıç uygulaması | Üretim açısından ödünleşim |
|---|---|---|
| Robotik TIG | Kontrollü yüzey kalitesi gerektiren tekrarlanan birleşimler | Parça konumlandırma ve torç/tel erişimi otomasyonu kısıtlar. |
| Robotik MIG | Yüksek miktarda dolgu metali gerektiren imalatlar | Çizimdeki gerekliliklere göre sıçrantıyı, temizliği ve deformasyonu karşılaştırın. |
| Orbital TIG | Uyumlu boru çevresi | Kaynak kafası ve birleşim hazırlığı montaja uygun olmalıdır. |
| Manuel TIG | Onarımlar, prototipler ve değişken birleşimler | Üretim miktarı, operatör bulunabilirliğine ve tekniğin sürekli korunmasına bağlıdır. |
Swagelok Edmonton, orbital kaynağı elektrodun sabit iş parçasının çevresinde ilerlemesi olarak tanımlar. Döner kaynak pozisyoneri ise iş parçasını döndürür. Bu hareket seçenekleri, farklı erişim kısıtlarını karşılar.
Mitru ve çalışma arkadaşlarının 2020 tarihli araştırmasında, 3,2 mm 304L test parçaları ve 1,2 mm ER308L dolgu teliyle sekiz eksenli bir GTAW sistemi incelendi. Bu karşılaştırmada kaynak süresi 50%, parça başına toplam işlem süresi 25% ve argon tüketimi 44% azaldı.
Geniş ağızlı bir braket için hız ve metal yığma kapasitesi robotik MIG kaynağını öne çıkarabilir. Görünümünün sonraki polisaj işlemlerini etkilediği bir muhafazada ise TIG ve MIG, parçanın tamamı üzerinden karşılaştırılmalıdır. Daha temiz görünen bir kaynak dikişinin son işlemi ortadan kaldırdığını varsaymak yerine, belirtilen yüzey kalitesine ulaşmak için gereken süreyi kaydedin. Yalnızca kaynak hızına bakmak, verimlilik karşılaştırmasının dışında metal imalatı işlemlerini bırakır.
The Fabricator’ın süreç karşılaştırması, kaynak öncesindeki tekrarlanabilirliğin de önemini vurgular. Vardiyanın büyük kısmını puntalama hazırlığı alıyorsa daha hızlı ark, fabrikanın asıl kısıtını değiştirmeyebilir. Metal ürünleriniz için kaynak teknolojilerini, aynı kabul edilmiş parçanın hazırlanması, yüklenmesi, kaynaklanması ve son işlemleri sırasında harcanan süreyi karşılaştırarak değerlendirin.
TIG kaynak robotu ve hücresi seçimi
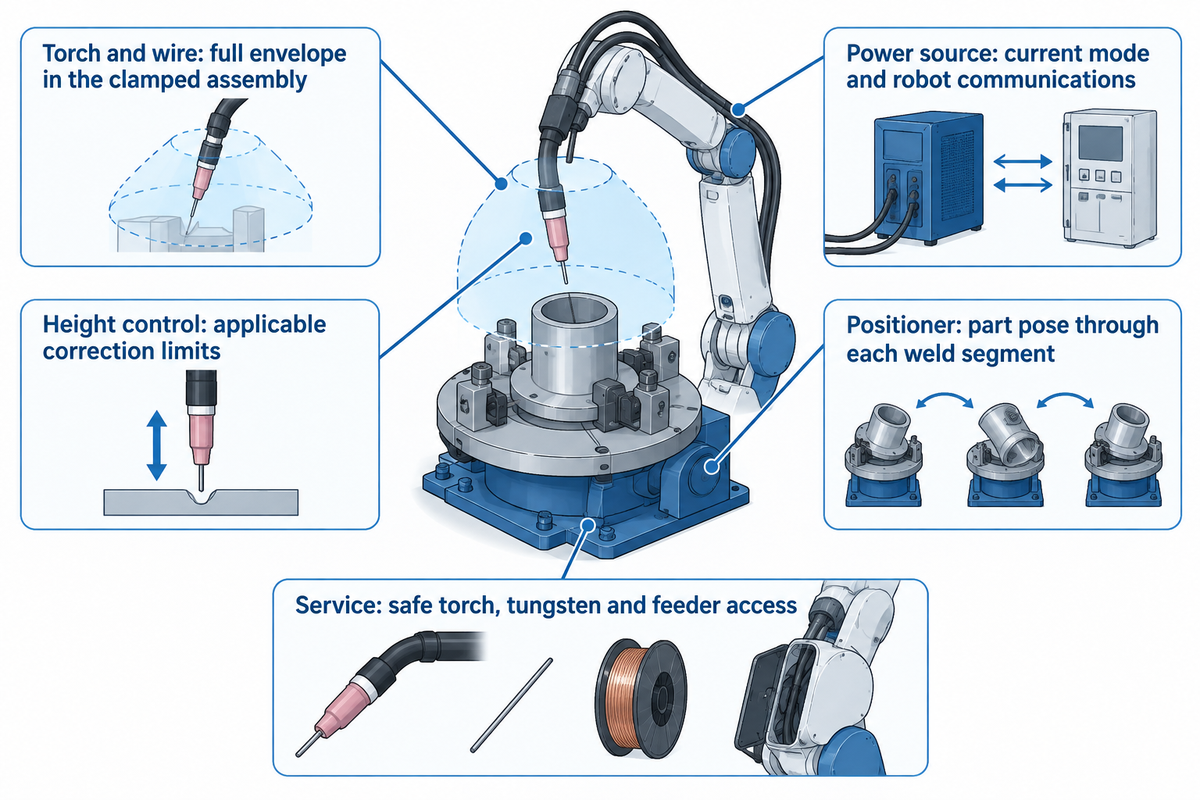
Kaynak robotunu, fikstüre yüklenmiş parça ve torcun eksiksiz çalışma alanına göre seçin. Yalnızca erişim mesafesine bakmak; tel besleyici için gereken boşluğu, kablo hareketini ve birleşime yaklaşmak için gereken açıyı gözden kaçırır. Ardından güç kaynağı, akım modu ve kontrol arayüzü; o parça ailesi için geliştirilen malzeme ve kaynak yöntemiyle uyumlu olmalıdır.
Robot koluna bağlanan TIG kaynak makinesi; başlatma sinyalinin yanı sıra kaynak işlemi boyunca arkın başlatılması, akımın ayarlanması ve arızaların ele alınması için gereken kontrolleri de sağlamalıdır. Robotları genel özelliklerine göre ön elemeye alın; alüminyum ve paslanmaz çelik için gereken ekipman ve prosedürü ise proses geliştirme çalışmasıyla belirleyin.
| Ekipman özelliği | Belirtilmesi gerekenler | Önlediği sorun |
|---|---|---|
| Torç ve tel besleme paketi | Kelepçelenmiş montajdaki tüm çalışma alanı | Nozülün çarpması veya dolgu teli için gereken açıya erişilememesi |
| Güç kaynağı | Gereken akım modu ve robotla iletişim | Kontrolsüz başlatma veya proses ayarlarının kullanılamaması |
| Yükseklik kontrolü | Uygun ark gerilimi kontrolü ve düzeltme sınırları | Yol boyunca ark uzunluğunun değişmesi |
| Pozisyoner koordinasyonu | Her kaynak bölümü boyunca parçanın konumu | Yetersiz erişim veya uygun olmayan kaynak pozisyonu |
| Bakım düzeni | Torca, tungstene ve tel besleyiciye güvenli erişim | Rutin bakım sonrasında uzun süre devre dışı kalma |
Robotun tekrarlanabilirliği hareketi tanımlar. İzin verilen birleşim aralığı ise geliştirilen kaynak prosesine bağlıdır. Dokunarak algılama veya dikiş takibi, belirlenen sınırlar içindeki bazı konum sapmalarını düzeltebilir; ancak kontrolsüz bir aralığı kapatmak için gereken eksik metali sağlayamaz. Hassasiyeti ve kaynak kalitesini, kaynak konumlandırmasını ve birleşimin kabul edilebilirliğini robot kolunun belirtilen kaynak hassasiyetinden ayrı değerlendirerek kontrol edin.
Bazı işler için cobot kaynak makinesinin programlanması daha kolay olabilir; geleneksel robotlar ise başka üretim yerleşimlerine daha uygun olabilir. İşbirlikçi kaynak sistemlerini, risk kontrolü dahil olmak üzere uygulamanın tamamı için karşılaştırın. Robotik kaynak makinesi konfigürasyonlarımız, gereken TIG paketini belirlemek için bir başlangıç noktası sunar. Proses ve takımlar belirlendikten sonra robotu onaylanan iş sırasına göre programlayın.
Robot kaynak maliyeti: Komple TIG hücresini karşılaştırın
TIG hücresi fiyatı, üzerinde anlaşılan iş kapsamını; kaynak ekipmanını, takımları ve entegrasyonu, tanımlanmış kabul sorumluluklarıyla birlikte içermelidir. Yalnızca robot kolunun fiyatı ile komple robotik kaynak sistemlerinin kapsam sınırları farklıdır. Önce aynı kapsamı karşılaştırın, ardından aynı talep, vardiya süresi ve muhasebe esasını kullanarak kabul edilen parça başına maliyeti hesaplayın.
Robotik kaynak makinesi ne kadar?
Melton Machine’ın genel fiyatlandırma rehberi, özellikle basit uygulamalara yönelik cobot konfigürasyonlarında giriş seviyesi robotik kaynak hücrelerinin fiyatını US$80.000 to US$150.000 aralığında veriyor. Genel olarak bu, robotik kaynak sistemleri arasında yapılmış bir karşılaştırmadır. Robot kolu, torç, güç kaynağı, fikstürler, kontroller, koruyucu önlemler ve gereken dolgu metali ekipmanları dahil, parçanıza göre yapılandırılmış bir TIG hücresini karşılaştırın. Yalnızca robot kolu fiyatlarına göre yapılan sıralamayı değiştirebileceklerinden proses geliştirme ve kurulum maliyetlerini de her bir toplam tutara ekleyin.
Entegre kaynak hücrelerinde satın alma ekibi, dahil olan takımları ve devreye almayı aynı kabul testi kapsamında karşılaştırmalıdır. Finans ekibi, dağıtılmış işletme maliyetlerini; fabrika müdürü ise oluşan üretimin talebi karşılayıp karşılamadığını değerlendirir. Genel robotik kaynak fiyat aralıkları farklı prosesleri ve konfigürasyonları kapsadığından, TIG satın alımında parçaya özel, kurulum dahil bir fiyat teklifi gerekir.
| Teklif kalemi | Karşılaştırma kapsamı | Bütçe sorumlusu |
|---|---|---|
| Robot kolu ve kaynak paketi | Uyumlu kontrol ünitesi, torç ve güç kaynağı; dolgu metali kullanılıyorsa tel besleyici | Mühendislik |
| Fikstürler ve parça hareketi | Üretim parça aileleri ve değişim takımları | Üretim |
| Koruyucu önlemler ve duman tahliyesi | Kurulu uygulama ve fabrika arayüzleri | Fabrika yönetimi |
| Devreye alma ve eğitim | Programlar, denemeler ve teslim sorumlulukları | Satın alma |
| İşletme maliyetleri | İş gücü dağılımı, gaz, sarf malzemeleri, servis ve sermaye giderleri | Finans |
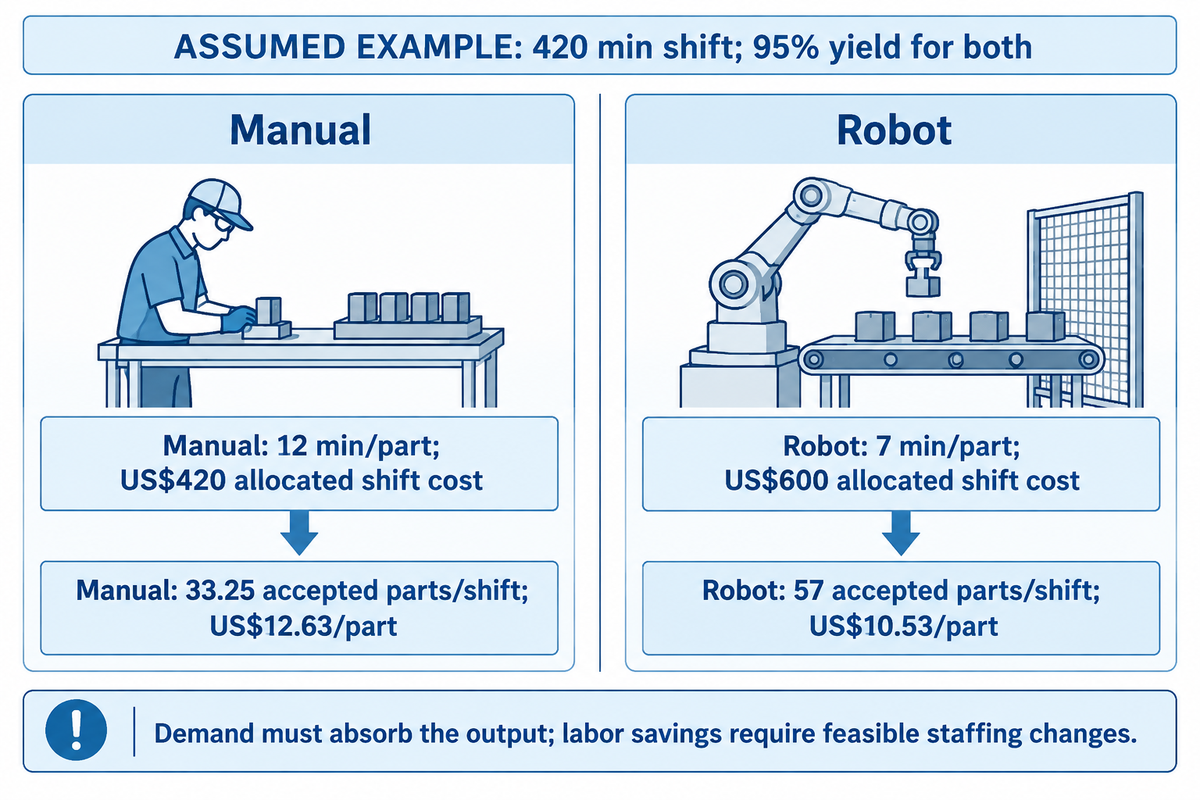
Varsayımsal girdilerle örnek: 420 min süren bir vardiya, parça başına 12 min/part süren manuel çevrim, parça başına 7 min/part süren robot çevrimi ve her ikisi için de 95% yield varsayalım. Dağıtılmış toplam vardiya maliyetlerinin sırasıyla US$420 ve US$600 olduğunu düşünelim.
Kabul edilen üretim = kullanılabilir dakika ÷ parçanın tamamı için gereken çevrim süresi × verim. Manuel üretim 420 ÷ 12 × 0.95 = vardiyada 33.25 kabul edilmiş parçadır; robotlu üretim 420 ÷ 7 × 0.95 = vardiyada 57 kabul edilmiş parçadır. Kabul edilen parça başına maliyet, yuvarlanmış olarak, 420 ÷ 33.25 = US$12,63 ve 600 ÷ 57 = US$10,53 olur. Talep, üretilen miktarı karşılamalıdır; iş gücü tasarrufu için personel sayısında uygulanabilir bir değişiklik veya personelin başka işlerde görevlendirilmesi gerekir. Personel değişiklikleri ve başka işlerde görevlendirme, iş gücü maliyetini düşürmelidir.
Prosesteki değişiklikler de karşılaştırmaları etkiler. 2024 tarihli deneysel bir araştırmada, 6,14 mm P91/304L birleşimlerinde robotik aktif TIG için 2 min, manuel çok pasolu TIG içinse 10 min bildirilmiştir. Kullanılan toz, paso arası işlemler ve dolgu metali düzenleri de farklıydı. Süre farkı yalnızca robot hareketine değil, proseslerin birlikte karşılaştırılmasına aittir.
Robotik TIG kaynağında tekrarlanabilirliğin bozulması
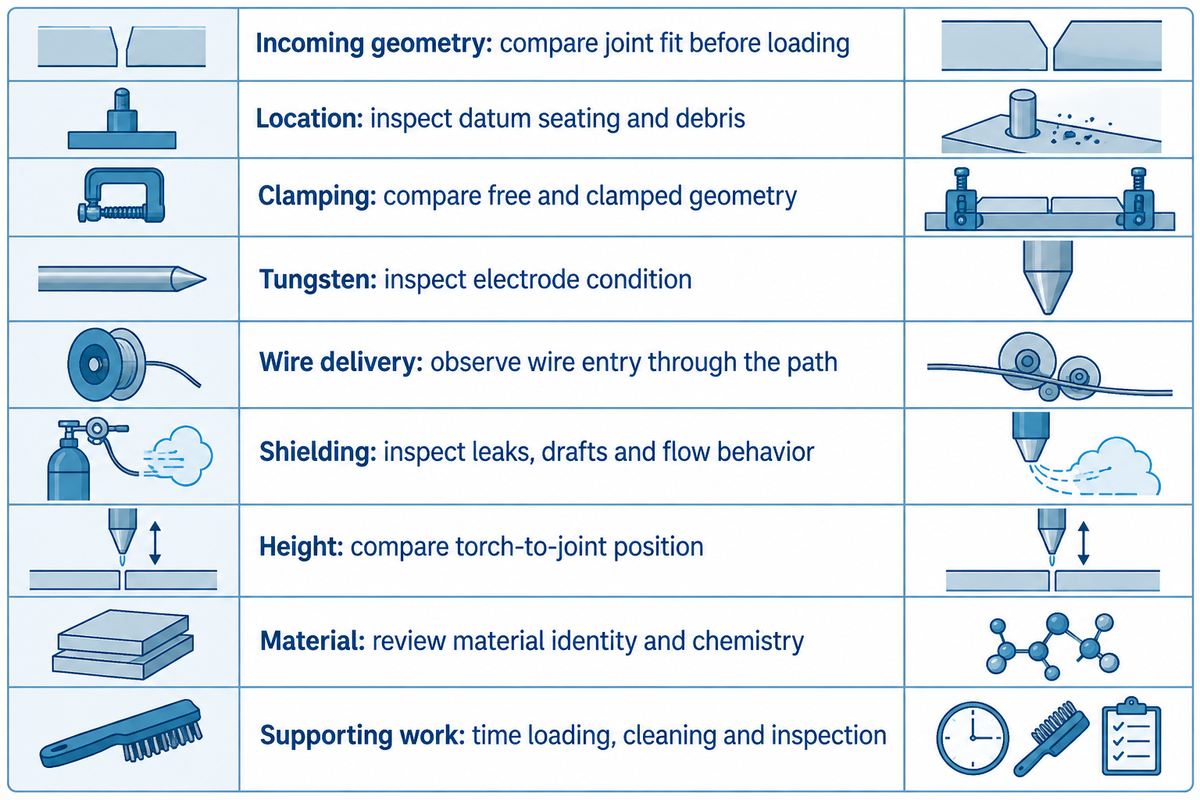
Torca sunulan birleşim değiştiğinde, ark kararsızlaştığında veya dolgu metali yanlış yere ulaştığında robotik TIG kaynağının tutarlılığı bozulur. Arıza teşhisine, gözlenen kusur ve ortaya çıkış zamanıyla başlayın. Öğretilen yolu değiştirmeden önce geometri, malzeme ve proses kaynaklı nedenleri birbirinden ayırın; her biri farklı bir düzeltme gerektirir.
Robotik TIG kaynağı neden düzgün çalışmıyor?
Düzenli olarak değişen ilk unsuru belirleyin: parçanın oturması, tungstenin durumu, gaz koruması, tel girişi veya ark uzunluğu. Bir malzeme partisinden sonra ortaya çıkan kusurun olası nedenleri, torca bakım yapıldıktan sonra görülen kusurunkilerden farklıdır. Birkaç parametreyi aynı anda değiştirmeden önce programı kaydedin ve bilinen bir kurulumla karşılaştırın.
Miller’ın TIG sorun giderme rehberinde, aşırı gaz akışının türbülans oluşturup kirleticileri içeri çekebileceği açıklanır. Aşırı akış koruyucu gazın görevini de aksatabilir. Gereğinden uzun TIG arkını kısaltmak, yön kontrolünü iyileştirebilir; ancak kaynak mühendisleri bu ayarı yine de onaylanmış prosedür ve birleşimle ilişkilendirmelidir.
| Arıza grubu | Gözlenen belirti | Ayırt edici kontrol | Müdahale |
|---|---|---|---|
| Gelen parçanın geometrisi | Aralıklı kök açıklığı | Yüklemeden önce birleşim uyumunu karşılaştırın | Hazırlığı düzeltin veya proses aralığı dışındaki parçaları reddedin |
| Konum | Kaynak dikişinin kayması, yüklemeyi takip ediyor | Referans noktalarının oturmasını ve kirleri kontrol edin | Konumlandırma yüzeylerini eski haline getirin |
| Sıkıştırma | İnce kesitin biçimi değişiyor | Parçanın serbest ve sıkıştırılmış hâldeki geometrisini karşılaştırın | Desteği ve sıkıştırma kuvvetini yeniden düzenleyin |
| Tungsten | Temasın ardından ark değişiyor | Elektrodun durumunu kontrol edin | Elektrodu belirtilen şekilde hazırlayın |
| Tel beslemesi | Dolgu metali uçları, kaynak banyosunun dışında kalıyor | Telin kaynak yolu boyunca banyoya girişini gözlemleyin | Nozülün konumunu veya zamanlamasını düzeltin |
| Koruyucu gaz | Gözeneklilik veya kararsız ark | Kaçakları, hava akımlarını ve akış davranışını kontrol edin | Belirtilen gaz korumasını yeniden sağlayın |
| Yükseklik | Bir kontur boyunca ergime değişiyor | Torç ile birleşim arasındaki konumu karşılaştırın | Kaynak yolunu veya sınırları belirlenmiş yükseklik kontrolünü düzeltin |
| Malzeme | Farklı bir partide ergime bölgesi kayıyor | Malzeme kimliğini ve kimyasal bileşimini gözden geçirin | Malzeme ile proses arasındaki etkileşimi değerlendirin |
| Destekleyici işlemler | Kaynaklar iyi, ancak sevk edilen ürün miktarı düşük | Yükleme, temizlik ve muayene sürelerini ayrı ayrı ölçün | Asıl kısıtı giderin |
“Fikstür, uygun olmayan gelen parçaları düzeltemez.”
Mishra ve çalışma arkadaşlarının paslanmaz çelik üzerinde yaptığı GTAW deneylerinde, ergime bölgesinin kükürt oranı daha düşük olan çeliğe doğru kaydığı görüldü. Bir parti değişikliğinin ardından asimetrik ergime ortaya çıkarsa ve torcun konumu sabit kalıyorsa, programlanmış torç yolunu değiştirmeden önce kükürt içeriği farkını kontrol edin.
Robotik TIG kaynak sistemlerini hangi tedarikçiler sunuyor?
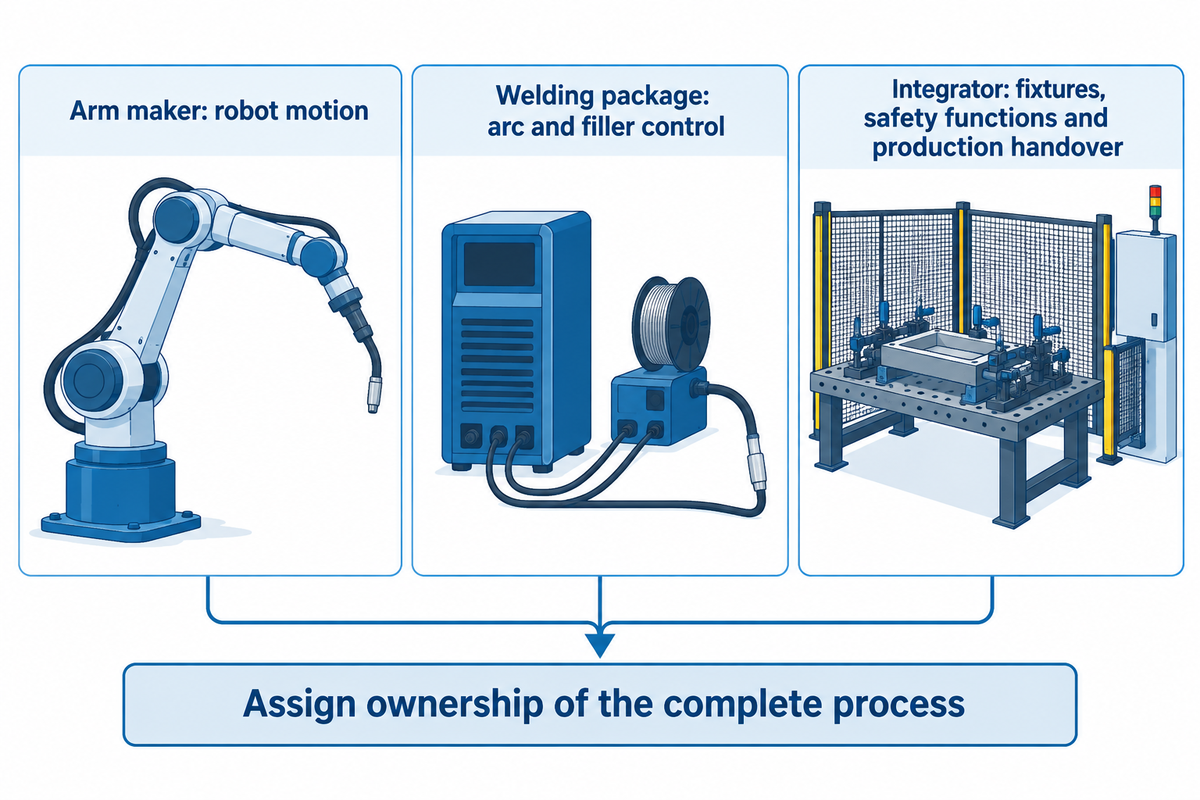
THG Automation robotik TIG entegrasyonu sunarken, belgelenmiş OTC ve Liburdi kurulumları başka ekipman seçeneklerini gösterir. Robot kolu üreticisi hareket sistemini, kaynak paketi ise ark ve dolgu teli kontrolünü sağlar. Entegratör bunları fikstürler, güvenlik işlevleri ve üretime devir süreciyle bir araya getirir. Tedarikçileri karşılaştırırken bu eksiksiz sürecin sorumluluğunu kimin üstlendiğini belirleyin.
Üretimdeki bir örnek olan Universal Robots’ın Raymath vaka çalışması, paslanmaz çelik ve alüminyum parçalar üretmek için THG’nin soğuk tel beslemeli itme-çekme TIG sisteminin kullanımını ayrıntılarıyla açıklar. Bu vaka çalışması, robot markasının yeteneklerinden yola çıkarak tahminde bulunmak yerine, çalışan bir TIG entegrasyonunu örnekler.
Belgelenmiş bir kurulum, farkı anlamaya yardımcı olur. Dalian University of Technology, DA300P TIG güç kaynağına sahip bir OTC FD robotu, soğutma sistemi ve tel beslemesiyle birlikte listeler. Yayımlanan 10–300 A akım aralığı bu kuruluma aittir. Aynı üniversite, FD serisi robotlarla MIG ve plazma konfigürasyonlarını da listeler.
Ma²JIC laboratuvarının yetenek listesinde, uyarlamalı kaynak araştırmaları için özel yapım beş eksenli bir Liburdi TIG sistemi yer alır. Bu, standart bir üretim sisteminden farklıdır.
Aubrik olarak kaynak otomasyonu ekipmanlarımız robotları ve hücreleri kapsar. Kaynak çözümü için tek bir tarafın sorumluluk almasını sağlayacak biçimde TIG prosesini ve parça taşıma sistemini birlikte ele alın. Robotik kaynak çözümlerini bu sorumluluk paylaşımına göre karşılaştırın; robotik sistem sunan her tedarikçiyi komple hücre entegratörü olarak değerlendirmeyin.
Üretim parçalarında kaynak kalitesini doğrulama
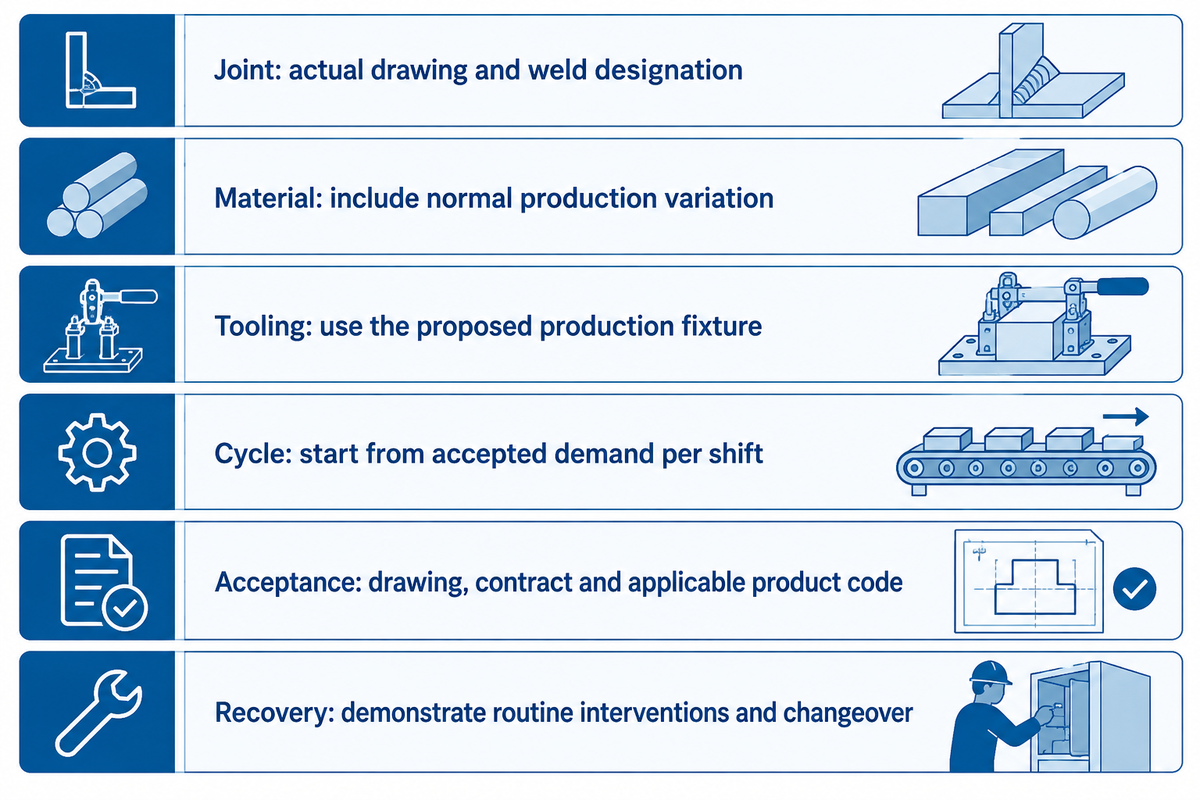
Deneme sürecinde gerçek hazırlık ve taşıma işlemlerine yer verin. Görünüşü düzgün bir deneme kaynağı sorunun yalnızca bir kısmını yanıtlar; üretime devirde, parçanın tamamı için taahhüt edilen çevrim süresinde kabul edilebilir kaynaklar elde edilmelidir.
Çizimdeki birleşimi belirleyin. İmalatçı, geçerli standart ve sözleşme gerekliliklerini karşılayan bir kaynak prosedürü seçecektir. Tamamlanan kaynağın kabul ölçütlerini çizim, sözleşme şartnameleri ve ürün standardı belirler. ISO 14732:2025, metalik malzemelerin mekanize ve otomatik kaynağında çalışan kaynak operatörleri ve kaynak ayarcıları için yeterlilik gerekliliklerini belirtir. Robot kolunun tekrarlanabilirlik spesifikasyonu, belirli bir konuma ne kadar tutarlı döndüğünü açıklar. Tamamlanan birleşimi kaynak kabul ölçütlerine göre değerlendirin.
Üretimde 50 kabul edilmiş parçaya 420 min içinde ulaşılması gerektiğini ve verimin varsayımsal olarak 95% olduğunu düşünün. İzin verilen ortalama parça tamamlama çevrimi 420 × 0.95 ÷ 50 = 7.98 min/part olur. Bu süre bütçesi; gözlemlenen takım değişimi ve toparlanma süresi dahil, hücreye atanan işlemlerin tamamını karşılamalıdır.
| Parametre | Deneme gerekliliği | Önemi | Doğrulama yöntemi |
|---|---|---|---|
| Birleşim tanımı | Gerçek çizim ve kaynak gösterimini esas alın | Gereken kaynağı tanımlar | Deneme birleşimlerini çizime göre işaretleyin |
| Malzeme ve hazırlık | Normal üretim değişkenliğini dahil edin | Parça uyumunun prosese etkisini gösterir | Temsili şekilde hazırlanmış parçaları karşılaştırın |
| Erişim ve takımlama | Önerilen üretim fikstürünü kullanın | Torç ve telin önündeki engelleri ortaya çıkarır | Tüm kaynak dikişi yolu boyunca gözlem yapın |
| Çevrim gerekliliği | Vardiya başına kabul edilmiş parça talebinden başlayın | Proses süresini üretim miktarıyla ilişkilendirir | Üzerinde anlaşılan parça tamamlama süresini ölçün |
| Kaynak kabulü | Çizim, sözleşme ve geçerli ürün standardı kabul ölçütleri | Hangi kaynakların kabul edileceğini tanımlar | Kararlaştırılan muayene sonuçlarını kaydedin |
| Takım değişimi ve toparlanma | Planlı rutin müdahaleleri dahil edin | Gereken desteği ortaya çıkarır | Yeniden başlatmayı ve parça ailesi değişimini gösterin |
Döner bir montajda kaynakları, parçanın tüm sıkıştırma ve yönlendirme sırasından geçmesinin ardından inceleyin. Sabit bir test parçasında yüksek kaliteli kaynaklar elde etmek, sıranın tamamında aynı kalitenin sağlandığını göstermez. Kalite, üretim ve bakım ekipleri, devir sürecindeki kendi sorumluluklarını ayrı ayrı onaylamalıdır. Sonraki sorun giderme çalışmalarının bilinen bir konfigürasyonla başlaması için kabul edilmiş program sürümünü proses ayarları ve fikstür bilgileriyle birlikte saklayın.
Sektörün geleceği: daha güvenli entegrasyon ve kullanışlı yardımcı sistemler
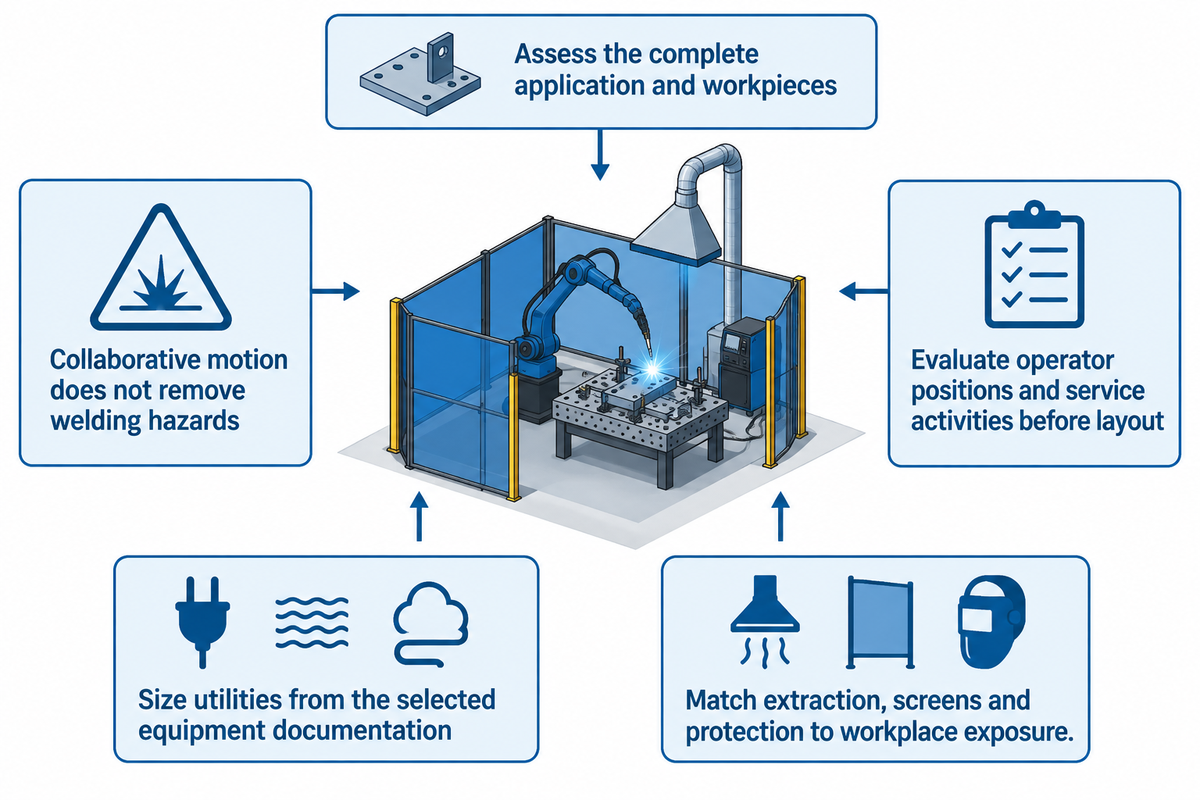
Alıcılar açısından temel değişiklik, robot güvenliği sürecinin uygulamanın tamamını kapsayacak şekilde ele alınmasıdır. 2025 robot güvenliği revizyonları, entegrasyon değerlendirmesine kaynak işini, iş parçalarını ve destek ekipmanlarını da dahil ediyor. Bu, kaynak uygulamalarında önemlidir; çünkü güvenli hareket, arkı, sıcak metali ve havadaki kirleticileri kontrol etmenin yanı sıra dikkate alınması gereken unsurlardan yalnızca biridir.
A3’ün güncellenen ISO 10218 standartlarıyla ilgili açıklamasına göre 2025 sürümleri, 2011 sürümlerinin yerini alıyor. Bu revizyon, odağı robot uygulamasına, iş parçalarına ve programlanmış görevlere kaydırıyor. Alıcılar açısından bu değişiklik, koruyucu önlemlerin göreve ve çalışma ortamındaki çevre ekipmanlarına göre uyarlanması gerektiği anlamına geliyor.
ISO 10218-2:2025 kataloğu, entegrasyondan işletme ve bakıma kadar olan süreci kapsar. İş birliğine dayalı bir görev için güvenlik işlevleri; iş birliğine dayalı robottan, bir koruyucu donanımdan ya da bunların birleşiminden sağlanabilir. Kaynak kobotuyla birlikte çalışan kişiler de kaynak tehlikelerine maruz kalır. Operatörlerin planlanan çalışma konumları ve servis faaliyetleri, zemin yerleşimi kesinleştirilmeden önce uygulama değerlendirmesine dahil edilmelidir.
Entegrasyon ve yardımcı tesisat gereksinimleri
Yardımcı tesisat kapasitesini seçilen ekipmanın belgelerine göre belirleyin. Robotun, TIG güç kaynağının ve soğutucunun elektrik bağlantıları ve servis gereksinimleri farklı olabilir. Gaz, çalışma koşullarında torca ulaşmalıdır; kaynak prosedürü gerektiriyorsa ters taraftan koruyucu gaz verme için de ayrı bir düzenleme yapılmalıdır. Rutin hareketlerin servis hatlarını zorlamaması için kablo güzergâhlarını ve topraklamayı ekipman tedarikçisiyle birlikte belirleyin.
OSHA’nın kaynak güvenliği kaynakları, kaynak ve ilgili işlerle bağlantılı tehlikeleri açıklar. Duman emiş sistemi, perdeler ve koruyucu ekipman; iş yerindeki sürece ve maruziyet koşullarına uygun olmalıdır. Robot sisteminin kaynak torçları, sarf malzemeleri ve arıza sonrası yeniden çalıştırma için de bir servis planına ihtiyacı vardır.
Sevkiyattan önce yardımcı tesisat bağlantılarının, koruyucu kontrollerin ve devreye almanın kimin sorumluluğunda olacağını belirtin. Robot kolunun güç bağlantısı için verilen fiyat teklifi soğutma veya duman emişini kapsamayabilir ve kurulumda eksik kalemlere yol açabilir. Otomatik kaynak, kapsamı belgelenmiş, bakımı yapılabilir bir uygulama ve arayüz sorumluluklarının açıkça belirlenmesini gerektirir. Robotik ekipmanın farklı bir parça ailesinde kullanılması durumunda da bu gereklidir.
Sıkça sorulan sorular
TIG kaynağının diğer adı nedir?
Gaz tungsten ark kaynağı (GTAW), tungsten inert gaz (TIG) kaynağının diğer adıdır. Her iki ad da inert koruyucu gaz altında, erimeyen tungsten elektrotla oluşturulan arkı tanımlar. Robot kullanımı torcun hareketini değiştirir; temel kaynak prosesini değiştirmez ve ilave tel kullanımını zorunlu kılmaz.
TIG kaynağında hangi gaz kullanılır?
AWS, TIG kaynağında erimiş kaynak banyosunu korumak için genellikle argon ve helyum kullanıldığını belirtir. Gazı malzemeye ve kaynak prosedürüne uygun seçin. Debiyi prosedüre göre ayarlayın; torç donanımını, bağlantı noktasına erişimi ve koruyucu gaz örtüsünü etkileyen hava akımlarını hesaba katın. Millerwelds, aşırı debinin türbülans oluşturarak havadaki kirleticileri koruyucu gaza çekebileceğini ve arkı kararsızlaştırabileceğini açıklıyor.
Robotik TIG kaynak sistemleri güvenli midir?
Evet, robotik TIG kaynak sistemi, ilgili göreve özgü koruyucu önlemler değerlendirilip uygulandığında ve sürdürüldüğünde güvenle çalıştırılabilir. Hareket kontrolleri, maruziyetin yalnızca bir bölümünü kapsar. Bakım ve arıza sonrası yeniden çalıştırma sırasında da ark ışınımı, duman, elektrik tehlikeleri ve sıcak parçalar dikkate alınmalıdır. İş birliğine dayalı bir robot kolu, her kaynak hücresi yerleşimini çalışma sırasında insanların girebileceği kadar güvenli hâle getirmez.
TIG kaynağını kendi başıma öğrenebilir miyim?
Kendi kendine çalışma, TIG tekniğini öğrenmeye yardımcı olabilir. Üretim işi; gözetimli uygulama ve iş yeri eğitimi gerektirir. Otomatik ekipman için ayrıca programlama, proses kurulumu ve güvenli yeniden çalıştırma eğitimi de gerekir.
Robotik TIG kaynağının faydaları nelerdir?
Robotik TIG, geliştirilmiş bir torç yolunu tekrarlayabilir ve ısıyı ayrı tel beslemesiyle eşgüdümlü hâle getirebilir. Tekrarlanan kaynak bağlantıları, tutarlı bir işlem sırasından ve sürekli el hareketine daha az bağımlı olmaktan yararlanabilir. Kaynak prosesinin otomasyonu, gelen parçaların ve fikstürlerin kararlı olmasını gerektirmeye devam eder. Yükleme veya muayene çevrim süresinin büyük bölümünü oluşturuyorsa yalnızca arkı otomatikleştirmek üretimi pek artırmayabilir. Kabul edilen parça sayısını vardiyanın tamamı için karşılaştırın ve prosesi sürdürmek için gereken zamanı da hesaba katın.
Robotik TIG kaynağı hâlâ kullanılıyor mu?
Evet. Raymath, yukarıda ele alınan üretim vaka çalışmasında belgelendiği üzere, paslanmaz çelik ve alüminyum parçalar için THG soğuk tel itme/çekme TIG sistemi kullanıyor.
Robotik kaynak operatörü nasıl olunur?
Robot kullanımı ve arıza giderme becerilerinin yanı sıra kaynak prosesi bilginizi de geliştirin. TIG konusundaki deneyim, kaynak banyosunun davranışını anlamaya yardımcı olur; otomasyon ise koordinat sistemi kurulumunu, yol öğretimini, işlem sırası kontrolünü ve arıza sonrası yeniden çalıştırmayı kapsar. Gerçek ekipman üzerinde gözetimli çalışmayla başlayın ve tesisin güvenli çalışma prosedürlerini öğrenin. Çalışan bir hücrenin sorumluluğunu almadan önce referans koordinat sistemlerini kontrol etmeyi, kaynak dikişinin yerini belirlemeyi ve ark davranışındaki değişiklikleri fark etmeyi deneyimleyin. Yeterlilik gereklilikleri; görevin proses ayarını yapmaya, parametreleri değiştirmeye ya da yalnızca parça yüklemeye bağlı olarak farklılık gösterir. ISO 14732, ilgili operatör ve ayarcı görevlerini birbirinden ayırır; parça yükleme görevleri için de iş yeri eğitimi gereklidir.
TIG kaynağını otomatikleştirmek ister misiniz? Parça çizimini, malzemeyi, bağlantı ayrıntılarını ve vardiya başına kabul edilen üretim talebini Aubrik’e gönderin. Hücrenin tamamını değerlendirebilmemiz için mevcut parça taşıma sırasını ve yüzey kalitesi gereksinimini de paylaşın. Yukarıdaki kabul ve kapsam kontrol listesini kullanarak parçalarınıza uygun bir TIG hücresini görüşün.
İlgili okumalar
- Eksiksiz bir kaynak paketi için robot konfigürasyonları
- İş birliğine dayalı kaynak ekipmanı ve uygulama seçenekleri
- Entegre hücre kapsamı ve parça taşıma
- Döner iş parçası konumlandırma
Kaynaklar ve referanslar
- American Welding Society: GTA kaynağı nedir?
- Mishra ve diğerleri: Paslanmaz çeliklerin GTAW yöntemiyle kaynağı üzerine deneysel ve teorik çalışma
- Mitru ve diğerleri: Sekiz eksenli uyarlanabilir robotik GTAW çalışması
- Journal of Manufacturing and Materials Processing: Robotik A-TIG karşılaştırması
- The Fabricator: Robotik GTAW mı, GMAW mı?
- Dalian University of Technology: Kaynak laboratuvarı ekipmanları
- Ma²JIC: Laboratuvar olanakları
- ISO 14732:2025: Kaynak operatörü ve ayarcı yeterlilik kapsamı
- A3: Güncellenen ISO 10218 SSS
- ISO 10218-2:2025: Robot uygulamasının entegrasyonu
- OSHA: Kaynak, kesme ve sert lehimleme







