Aubrik Şirketi ile İletişime Geçin

Bu rehbere ait temel bilgiler
Karar ölçütü: benzer parçalarda kabul edilen kaynak çıktısı. Deneme numunesi: partiler veya vardiyalar boyunca tekrarlanan, temsili üç parça ailesi. Karşılaştırılan seçenekler: iş parçası taşıma, sabit robot hücresi, iş birlikçi robot ve sensör destekli kontrol. Aşağıdaki tüm maliyet rakamları örnek amaçlıdır; Aubrik performans verisi değildir.
Karar ölçütü: benzer parçalarda kabul edilen kaynak çıktısı. Deneme numunesi: partiler veya vardiyalar boyunca tekrarlanan, temsili üç parça ailesi. Karşılaştırılan seçenekler: iş parçası taşıma, sabit robot hücresi, iş birlikçi robot ve sensör destekli kontrol. Aşağıdaki tüm maliyet rakamları örnek amaçlıdır; Aubrik performans verisi değildir.
Kaynakta otomasyonu tanımlamak, uygulamaktan daha kolaydır. Bir kamera kaynak dikişini bulabilir; ancak puntalanmamış montajlardan oluşan bir kuyruk hücrenin işsiz kalmasına yol açabilir. Hızlı bir robot bir yolu tekrarlayabilir; ancak denetçi kaynaklı birleştirmeyi yine de reddedebilir. Bu nedenle imalatçının sorması gereken temel soru, kendi parçalarında kabul edilen üretim miktarını hangi istasyonun sınırladığıdır.
2026’da kaynak otomasyonu trendleri; algılama, esnek hücreler, iş parçası taşıma ve kaynak kayıtları etrafında şekilleniyor. Uluslararası Robotik Federasyonu, yalnızca kaynak uygulamalarında değil, tüm uygulamalarda dünya genelinde 2024 yılında 542.000 endüstriyel robot kurulumu olduğunu bildirdi. Pilot uygulamayı, kabul edilen üretim miktarını ve ark çevresindeki kısıtı ölçerek seçin.
Özet
- 2024 için sıkça alıntılanan robot kurulumu rakamı, tüm endüstriyel uygulamaları kapsar; kaynak otomasyonunun benimsenme oranı değildir.
- Görüntü işleme ve kaynak dikişi takibi, yapılandırılmış sistemlerde çalışır; ancak kontrollü ağız hazırlığı, proses ayarları ve muayene yine gereklidir.
- Erişim ve taşıma, kaynak işlemini geciktiriyorsa ilk satın alma olarak bir kaynak pozisyoneri veya döndürücü daha uygun olabilir.
- Yükleme, ürün değişimi, muayene ve yeniden işleme sonrasında kabul edilen, benzer kaynak çıktısı başına maliyeti karşılaştırın.
Aubrik, Çin’in Wuxi kentinde kaynak ekipmanları üretir. Ürün listelerinde ekipmanlar ve mevcut yapılandırmaları açıklanır; ancak alıcının işiyle ilgili bir performans iddiası için temsili parça denemesi gerekir.
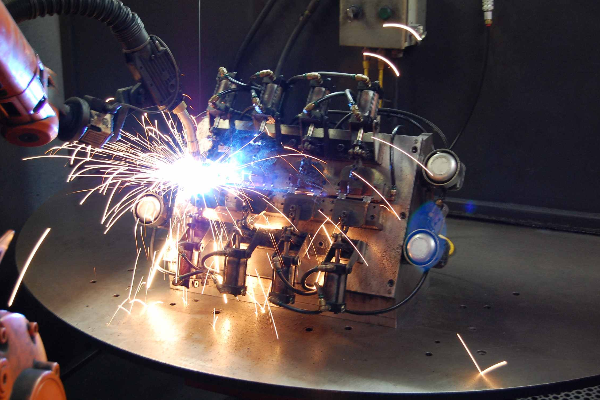
2026’da kaynak otomasyonu trendlerinden hangileri imalatçılar için önem taşıyor?
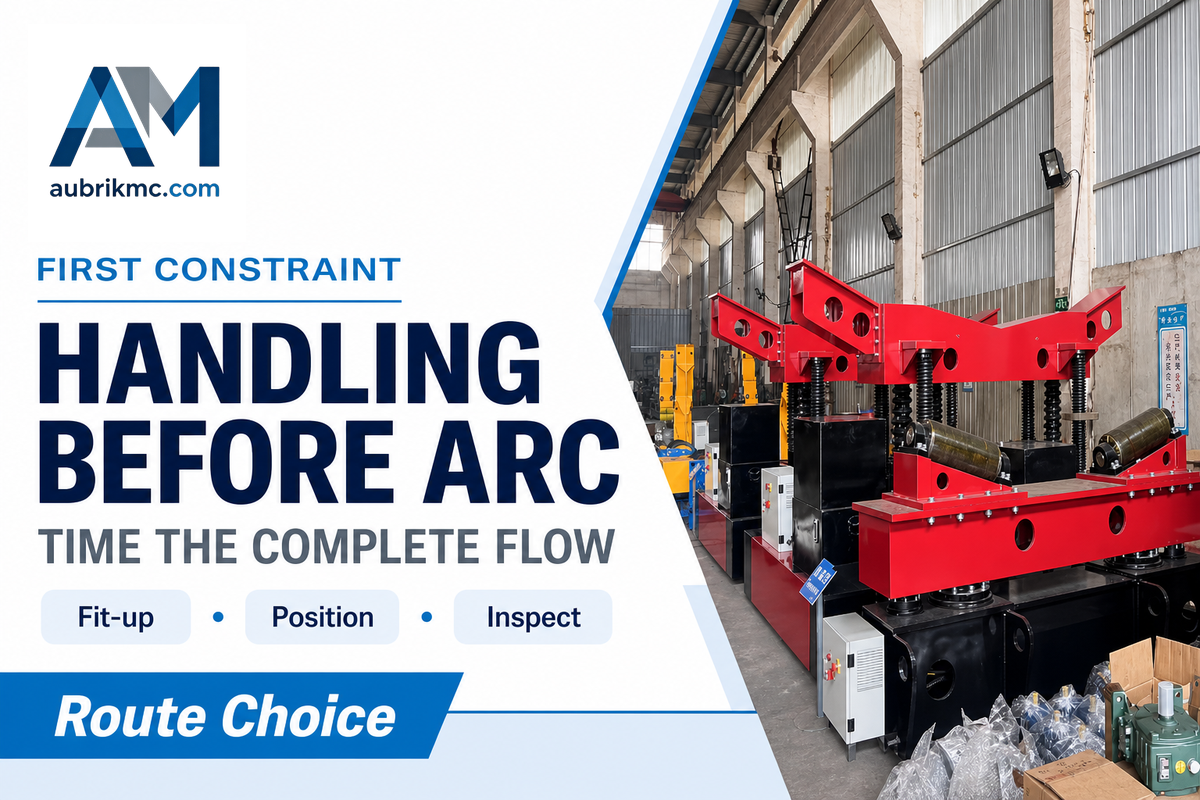
Farklı sorunlar farklı çözümler gerektirir. Ağız hazırlığı değişkenlik gösteren bir atölye, fikstürleme ve ölçümle başlamalıdır; montajları tekrarlanabilir olan ve kaynak kapasitesi boşta kalan bir atölye ise robot hücresini değerlendirebilir.
Uluslararası Robotik Federasyonu, dünya genelinde 2024 yılında 542.000 endüstriyel robot kurulduğunu bildirdi. Bununla birlikte, bazı kaynak uygulamaları yatırımın geri dönüşünü (ROI) sağlayabilse de bu endüstriyel robot sayısı kaç kaynak robotu kurulduğunu göstermez. Rapor, endüstriyel robotların kullanımını anlamak için değerlendirilmeli; kaynak otomasyonu pazarı için satış tahmini oluşturmak amacıyla kullanılmamalıdır.
Kaynak otomasyonu ve robotik alanındaki yeni bir yatırımı yorumlamanın birkaç yolu vardır. Otomatik kaynak sistemleri, parçanın veya kaynak torcunun hareketini kontrol eder. Robotik kaynak sistemi ise kaynak sistemine programlanabilir bir kol ekler. Her ikisi de sistemdir; ancak atölyenin ilk ihtiyaç duyduğu otomasyon bir fikstür veya pozisyoner olabilir. Tedarikçilerden bir makine kategorisi istemeden önce otomasyon çözümlerini ölçülmüş bir istasyon sorunuyla karşılaştırın.
Kaynak sektörü, yüksek hacimli otomotiv hatlarının yanı sıra değişen montajlarla çalışan ağır imalatı da kapsar ve bu ortamlarda kaynak teknolojisi gereksinimleri farklıdır. Tekrarlanan bir otomobil gövdesi birleştirmesinin kaynağına uygun bir yöntem, büyük bir basınçlı kaba kendiliğinden uygun hale gelmez. Ekipman bütçesini trend başlıklarına göre belirlemeden önce, parçaların gerektirdiği kaynak türlerini, kaynak birleştirmelerine erişimi ve parti çeşitliliğini belirtin.
| Seçenek | Çözebileceği sorun | Pilot uygulamada kanıtlanması gerekenler |
|---|---|---|
| Pozisyoner veya döndürücü | Erişim ve parçanın yönü | Gerçek montajda daha güvenli taşıma ve uygun kaynak pozisyonu |
| Sabit robot hücresi | Uygun parçalarda tekrarlanabilir kaynak torcu yolu | Yükleme, kurulum ve muayene sonrasında kabul edilen üretim miktarı |
| İş birlikçi robot | Bazı küçük partilerde programlama ve ürün değişikliği zorlukları | Çevrim süresi, erişim mesafesi, ağız hazırlığı ve uygulamaya özgü güvenlik önlemleri |
| Sensör destekli hücre | Ölçülen kaynak birleştirmesi veya parça konumu değişkenliği | Düzeltme aralığı ve alıcı parçalarında kaynak kabulü |
Görüntü işleme ve kaynak dikişi takibi robotik kaynak hücresini nasıl geliştirir?
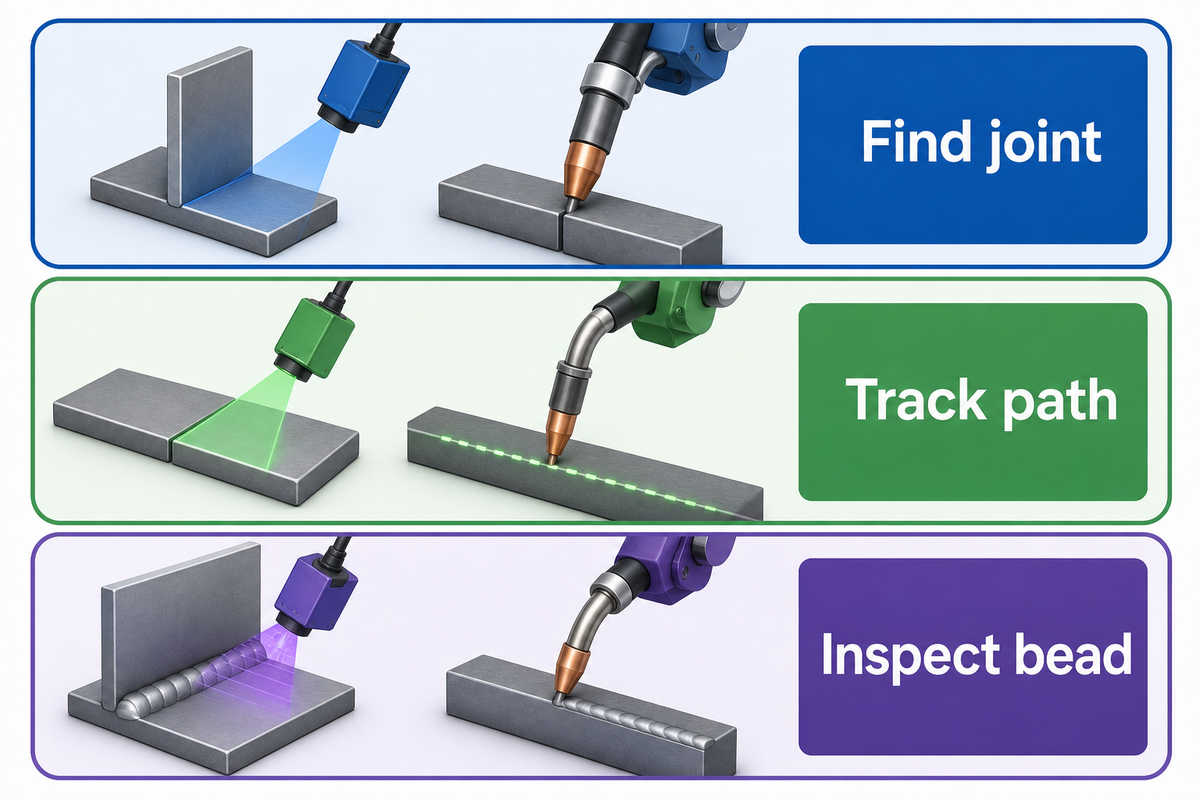
Görüntü işleme, kaynak öncesinde kaynak birleştirmesinin yerini belirleyebilir; kaynak dikişi takibi, kaynak sırasında tanımlı yolu ayarlayabilir; muayene sensörleri ise bitmiş kaynak dikişinin özelliklerini ölçebilir. Bunlar sisteme özgü yeteneklerdir. Tedarikçi yine de sistemin hangi değişkenlik aralığını karşılayabildiğini, hangi kalibrasyonun gerektiğini ve alıcının malzemesiyle birleştirmesinde hangi kaynak kalitesine ulaşıldığını göstermelidir.
American Welding Society tarafından yayımlanan bir makalede kaynak birleştirmesini bulma, takip etme ve kaynak dikişini ölçme işlevleri birbirinden ayrı olarak ele alınıyor. Servo-Robot Corp başkanı Jeff Noruk, robotların kaynak birleştirmesindeki değişkenliği algılamadan, öğretilmiş bir yolu tekrarladığını belirtiyor. Sensör bu açığın bir kısmını kapatır; ancak yeterliliği doğrulanmamış bir prosedürü veya gevşek bir fikstürü sağlam bir kaynağa dönüştürmez.
Aubrik, robotik kaynak makineleri, hücreleri ve cobot kaynak seçenekleri sunuyor. Bu yapılandırmaların yanı sıra şirket, görüntü işleme ve kaynak dikişi takibi seçenekleri de sunuyor. Her seçeneğin tüm olası donanımları içerdiğini varsaymayın. Teklifte hangi sensörün, yazılım paketinin ve koruyucu donanım seçeneğinin bulunduğunu sorun. Ardından uygulanabilir olup olmadığını görmek için parçayı bu yapılandırmada deneyin.
Gerçek zamanlı düzeltme sırasında kontrolörün hangi ölçümleri aldığını ve kaydettiğini tedarikçiye sorun. Yapay zekâ özelliği bir kaynak birleştirmesini sınıflandırabilir veya yol önerebilirken, geleneksel bir sensör daha dar kapsamlı bir kurala göre çalışabilir. “Yapay zekâ destekli kaynak” ve “gelişmiş kaynak” gibi tedarikçi ifadeleri bu mühendislik sorusunu yanıtlamaz. Kaynak işlemlerinin (ve yazılımın) öncesi ile sonrasını gösteren kayıtları ve düzeltme sınırına ulaşıldığında operatörün ne yaptığını isteyin.
Kaynak dikişi takibi parça değişkenliğinin ne kadarını gerçekten karşılayabilir?
Yanıt, evrensel bir tolerans değeri değil; kaynak birleştirmesi, malzeme, fikstür ve proses için ölçülmüş bir aralıktır. Beklenen hizasızlık, açıklık ve değişkenlik aralığını tanımlayın. Kaynak sonrasında muayenede bulunanları, sensörün kaynak birleştirmesini nerede bulduğunu ve düzeltmenin nerede durduğunu kaydedin. Tedarikçi deneme aralığını belirtmiyorsa, iş gerekçesinde bu seçeneği doğrulanmamış kabul edin.
- Parçayı yerleştirin — ağız hazırlığını ve fikstür konumunu kaydedin.
- Kaynak birleştirmesini ölçün — ark başlamadan önce sensörün yerini belirlediği noktayı kaydedin.
- Yolu düzeltin — komut verilen sapmayı ve durma sınırını kaydedin.
- Kaynağı doğrulayın — çizime ve geçerli prosedüre göre muayene edin.
Kaynak cobotu, yüksek çeşitlilikteki parçaları sabit hücreden daha iyi işleyebilir mi?
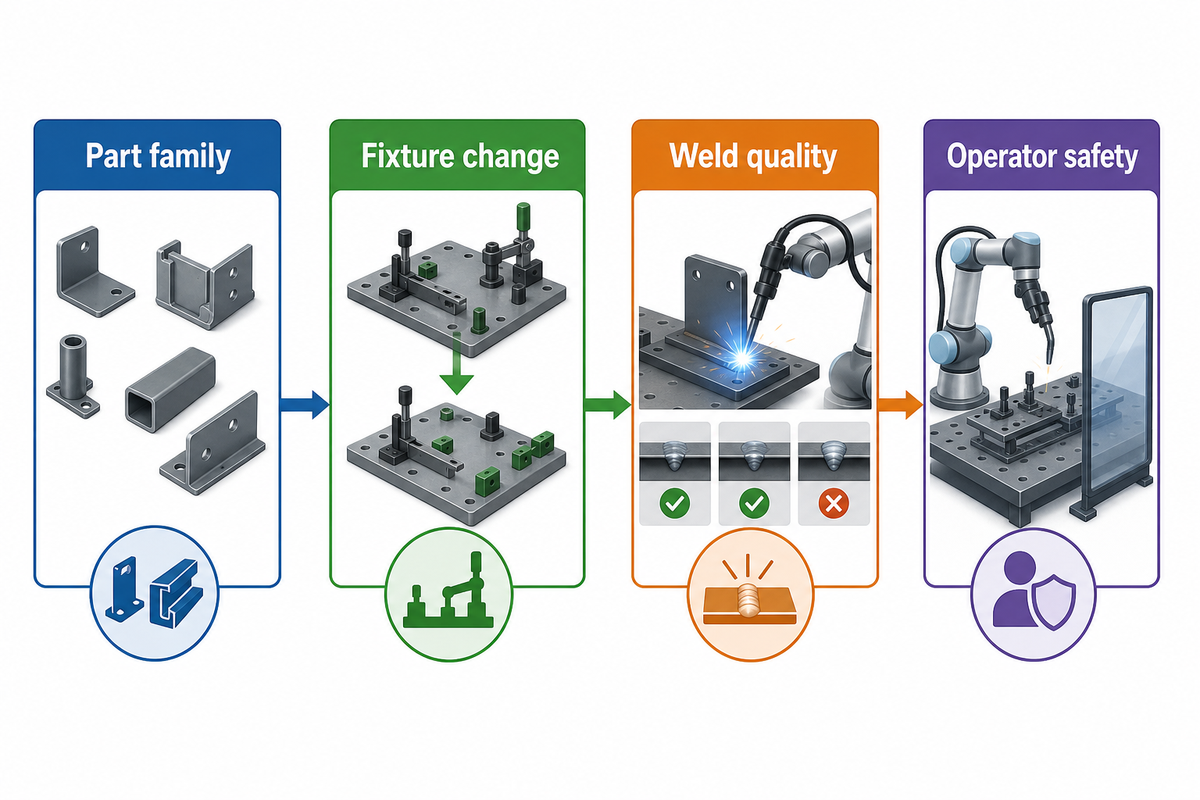
Benzer kaynakların tekrarlandığı küçük parti üretiminde iş birlikçi robotlar (cobotlar) cazip bir çözüm olabilir. Fikstür ve program değişiklikleri engel oluşturabilir. Parça ailesinin tekrarlandığı ve yüklemenin kaynak işlemiyle eş zamanlı yapılabildiği durumlarda sabit otomatik kaynak hücresi işe yarayabilir. Her iki seçeneğin de kendiliğinden bir üstünlüğü yoktur. Kaynak yapılacak gerçek partilerde erişim mesafesini, taşıma kapasitesini, kaynak torcuna erişimi, ürün değiştirme süresini, kabul edilen kaynak kalitesini ve operatörün yapacağı işleri değerlendirin.
Yapısal braket üreten bir atölyede beş farklı montaj bulunabilir; ancak hepsinde ortak bir özellik çevresinde aynı kısa kaynak dikişi tekrarlanabilir. Yeniden kullanılabilir bir fikstür ve bu tekrarlanan özellik üzerinde yapılacak deneme, kısmi otomasyonu gerekçelendirebilir. Farklı ve erişimi daha zor bir kaynak işlemi tamamen manuel kalabilir. Bu varsayımsal braket örneği, kısmi otomasyonun olası bir yararını gösterir; ancak her yüksek çeşitlilikli / düşük hacimli atölyede cobot kullanımının gerekçelendirilebileceği anlamına gelmez. Eng-Tips uygulayıcılarının tartışması da bu olasılıktan anekdot olarak söz ediyor; farklı üretimlere aktarılabilecek bir parti eşiği sunmuyor.
Cobot kaynak sistemi teklifi, deneyimli kaynakçıların hâlâ değiştirdiği takımları ve fikstürleri hesaba katmalıdır. Robotik kollar tekrarlanan işleri üstlenebilir; ancak nitelikli kaynakçı bulmak, personel planının yalnızca bir parçasıdır. Nitelikli kaynakçı eksikliği; çalışma prosedürlerini oluşturacak, işi denetleyecek ve değerlendirecek kaynakçılara ve diğer kaynak uzmanlarına ihtiyaç olmadığı anlamına gelmez. İşçilik maliyetlerini öngörülen personel azalmasına göre değil; hazırlık, denetim, bakım ve kaynak için harcanan gerçek süreye göre hesaplayın.
Güvenlik incelemesinde kaynak prosesinin tamamı dikkate alınmalıdır. ABD İş Sağlığı ve Güvenliği İdaresinin robotlarla ilgili kılavuzu, robotik sistemler için tehlike analizinin yapılmasını ister. Robot kolunun belirli bir kuvvetle sınırlandırılması; açıkta çalışan kaynak torcu, ark ışınımı, sıçrantı, sıcak parçalar ve dumanlara maruz kalma riskini ortadan kaldırmaz. Önerilen hücrenin bu tehlikelerin her birini nasıl ele aldığını ve yükleme ile kaynak sırasında operatörün nerede durduğunu sistem entegratörüne sorun. OSHA’nın kaynak dumanı kılavuzu, maruziyet ve kontrolleri değerlendirmeye yardımcı olur; tesise özgü bir havalandırma şartnamesi sunmaz.
Cobot seçeneği
- Her parti için program ve fikstür değişikliklerini ölçün.
- En büyük temsili parçada erişim mesafesini ve erişimi kontrol edin.
- Ark, duman ve sıcak parçalar için güvenlik önlemlerini belirtin.
Sabit hücre seçeneği
- Hedeflenen parça ailesinde tekrarlanabilir üretim miktarını ölçün.
- Yükleme, boşaltma ve fikstür değişikliği sürelerini ölçün.
- Hücrenin koruyucu donanımını ve operatör görevlerini doğrulayın.
Kaynak kayıtları ve muayene, hücre seçimini neden etkiliyor?
Kabul edilebilir bir kaynak, kalite sonucudur. Alıcılar prosedür ve parametre kayıtlarına, her parçayı muayeneye bağlayan bir izleme sistemine ve reddedilen veya yeniden işlenen kaynak birleştirmelerinin sayısına ihtiyaç duyar. Muayene yöntemi çizime, koda ve standartlara uygun olmalıdır. Tek başına bir kamera veya başka bir görüntü işleme sistemi, uygunluğun ve bütünlüğün tam olarak kanıtlanması için yeterli değildir.
Robot koordinatları tekrarlanabilir olsa da torcun merkez noktası, telin konumu veya fikstür değişebilir. JR Automation bu torç merkez noktası sorununu entegratör bakış açısıyla açıklıyor. Bu, test ve muayene yapılması için bir gerekçedir; bağımsız olarak ölçülmüş kusur oranı iddiası değildir. Panasonic’in Bead Eye belgelerinde geometriye dayalı algılamanın iç kusurları ve yetersiz nüfuziyeti tespit etme konusunda sınırlı olduğu açıkça belirtiliyor. Bu ürüne özgü sınırlama, alıcının gerekli muayene yöntemini neden tanımlaması gerektiğini gösteriyor.
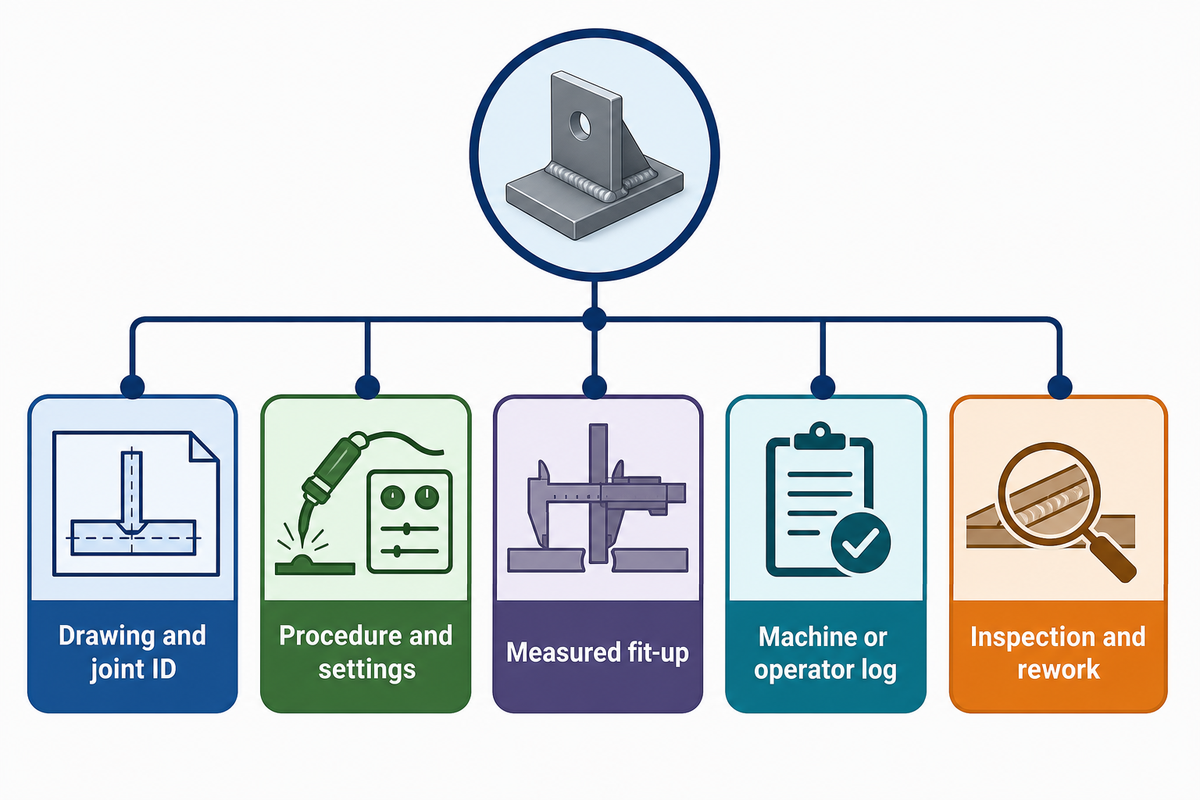
Denemeye alınan her parça için birbiriyle bağlantılı beş kayıt istenir: çizimi ve kaynak birleştirmesi kimliği; onaylı kaynak prosedürü ve ayar değişiklikleri; ölçülen ağız hazırlığı ve fikstür durumu; makine veya operatör kaydı; yeniden işleme dâhil muayene sonucu. Tedarikçi yalnızca iyi görünen bir kaynak dikişi görseli sunuyorsa, satın alma komitesinin kabul edilen üretim miktarına ilişkin kanıtı yoktur.
Nesnelerin İnterneti panosu bu kayıtları kolayca erişilebilir kılabilir; ancak bağlantı bir aktarım yöntemidir, muayene sonucu değildir. Yalnızca makinenin çalışma süresini bildiren bir ekran, kalite ekibine hangi kaynak birleştirmelerinin kabul edildiğini gösteremez.
Kalite kontrol, her kamera görüntüsünü kabul edilmiş saymak yerine bu kayıtları ürün kalitesiyle ilişkilendirmelidir. Alıcının yüksek kaliteli kaynak birleştirmeleri ve hassasiyet talebi, çizim toleranslarına ve belirtilmiş bir muayene yöntemine dönüştürülmelidir. Kaynak prosesini anlayan bir denetçi, kaynak dikişi sağlam görünse de belirtilen muayenenin farklı bir konuyu değerlendirdiği durumlarda rol oynayabilir.
Robot almadan önce hangi durumlarda pozisyoner, döndürücü veya manipülatör tercih edilmeli?
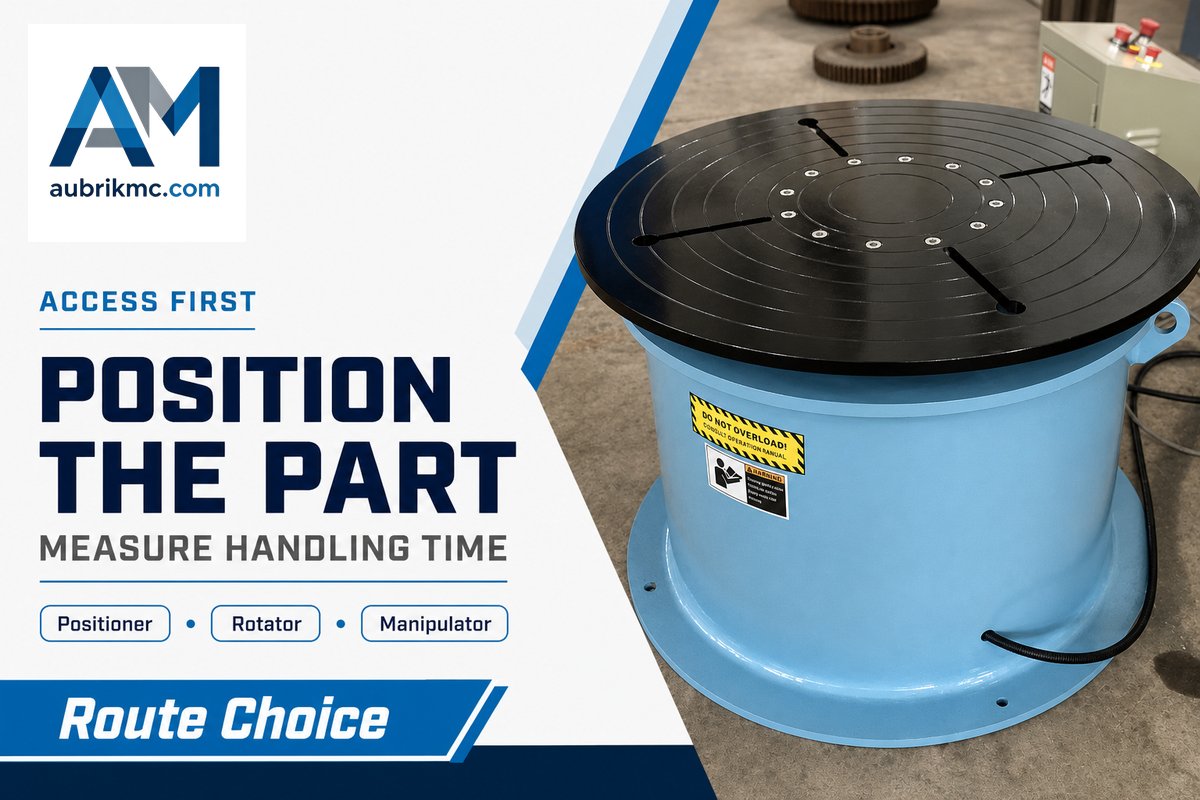
İş parçasının kaynak yapılabilir konuma gelmesinin ne kadar sürdüğünü ölçtükten sonra bir seçenek belirleyin. Pozisyoner ağır bir montajın yönünü değiştirebilir; döndürücü ise silindirik bir iş parçasını çevirebilir. Kolon bom manipülatörü, kaynak torcunu uzun bir birleştirme boyunca konumlandırabilir. Robot ile pozisyoner birlikte de kullanılabilir. En uygun sıra; kaynak pozisyonu, erişim, fikstür değişiklikleri ve parça ailesinde kabul edilen üretim miktarı gibi çeşitli etkenlere bağlıdır.
Üç yaygın örnek şöyle verilebilir. Döndürme makarası uzun bir boru birleştirmesini döndürmeye yardımcı olabilir; pozisyoner ise robot yolu sınırlayıcı etken haline gelmeden önce parçayı istenen pozisyona getirebilir. Kolon bom manipülatörü, basınçlı kaptaki çevresel kaynak dikişi sırasında parça dönerken kaynak torcunu kaynak birleştirmesine göre konumlandırabilir. Yukarıda belirtilen ürünler Aubrik’in ürün listelerinde yer alabilir; ancak bu, alıcının montajında üretkenliğin artacağı anlamına gelmez.
Seçenekler bir arada kullanılabilir. FANUC’un 2026 tarihli çift istasyonlu pozisyoner örneğinde bir tarafta yükleme yapılırken diğer tarafta robotik ark kaynağı gerçekleştirilir. Bu, adı belirli bir sektör yapılandırmasıdır; Aubrik’in teknik özelliği değildir. The Welding Institute, kaynak pozisyonunun proses ekonomisini de değiştirdiğini belirtiyor; bu nedenle denemede hem taşıma süresini hem de kaynak pozisyonunu kaydedin. Hızlı takım değişimi ve tekrarlanan kaynak özellikleri toplam çevrimi verimli kılıyorsa, küçük bir parti de robot kullanımını gerekçelendirebilir.
Ekipman seçmeden önce Yedi İstasyonlu Kaynak Kapasitesi Haritası’nı kullanın
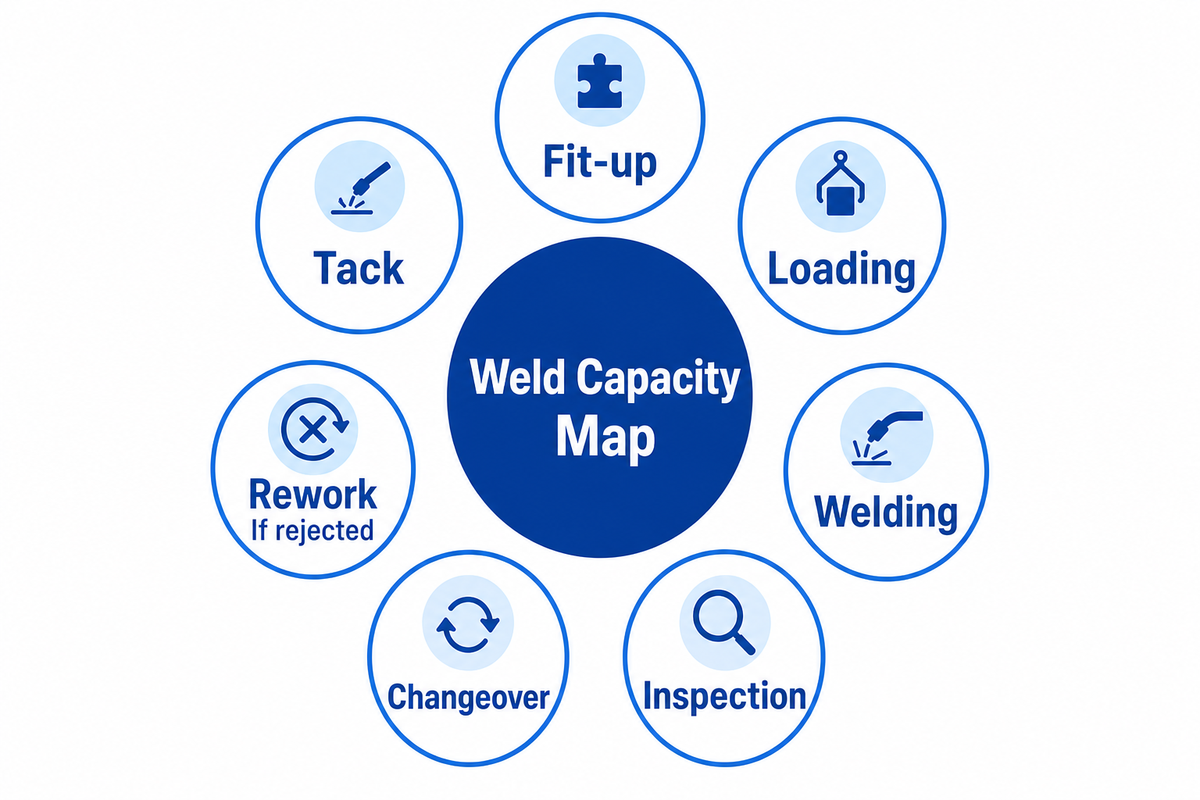
“Yedi İstasyonlu Kaynak Kapasitesi Haritası”, ağız hazırlığı, puntalama, yükleme, kaynak, muayene, ürün değişikliği ve yeniden işleme için alıcılara yönelik bir ölçüm kontrol listesidir. Bu örnek, özgün bir yardımcı araçtır; sektör standardı veya Aubrik saha verisi değildir. Her istasyonu temsili üç parça ailesinde ölçün; ardından sonuçların istikrarlı olduğunu doğrulamak için numuneyi farklı partilerde veya vardiyalarda tekrarlayın.
Harita; tesis yönetiminin, kalite ve satın alma ekiplerinin önerilen hücrede gereken değişiklikleri belirlemesine ve kapsam üzerinde anlaşmasına yardımcı olur. Gerçek zamanları ve kabul edilen parça sayılarını kullanın. Tedarikçinin ideal çevrim süresini başlangıç değeri olarak kabul etmeyin. Harita, hızlı bir arkın yavaş ilerleyen bir kuyruğu gizlemesini önler.
Robotik ve otomasyon planlamasında bu aşamada üretim sisteminin mühendisliği yapılmaya başlanır. Modern kaynak otomasyonu kaynak torcunu hassas biçimde hareket ettirebilirken çevresindeki kaynak işlemleri manuel kalabilir. Bu işlemlerin sürelerini ayrı ayrı ölçün. Harita, her kaynak faaliyetini robot görevi olarak ele almak yerine otomasyon sistemleriyle daha küçük otomasyon araçlarını, kabul edilen parçaları gerçekten geciktiren istasyona göre karşılaştırmaya yardımcı olur.
| İstasyon | Ölçüm | Olası çözüm | Çözümün işe yaramadığını gösterecek gözlem |
|---|---|---|---|
| Ağız hazırlığı | Açıklık aralığı ve parça başına dakika | Fikstür veya parça hazırlığı | Fikstür, değişkenliği azaltmadan süreyi artırıyor |
| Puntalama | Puntalama süresi ve konum hataları | Tekrarlanabilir puntalama planı | Sonraki aşamalardaki düzeltmeler değişmiyor |
| Yükleme ve konumlandırma | Kaldırma, sabitleme ve yönlendirme süresi | Pozisyoner veya paralel yükleme | Hücre hâlâ sonraki parçayı bekliyor |
| Kaynak | Arkın açık olduğu süre ve kesinti dakikaları | Programlanmış yol veya sensör desteği | Vardiya başına kabul edilen parça sayısı artmıyor |
| Muayene | Kuyruk ve muayene süresi | Kayıt ve muayene planlaması | Pilot uygulama sonrasında muayene kuyruğu büyüyor |
| Ürün değişikliği | Parti başına fikstür ve program süresi | Yeniden kullanılabilir takım veya programlama | Gerçek ürün çeşitliliğinde toplam vardiya çıktısı düşüyor |
| Yeniden işleme | Reddedilen kaynak birleştirmeleri ve onarım süresi | Proses kontrolü ve kök neden için gereken işlem | Ret oranı veya onarım yükü sürüyor |
Gerçek darboğazınız kaynak mı?
Her istasyonun önündeki kuyruğu, son istasyondan çıkan kabul edilmiş parçalarla karşılaştırın. Diyelim ki bir deneme arkın açık olduğu süreyi kısalttı, ancak ağız hazırlığı hâlâ her zamanki hızında yalnızca bir montajı hazır ediyor. Robotun ek kapasitesi boşta kalır. Bu, akışa ilişkin bir örnektir; Aubrik’e ait bir vaka değildir.National Institute of Standards and Technology tarafından yapılan araştırmalar, ürün çeşitliliğindeki değişkenliğin darboğazların da değişmesine yol açtığını gösteriyor. Bu da farklı parça ailelerinin sürelerini ölçmek için başka bir nedendir.
Yalnızca ark hızını değil, kabul edilen kaynak metresi başına maliyeti hesaplayın
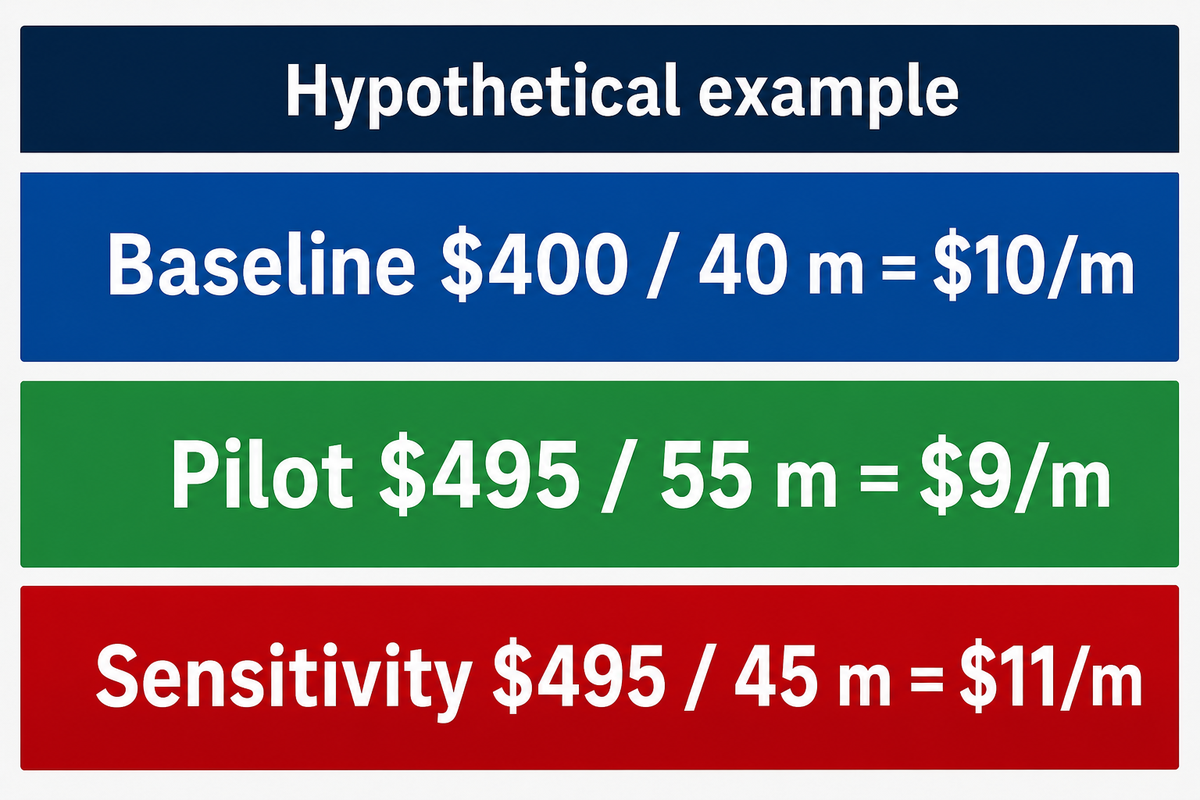
Benzer kaynak birleştirmelerinde bir üretim döneminin tam maliyetini, kabul edilen kaynak metrelerine bölün. İşçiliği, ekipman sahipliğini, sarf malzemelerini, muayeneyi ve yeniden işlemeyi dâhil edin. Metre başına düşük maliyet ancak kaynak birleştirmesi ailesi, malzeme, kaynak boyutu veya yığma kütlesi, kalite gereksinimi ve üretim çeşitliliği benzer olduğunda anlam taşır.
Kabul edilen benzer kaynak metresi başına maliyet = (işçilik + ekipman sahipliği + sarf malzemeleri + muayene + yeniden işleme) ÷ kabul edilen kaynak metreleri. Finans ekibi örnekleri tesis kayıtlarıyla değiştirebilir. Üretilen işler önemli ölçüde farklıysa, kabul edilen benzer parça veya kabul edilen yığma kütlesi başına maliyeti karşılaştırın; The Welding Institute’ın köşe kaynağı hakkındaki değerlendirmesi, kaynak boyutunun malzeme ve maliyeti neden değiştirdiğini gösteriyor.
| Girdi | Mevcut seçenek | Pilot seçeneği |
|---|---|---|
| Vardiyanın toplam maliyeti | $400 | $495 |
| Kabul edilen kaynak uzunluğu | 40 m | 55 m |
| Kabul edilen metre başına maliyet | $400 ÷ 40 = $10 | $495 ÷ 55 = $9 |
Bu kurgusal örnekte pilot, vardiya maliyeti daha yüksek olmasına rağmen kabul edilen metre başına $1 daha ucuz görünüyor. Örneğin muayene veya yeniden işleme, pilotun çıktısını kabul edilen 45 metreye düşürürse maliyet $495 ÷ 45, yani metre başına $11 olur ve karar değişir. Finans ekibi ayrıca hedeflenen sahiplik dönemi boyunca sermaye, servis ve kullanım maliyetlerini de modellemelidir. Yalnızca torcun hareket süresine dayanan bir geri ödeme tahmini, değişkenlerin tümünü kapsamaz.
Tedarikçiler bir makine kategorisi için büyüme oranı verdiğinde, bu rakamı tesis hesabının dışında tutun. Hiçbir pazar tahmini, kabul edilen kaynak çıktısının, benzer koşullarda karşılaştırmanın ve söz konusu işin gerçek maliyet kayıtlarının yerini tutamaz. Daha hızlı bir seçeneğin ticari fayda sağlayıp sağlamadığı bu girdilere bağlıdır.
Pazarın büyüklüğü de birim maliyet hesabı açısından önem taşımaz: sektör büyük olsa bile belirli bir tesiste önerilen hücre için tekrarlanabilir iş yetersiz kalabilir. Sermaye yatırımını taahhüt etmeden önce teklif edilen seçeneği beklenen kullanım oranında deneyin.
Kaynak otomasyonu tedarikçisi deneme üretiminde hangi kanıtları sunmalı?
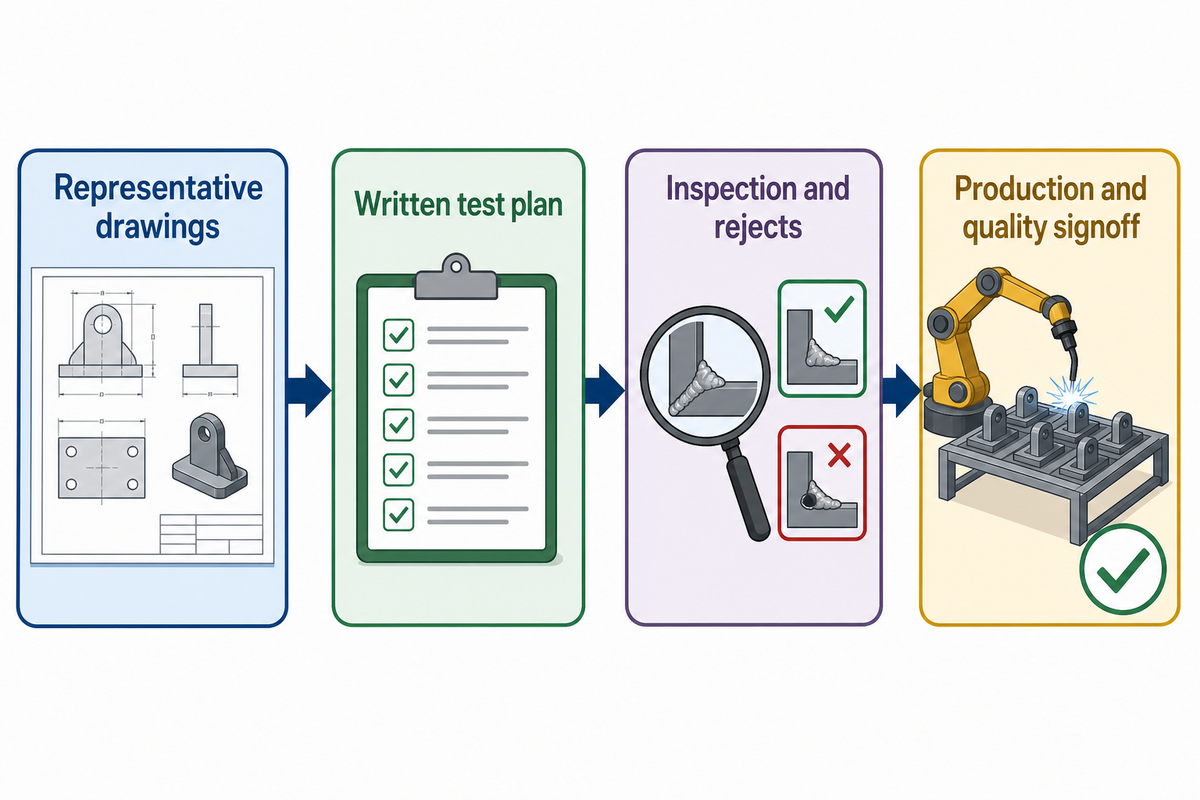
Yararlı bir numune çalışmasında, alıcının kendi temsili parçaları yazılı bir test planına göre kaynaklanır. Kurulum, ürün değişimi, 7 istasyonun tamamındaki akış, proses ayarları, muayene, reddedilen parçalar, operatör çalışması ve güvenlik kontrolleri kaydedilir. Satın alma ekibi, gösterimden önce geçme/kalma ölçütlerini belirlemeli; sonuçları kalite ve üretim ekiplerine ayrı ayrı onaylatmalıdır.
Birleştirme geometrisi, boyut, malzeme ve beklenen ağız hazırlığı çeşitliliğini göstermek için 3 çizim gönderin. Üretimde kullanılması planlanan parça çeşitlerini ve beklenen parti büyüklüklerini belirtin. İdeal bir parça için hazırlanmış kusursuz bir gösterim, başka bir soruya yanıt verir.
| Kanıt kategorisi | Kaydedilecek kanıt | Çalışma öncesinde belirlenecek geçme ölçütü |
|---|---|---|
| Üretim | Ağız hazırlığı, puntalama, yükleme, ark, muayene, ürün değişimi ve yeniden işleme süreleri | Planlanan ürün karmasında vardiya başına kabul edilen parça sayısı |
| Kalite | Çizim, prosedür, parametre kaydı, muayene sonucu, ret nedeni | Numune alınan her kaynak birleştirmesi için alıcının belirlediği kabul ölçütü |
| Güvenlik | Uygulama risk değerlendirmesi, koruyucular, ark, duman ve sıcak parça kontrolleri | Sahaya ve göreve özgü koşullar için üzerinde anlaşılmış kontroller |
| Bakım | Sensör temizliği, kalibrasyon, yedek parçalar, arıza giderme, eğitim | Alıcının kabul ettiği destek ve arıza giderme planı |
| Satın alma | Dahil olan seçenekler, yatırım, servis ve sahip olma maliyetleri | Teklif edilen konfigürasyon, test edilen konfigürasyonla aynı |
| Proses mühendisliği | Kaynak birleştirmesi aralığı, fikstür referans noktası, sensör düzeltme sınırları | Önerilen parça ailesindeki her kaynak birleştirmesi varyantı incelenmiş olmalı |
| Veri ve izlenebilirlik | Parça kimliği, parametre ve muayene dışa aktarımlarıyla ilişkilendirilmiş | Alıcı, parça kimliğiyle eksiksiz kayda ulaşabilmeli |
| Eğitim | Ürün değişimi, arızalara müdahale ve parametre değiştirme yetkisi | Belirlenen saha personeli, teklif edilen hücreyi çalıştırıp arızaları giderebilmeli |
| Finans | Planlanan kullanım oranında kabul edilen üretim başına maliyet | İş gerekçesi, alıcının kaydettiği maliyet ve ürün karması koşullarında da geçerli |
Tedarikçi gösterimi ile kaynak prosedürü yeterlilik sınaması birbirinden ayrı faaliyetlerdir. ISO 15614-1:2017, kendi kapsamındaki prosedür sınamalarını açıklarken ISO 14732:2025, mekanize ve otomatik kaynakta operatörlerin ve kaynak ayarcılarının yeterliliğini ele alır. Proje için hangi standartların ve sözleşme şartlarının geçerli olduğunu, parametreleri değiştirme yetkisinin kimde bulunduğunu ve alıcının hangi kayıtları alacağını netleştirin. ISO 10218-2:2025, robot uygulamalarını ve hücrelerini kapsar; standardın yayımlanmış olması, tek başına her tesis için evrensel bir yasal son tarih belirlemez.
Kaynak kapasitesini yarın iki katına çıkarsaydınız, sonraki darboğaz nerede ortaya çıkardı?
Yanıtlamadan önce diğer 6 istasyonu ölçün. Muayene kuyruğu oluşabilir, yükleme robotu bekletebilir veya yeniden işleme, artan kaynak çıktısını tüketebilir. Tek bir kısa gösterimin istikrarlı bir kapasiteyi kanıtladığını varsaymadan önce testi farklı partilerde veya vardiyalarda tekrarlayın. National Institute of Standards and Technology süreç kılavuzu, süreç istikrarını tek bir elverişli numuneden ayrı değerlendirir; bu genel bir istatistik kılavuzudur, kaynak kabul standardı değildir.
Üreticiler uyarlanabilir kaynak alanında bundan sonra neleri izlemeli?
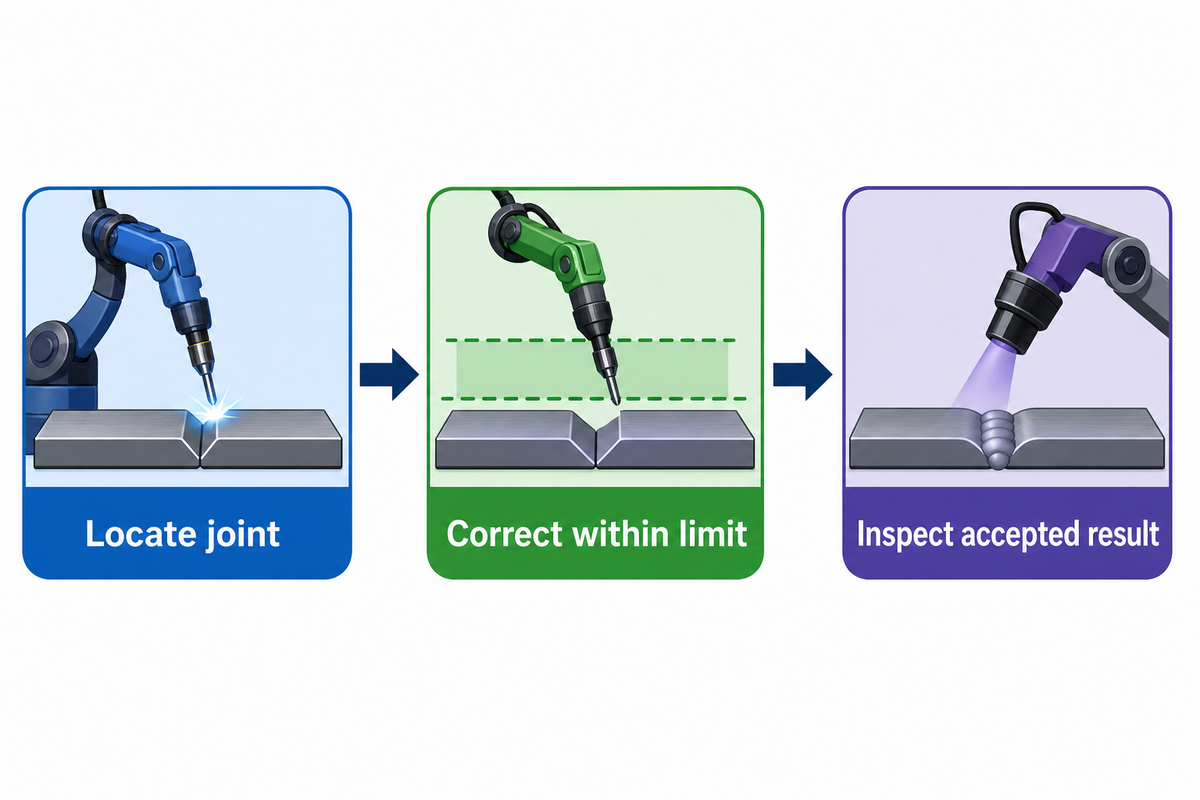
Bir sistemin konumu değişken kaynak birleştirmelerini bulabildiğine, belirtilen sınırlar içinde yolu düzeltebildiğine ve sonucu muayene kayıtlarıyla ilişkilendirebildiğine dair kanıt arayın. Bu, sisteme “otonom” denmesinden daha güçlü bir satın alma göstergesidir. Yeni bir yöntem ilgi çekici olabilir; ancak büyük, yansıtıcı veya değişken bir montajda tam yeterliliğini gösteremeyebilir.
American Welding Society’nin Eylül 2026 tarihli değerlendirmesi, uyarlanabilir yönlendirmeye ilişkin belirli örnekleri ve tam otonom çalışmayı zaman içinde kanıtlama güçlüğünün sürdüğünü anlatıyor. Test edilen parça kapsamını, kaydedilmiş bir düzeltme sınırını ve tekrarlanan kabul edilebilir sonuçları talep edin.
Otonom kaynak, araştırma için yararlı bir yön olsa da tam otonom kaynak, tek bir kaynak dikişini kamerayla düzeltmekten çok daha kapsamlı bir iddiadır. Aynı ayrım, isteğe bağlı algılama sistemleriyle satılan ark kaynak robotları için de geçerlidir. Bir teklif otonom kaynak operasyonları vaat ediyorsa yazılımın hangi kararları verdiğini, hangilerinin operatöre kaldığını ve istisnaların nasıl kaydedildiğini sorun. Robotik ve yapay zekâyı, sistemde sunuldukları biçimiyle değerlendirin; bunları sistemin her bileşenine ait genel özellikler olarak varsaymayın.
Temel çıkarım
Tüm üretim akışında kabul edilen çıktıyı artıran yöntemi seçin. 3 temsili parça ailesinin sürelerini ölçün, teklif edilen konfigürasyonu test edin ve aynı numune çalışmasını üretim ile kalite ekiplerinin değerlendirmesini sağlayın.
Kaynak otomasyonu hakkında sık sorulan sorular
Kaynak otomasyonu nedir?
Yanıtı okuyun
Kaynak otomasyonu; torcu veya iş parçasını hareket ettirmek, kaynak sırasını kontrol etmek ya da sensörlerle bir robota yön vermek için ekipman kullanır. Bir parçayı uygun konumda tutan pozisyonerden programlanmış bir hücreye kadar farklı düzeylerde uygulanabilir. Otomasyon düzeyi, kaynağın çizim, prosedür veya muayene şartlarını karşıladığını tek başına kanıtlamaz.
Kaynak otomasyonunun faydaları nelerdir?
Yanıtı okuyun
Fayda, kabul edilen çıktıyı sınırlayan istasyona bağlıdır. Pozisyoner, parça elleçleme ihtiyacını azaltabilir; robotik bir hücre ise benzer parçalarda doğrulanmış bir kaynak yolunu tekrarlayabilir. Bazı parti türlerinde kolaboratif robot ürün değişimini kolaylaştırabilir. Makineye bir kazanım atfetmeden önce operatör iş yükünü, muayeneyi, yeniden işlemeyi ve kabul edilen çıktıyı ölçün.
Kaynak otomasyonuyla ilgili zorluklar nelerdir?
Yanıtı okuyun
Değişken ağız hazırlığı, yetersiz erişim, değişen parça aileleri ve zayıf fikstürler, hızlı kaynak yolunun kazandırdığı zamanı tüketebilir. Bir hücre ayrıca proses kontrolü, uygulamaya özgü güvenlik önlemleri, duman değerlendirmesi, muayene, eğitim ve destek gerektirir. Temsili parçalarla yapılan bir deneme, satın alma kararından önce bu sınırları ortaya çıkarabilir. Sınırlayıcı koşulu kaydedin ve denemeyi birden fazla partide tekrarlayın.
Otomasyon kaynakçı açığını giderebilir mi?
Yanıtı okuyun
Otomasyon, tekrarlanan hareketleri insanlardan ekipmanlara aktarabilir. Nitelikli kaynakçı açığı sürerken bile parçaları hazırlayabilecek, kaynak prosedürlerini ayarlayıp kontrol edebilecek, fikstürlerin bakımını yapabilecek, hücreyi denetleyebilecek ve kaliteyi değerlendirebilecek personele ihtiyaç vardır. Personel planı, belirli sayıda kaynakçının her durumda ikame edileceğini varsaymak yerine bu görevleri hesaba katmalıdır.
Kaynak otomasyonu hangi sektörlerde kullanılır?
Yanıtı okuyun
Boru imalatı, çelik konstrüksiyon işleri, basınçlı kap üretimi ve diğer ağır imalat alanlarında; parça geometrisi ve üretim hacmi elverdiğinde mekanize elleçleme veya robotik kaynak kullanılabilir. Uygun otomasyon düzeyi kaynak birleştirmesine, parça karmasına, güvenlik şartlarına ve muayene esaslarına göre değişir.
Robotik kaynak ile otomatik kaynak aynı şey midir?
Yanıtı okuyun
Robotik kaynak, otomatik kaynağın bir türüdür. Otomasyon; pozisyoner ve rotatörlerle parçaların mekanize biçimde hareket ettirilmesini ve manipülatörlerle torcun kontrollü hareketini de kapsar. Bir tesis bu yöntemleri bir arada kullanabilir veya işin yalnızca tekrarlanabilir bir bölümünü otomatikleştirebilir.
Parçalarınızı ve ölçümlerinizi görüşmeye getirin
Aubrik, 3 temsili çizim üzerinden pozisyoner, rotatör, manipülatör, robotik hücre veya bunların bir arada kullanıldığı bir çözümü değerlendirebilir. Önerilen konfigürasyonun gerçek kısıtınıza göre test edilebilmesi için 7 İstasyonlu Akış zamanlamalarını, gerekli muayene esasını ve hedef üretim karmasını paylaşın.
Aubrik ile numune çalışmasını görüşünKanıt notu: Bu makalede, sunulan ürün gruplarını açıklamak için üreticilerin kamuya açık sayfalarına atıfta bulunulmuş, teknik bağlam için harici kaynaklardan yararlanılmış ve açıkça varsayımsal bir maliyet örneği verilmiştir. 7 İstasyonlu Harita, kabul görmüş bir sektör standardı olarak sunulmamıştır; örnek sayılar da müşteri deneyimini yansıtmaz. Sahaya özgü güvenlik, kaynak prosedürleri ve muayene kabulü proje bazında değerlendirilmelidir.
Kaynaklar ve referanslar
- International Federation of Robotics, World Robotics 2025 yayını
- American Welding Society, kaynak otomasyonu ve muayene
- U.S. Occupational Safety and Health Administration, robot güvenliği kılavuzu
- U.S. Occupational Safety and Health Administration, kaynak dumanları
- The Welding Institute, kaynak tasarımı ve pozisyonu
- National Institute of Standards and Technology, ürün karması ve darboğazlar
- International Organization for Standardization, ISO 15614-1:2017
- International Organization for Standardization, ISO 14732:2025
- International Organization for Standardization, ISO 10218-2:2025
- National Institute of Standards and Technology, proses istikrarı kılavuzu
- American Welding Society, uyarlanabilir kaynak otomasyonu