
Entre em contato com a Aubrik Company

Atualizado em julho de 2026.
Uma célula de soldagem robotizada é uma célula automatizada integrada, composta por robô de soldagem, fonte de soldagem, posicionador, proteção de segurança e controlador, para soldar peças sempre com a mesma precisão. Em geral, os compradores encontram o mesmo obstáculo ao avaliar uma dessas soluções: “célula de soldagem robotizada”, “robô”, “sistema de soldagem” e “célula com cobot” costumam ser usados como sinônimos, e muitas vezes as páginas dos fornecedores não deixam claro qual configuração atende a determinada taxa de produção.
Especificações rápidas
| Tipos de célula | Bancada de trabalho fixa, inclinação de eixo único, mesa giratória de eixo único, dois eixos, cobot |
| Alcance do robô/capacidade de carga | Alcance de 1,4–2,0 m, capacidade de carga da tocha de 6–20 kg (braço de 6 eixos) |
| Processos de soldagem | MIG/MAG (GMAW), TIG (GTAW), FCAW, laser, por pontos |
| Tempo típico de instalação | 3–5 dias para a parte mecânica (pré-projetada) + 1–2 semanas de comissionamento |
| Normas aplicáveis | ANSI/A3 R15.06-2025, ISO 10218-1/2:2025, AWS Z49.1, AWS D16.1 |
Este guia detalha a terminologia, os componentes reais, as diferenças entre cobots e sistemas tradicionais, a compatibilidade com processos de soldagem, os dispositivos de fixação, o panorama de fornecedores, a viabilidade econômica, os suprimentos, as normas de segurança, a programação e as tendências futuras em 2026, com todos os dados provenientes de fontes externas, e não de páginas de fornecedores. As vantagens da soldagem robotizada variam conforme a combinação de peças, por isso este guia começa pelas diferenças práticas, e não pelo discurso comercial.
Neste guia
- O que é uma célula e como ela se compara a um braço robótico avulso, uma linha de produção completa ou uma célula com cobot
- Por que a marca do robô importa menos do que a qualidade da integração
- Seleção entre cobot e célula tradicional, com faixas reais de custo
- Viabilidade econômica e a única situação em que a automação é desvantajosa
- O que observar na atualização de 2025 das normas de segurança
O que é uma célula de soldagem robotizada: as quatro diferenças terminológicas
Uma célula de soldagem robotizada integra braço robótico, fonte de soldagem, posicionador, proteção de segurança e controlador em um espaço de trabalho autônomo, no qual o robô executa uma trajetória de soldagem programada sem ninguém dentro da área de movimentação do braço. Essa mesma lista de componentes — fonte de soldagem, posicionador e controlador integrados em um único sistema conectado em rede — aparece nas próprias normas de integração de dispositivos do setor de soldagem, e não apenas nos materiais comerciais dos fornecedores. As empresas de fabricação metalmecânica compram a célula, não apenas o robô instalado nela.
Ao pesquisar este tema, é comum agrupar quatro expressões estreitamente relacionadas — célula de soldagem robotizada, célula de soldagem com robô, soldador robotizado e sistema de soldagem robotizada — como se representassem o mesmo interesse de busca. No entanto, do ponto de vista de um engenheiro que analisa uma proposta, nenhuma dessas expressões tem exatamente o mesmo significado. Agrupá-las pode evitar erros de compra dispendiosos logo no início do processo.
| Tipo de configuração | O que é | Área de instalação/capacidade típica | Mais indicada para |
|---|---|---|---|
| Robô/braço robótico (avulso) | Somente o braço de 6 eixos — sem fonte de soldagem, dispositivos de fixação ou proteção | Alcance de 1,4–2,0 m, capacidade de carga de 6–20 kg | Não constitui, por si só, uma unidade de produção disponível para compra |
| Célula com bancada de trabalho fixa | Plataformas de trabalho estacionárias, sem rotação por posicionador | ~3 m × 4 m (~130 pés²) | Solução inicial de pequena escala, para juntas simples e repetitivas |
| Célula com inclinação de eixo único | 1–2 posicionadores com cabeçote motriz e contraponto, para até ~300 kg | aprox. 3 m × 4 m | Empresas com alta variedade de peças que precisam de rotação ou inclinação |
| Célula com mesa giratória de eixo único | Mesa giratória horizontal, para até ~500 kg | aprox. 3 m × 4 m | Peças de trabalho grandes e soldas circunferenciais em alto volume |
| Célula com posicionador de 2 eixos | Posicionadores tipo L com movimentação em duas direções, para até ~300 kg cada | aprox. 3 m × 4 m | Produção complexa, em múltiplos ângulos e com alta variedade de peças |
| Célula com cobot | Robô colaborativo, com redução ou ausência de cercamento perimetral | A menor — geralmente com menos de 10 m² | Alta variedade, baixo volume e trocas frequentes de peças |
| Célula rotativa de duas estações | Duas estações giram 180° enquanto o robô solda um dos lados | ~20 m² (~215 pés²) | Tempos de ciclo inferiores a 3 minutos e execuções contínuas de produção em alto volume |
| Linha/sistema de soldagem robotizada | Várias células ou estações interligadas por sistemas de movimentação de peças | Área de produção completa | Fabricação em série com múltiplas estações |
| Robô montado em trilho/pórtico | O robô se desloca sobre um trilho em vez de permanecer fixo em uma célula | Atende peças muito grandes/irregulares | Estruturas soldadas de grandes dimensões que não cabem em uma célula fixa |
Um ponto importante a esclarecer desde o início é que uma célula de dimensões fixas nem sempre é adequada para determinada peça de trabalho. Os sistemas sobre trilhos e pórticos foram projetados para peças que não cabem no espaço limitado de uma célula, como elementos estruturais longos e pesados, objetos com formatos extremamente irregulares e peças movimentadas diretamente no chão de fábrica, em vez de serem colocadas dentro de uma proteção.
📐 Nota de engenharia
As células geralmente medem cerca de 3 m por 4 m (130 pés²) para uma estação e aproximadamente 20 m (215 pés²) para uma configuração rotativa de duas estações, dimensões que devem ser consideradas antes de iniciar a cotação do projeto.
Componentes principais e arquitetura da célula: fixa vs. modular
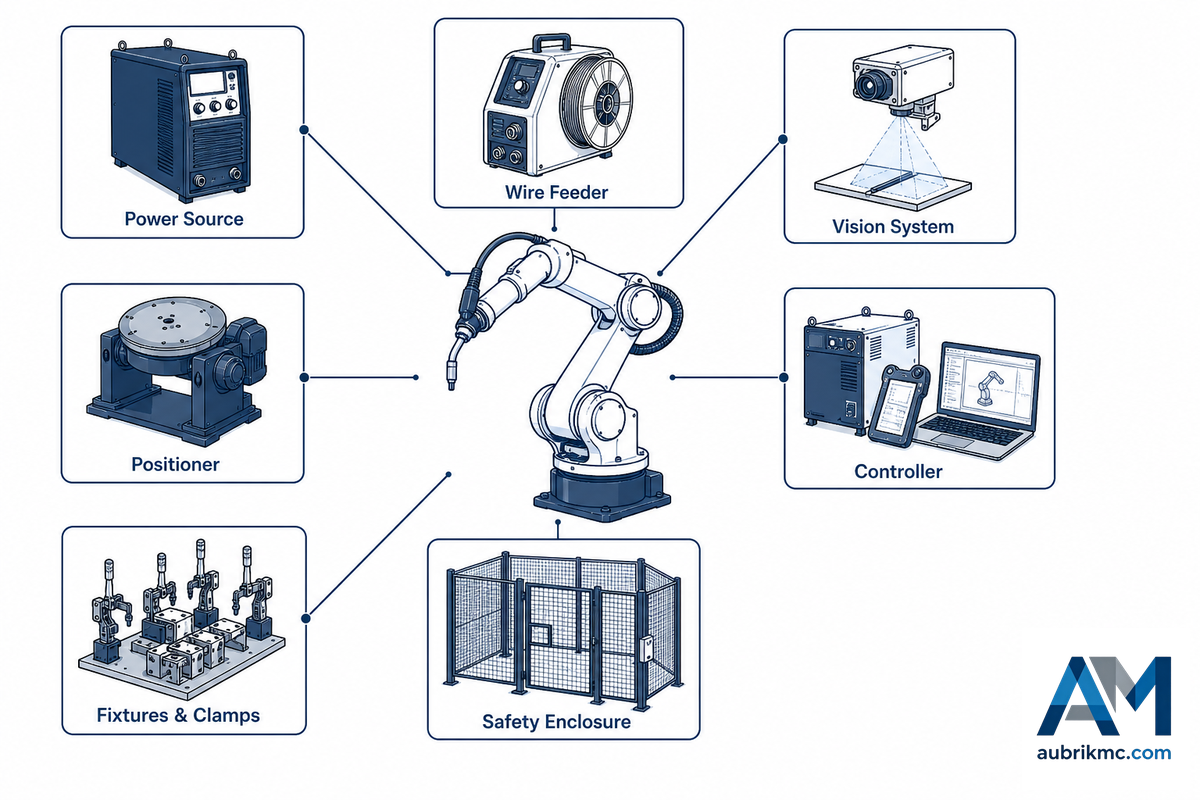
Independentemente do fabricante, qualquer célula eficaz inclui os oito componentes a seguir: braço robótico de 6 eixos, fonte de soldagem, posicionador, dispositivos de fixação e grampos, controlador e software, sistemas de segurança, alimentador de arame e sistema de visão, muitas vezes equipado com rastreador de junta para acompanhar as soldas. A escolha entre um sistema modular ou fixo determina até que ponto a célula poderá incorporar novas aplicações de soldagem posteriormente sem precisar ser reconstruída.
O princípio de priorizar a integração sobre o equipamento
O braço robótico é o componente mais padronizado da célula: qualquer braço de 6 eixos de um fabricante reconhecido consegue movimentar uma tocha ao longo de uma trajetória programada. O que realmente determina o desempenho da célula na produção é a qualidade da integração: se a fonte de soldagem comunica continuamente os parâmetros da junta ao controlador do robô por meio de uma rede adequada no nível dos dispositivos, em vez de uma adaptação improvisada; se os dispositivos de fixação mantêm as tolerâncias necessárias para o robô localizar cada junta de forma confiável; e se a programação é sofisticada o suficiente para acomodar as variações reais das peças. Comparar propostas apenas com base nas fichas técnicas dos robôs significa comparar a variável de menor impacto.
✔ Arquitetura fixa
- Menor custo inicial para uma única família de peças sem alterações
- Comissionamento e validação mais simples
- Sem capacidade adicional para novas geometrias de juntas
⚠ Arquitetura modular
- Maior custo inicial devido à capacidade de expansão ainda não utilizada
- Permite acrescentar novos posicionadores, trilhos ou um segundo processo posteriormente
- Evita uma modernização completa quando os requisitos de produção mudam
A marca do robô importa mais do que a integração?
Ver resposta
Não. Instale qualquer braço de 6 eixos com capacidade adequada sobre uma mesa giratória, usando uma fonte de soldagem básica e sem considerar os dispositivos de fixação, e o resultado será um equipamento caro que funciona em uma demonstração, mas falha na produção. O que realmente prevê o sucesso é a capacidade do dispositivo de fixação de manter a peça de trabalho dentro da tolerância, a possibilidade de a fonte de soldagem variar os parâmetros durante a solda para acompanhar mudanças na junta e a facilidade de atualizar a programação sem refazer todo o ensinamento. As empresas bem-sucedidas não comparam apenas a marca e a capacidade de carga do robô em uma ficha técnica — elas também incluem no orçamento o trabalho de integração que determina se a célula atingirá a meta de produtividade.
Células de soldagem com cobot vs. células robotizadas tradicionais: qual atende sua fábrica?
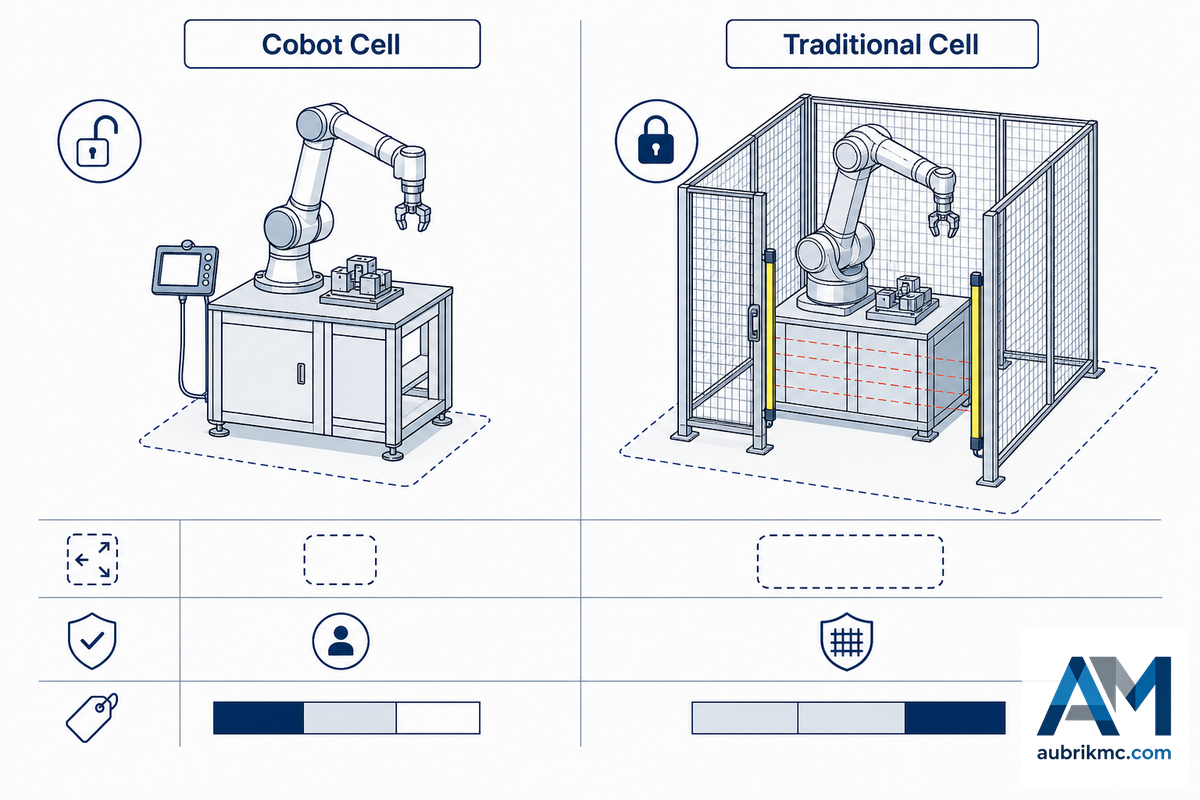
A escolha entre uma solução colaborativa e uma tradicional, e não entre marcas, é a primeira decisão real do processo de seleção. Uma célula de soldagem com cobot utiliza um robô colaborativo projetado para operar sem cercamento perimetral quando construída de acordo com as normas de operação colaborativa da ISO 10218-2; uma célula tradicional utiliza um braço industrial de potência integral que exige cercamento perimetral completo.
| Fator | Célula com cobot | Célula tradicional |
|---|---|---|
| Mais indicada para | Alta variedade, baixo volume e trocas frequentes de peças | Produção em série e de alto volume |
| Programação | Gráfica/guiada manualmente, com minutos por nova peça | Por terminal de programação ou offline, de horas a dias |
| Requisito de segurança | Cercamento perimetral reduzido/dispensado (ISO 10218-2 + ISO/TS 15066) | Cercamento perimetral completo, cortinas de luz e paradas de emergência |
| Área de instalação | A menor — geralmente com menos de 10 m² | ~12 m² com estação única, ~20 m² com duas estações |
| Faixa de preço típica | $50,000–$150,000 | $130.000–$250.000 (estação única) |
Uma tendência observada na prática contraria a ideia de considerar a célula tradicional como a opção “séria” padrão: empresas que compram uma célula tradicional totalmente protegida para trabalhos de variedade muito alta e volume muito baixo frequentemente percebem que ela é pouco utilizada, pois permanece parada justamente durante os períodos de reprogramação que um cobot absorveria em minutos — uma incompatibilidade dispendiosa que aparece no relatório de utilização da fábrica muito antes de alguém reavaliar a decisão de compra original. Essa é uma diferença estrutural, não uma questão de qualidade do fornecedor: a classificação do cobot para operação colaborativa conforme a ISO/TS 15066 é o que permite dispensar o cercamento e a instalação de cortinas de luz, que acrescentam custos e ocupam espaço real em uma célula tradicional. Primeiro, compatibilize a arquitetura e o volume; depois, ajuste a solução à variedade de peças.
A linha de soldagem com cobot da própria Aubrik é um exemplo de solução colaborativa pré-integrada neste segmento, assim como as opções disponíveis no mercado geral de fornecedores descrito abaixo. Empresas de fabricação metalmecânica de pequeno e médio porte tendem a começar por essa categoria, pois o menor custo de entrada e a redução da necessidade de cercamento tornam a primeira aquisição de automação menos arriscada.
Como escolher o processo de soldagem para sua aplicação
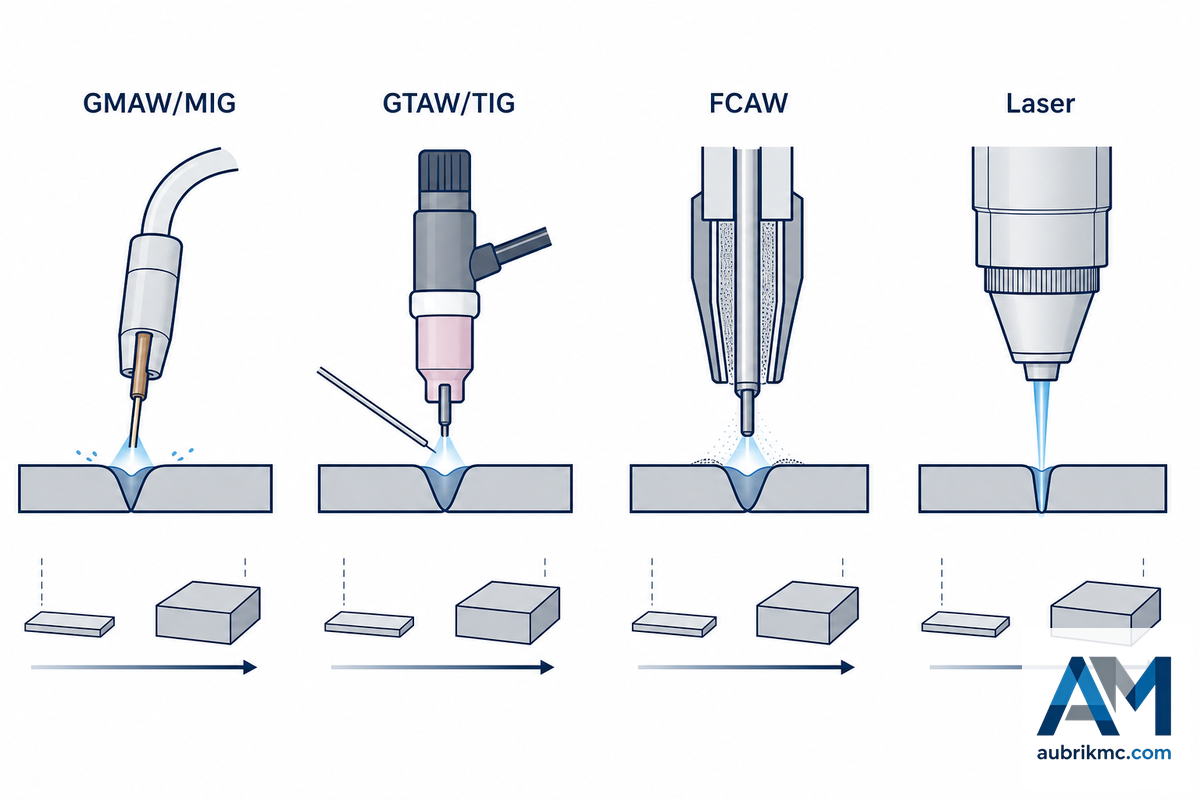
A maioria dos sistemas robotizados de soldagem a arco utiliza GMAW/MIG como padrão devido à alta taxa de deposição e à facilidade de automação, mas os critérios de seleção e aplicação de outros processos também devem ser considerados conforme o tipo de material, a espessura e os requisitos de qualidade da junta.
| Processo | Mais indicado para |
|---|---|
| GMAW/MIG | Aço carbono convencional abaixo de ~12 mm, com a maior taxa de deposição |
| GTAW/TIG | Aço inoxidável, alumínio e juntas de precisão nas quais a aparência/qualidade é importante |
| FCAW | Chapa pesada, alta deposição e menor sensibilidade ao ajuste da junta |
| Soldagem a laser | Materiais finos, aporte térmico mínimo e conjuntos com tolerâncias restritas |
Materiais com espessura superior a aproximadamente 20mm, ou execuções de produção em aço inoxidável/alumínio, frequentemente exigem MIG pulsado, TIG ou operações com arame duplo, em vez de parâmetros convencionais — cada método altera o tipo de fonte de soldagem e de tocha, portanto a seleção do processo deve ser concluída antes da cotação da fonte de soldagem. Uma escolha incorreta gera uma falha dispendiosa e difícil de prever: uma fonte de soldagem dimensionada para GMAW convencional em aço carbono fino terá dificuldade para evitar porosidade e perfuração em chapas acima de 20mm e, quando isso surgir em uma inspeção de solda reprovada, a fonte inadequada já estará instalada na célula.
A soldagem a arco plasma é uma quinta opção de nicho que merece ser conhecida, embora a maioria das células nunca a utilize — ela atende a uma faixa restrita de aplicações de precisão e baixo aporte térmico que o laser nem sempre alcança com boa relação custo-benefício. Independentemente do processo escolhido, os parâmetros de soldagem — velocidade de avanço do arame, tensão e velocidade de curso — ainda precisam ser ajustados e mantidos estáveis, e a própria tocha de soldagem requer atenção periódica: um bocal de gás obstruído ou um bico de contato desgastado é uma causa comum e evitável de respingos excessivos e aberturas de arco inconsistentes em uma célula cuja programação esteja correta.
Posicionadores, mesas giratórias e dispositivos de fixação dentro da célula
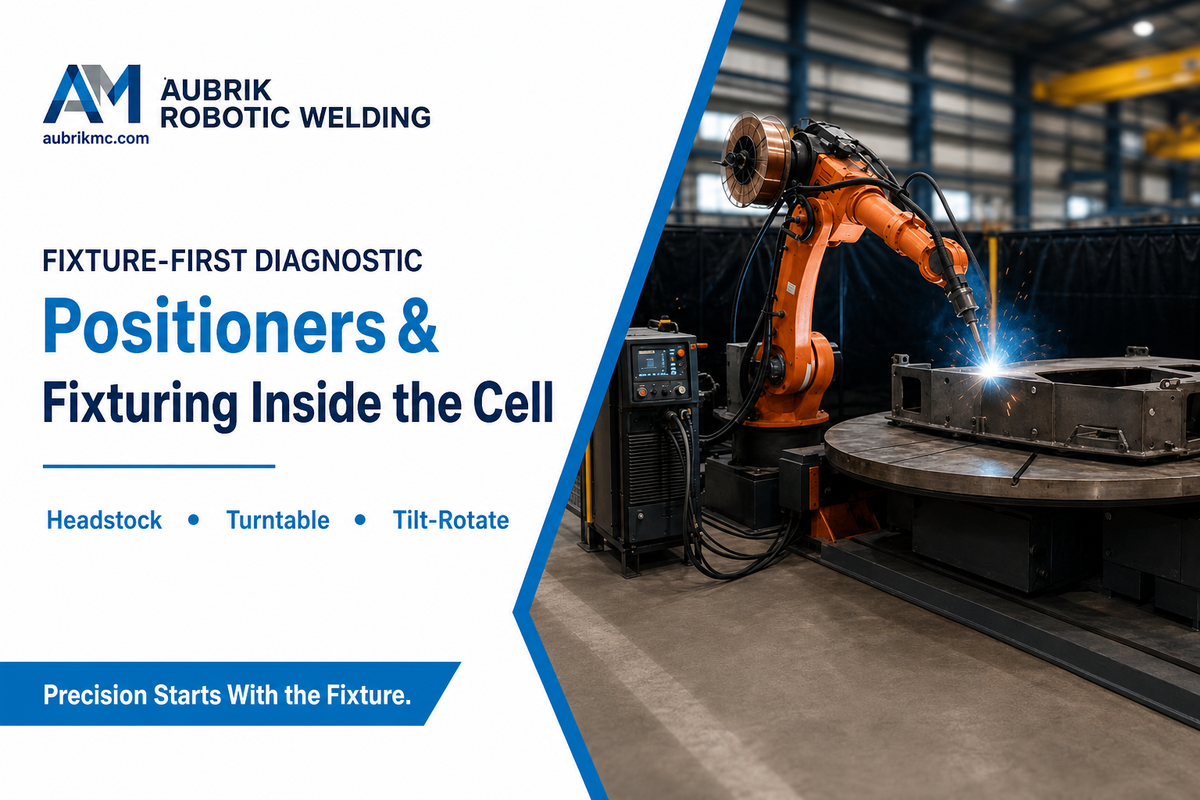
Os dispositivos de fixação e o posicionamento costumam ser os responsáveis por projetos de células de soldagem robotizada que ultrapassam o orçamento e atrasam, justamente porque são frequentemente tratados como aspectos secundários na decisão de compra, sem receber mais atenção do que o próprio robô. Esse é um erro dispendioso e evitável: um dispositivo de fixação que não mantém a tolerância representa uma despesa recorrente oculta, que reaparece em cada execução de produção, e não um problema pontual de integração.
Tipos de posicionadores
- Os posicionadores com cabeçote motriz e contraponto sustentam peças de trabalho cilíndricas ou estruturas entre dois mandris giratórios — são adequados para conjuntos tubulares e seções de vigas, inclusive componentes grandes para serviço pesado que, de outra forma, precisariam ser reposicionados manualmente durante a soldagem.
- As mesas giratórias servoacionadas de eixo único posicionam peças de trabalho planas para soldas de filete em todo o perímetro.
- Os posicionadores tipo L ou H com inclinação e rotação acrescentam um terceiro eixo rotativo para soldas em 3 dimensões e são adequados para suportes e chapas de reforço.
Essa relação entre precisão e tolerância é o ponto mais importante e mais inesperado de todo o guia. A The Fabricator afirma categoricamente que o robô só consegue produzir uma solda de alta qualidade quando as peças são mantidas com uma tolerância equivalente a aproximadamente metade do diâmetro do arame de soldagem. ±0,05 mm (a repetibilidade típica de um braço robótico moderno de 6 eixos) não oferece grande margem para um dispositivo de fixação desalinhado e, na verdade, mais precisão no robô frequentemente torna os erros do dispositivo mais visíveis na solda concluída, em vez de disfarçá-los. Como publicou um soldador no Reddit, “as máquinas são precisas demais — se a montagem ou as tolerâncias não forem perfeitas, as soldas ficam ruins.” Uma célula só consegue produzir soldas precisas e repetitivas quando o dispositivo de fixação instalado antes dela também cumpre sua parte nos requisitos de tolerância.
Uma célula de soldagem robotizada pode coordenar seus movimentos com um posicionador em tempo real?
Mostrar resposta
Sim, nas células projetadas para isso, por meio de um processo chamado movimento coordenado. Nessas células, o controlador do robô sincroniza a trajetória da tocha com a rotação do posicionador, mantendo a solda na posição plana (1G) durante todo o ciclo, em vez de fazer o robô acompanhar uma junta em movimento. Todos os controladores de robôs podem coordenar seus movimentos com posicionadores de fábrica quando uma peça exige o uso simultâneo do robô e do posicionador, mas é necessário confirmar se o controlador oferece suporte ao movimento coordenado antes de encomendar a peça, e não depois da instalação.
Para empresas que procuram versões independentes desses equipamentos como parte de uma solução com dispositivos de fixação, e não uma célula completa, as linhas de equipamentos da própria Aubrik — posicionadores de soldagem, rotadores de soldagem e viradores de roletes e manipuladores de soldagem com coluna e lança — também oferecem produtos nessa categoria.
Panorama das células pré-projetadas: opções fixas, modulares e de fornecedores
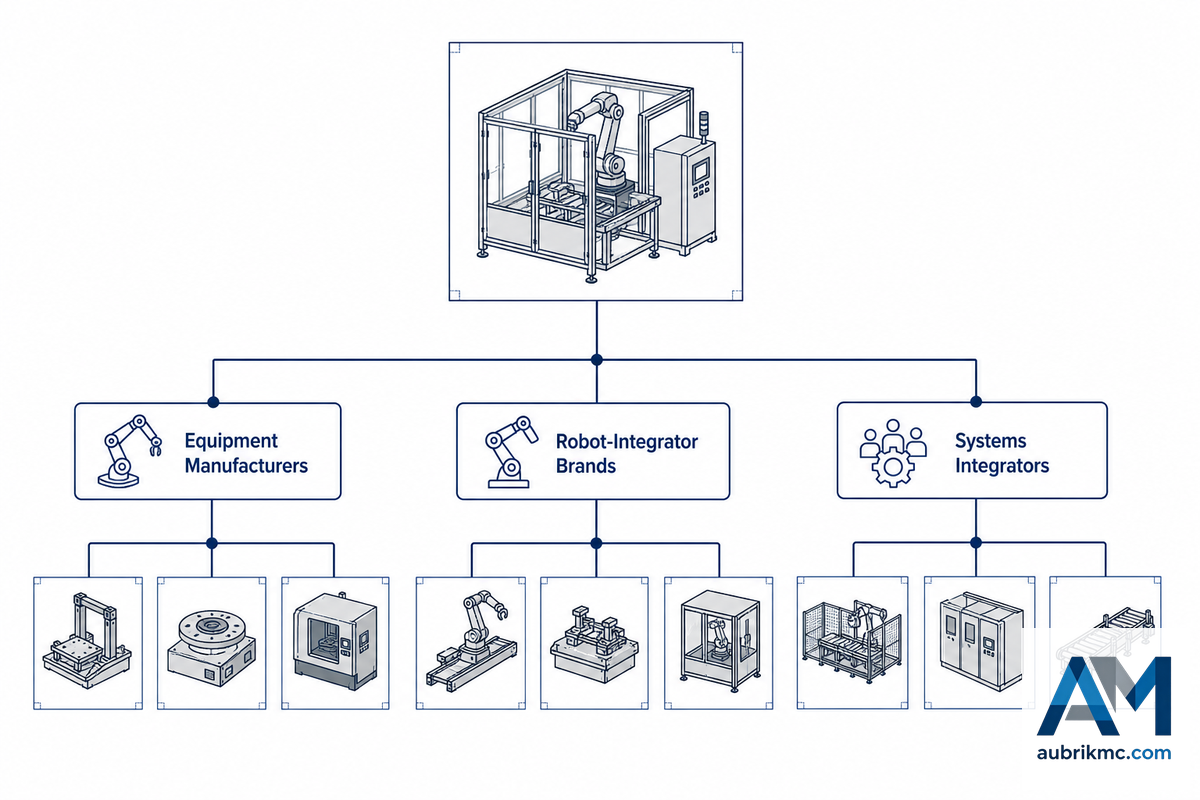
Os fornecedores do segmento de soluções pré-projetadas podem ser classificados como fabricantes de equipamentos que oferecem soluções de soldagem robotizada (por exemplo, Miller PerformArc, células robotizadas convencionais da Lincoln Electric e pacotes robotizados da Fronius); marcas de robôs e integradores (por exemplo, ArcWorld da Yaskawa Motoman e ABB); ou integradores de sistemas gerais e de nicho (por exemplo, THG Automation e Zhouxiang). Fabricantes com portfólio completo também constroem a célula e os equipamentos complementares, como posicionadores e manipuladores de soldagem. Por exemplo, a linha Q-Spark robotic welding cell da Aubrik está disponível em quatro configurações padrão: bancada de trabalho fixa, inclinação de eixo único, mesa giratória de eixo único e posicionador de dois eixos.
Não existe um único formato superior a todos os outros, e o erro mais dispendioso cometido pelos compradores deste segmento é escolher a categoria do fornecedor antes de considerar a geometria da peça. Como um integrador de automação admitiu publicamente, as células de soldagem “nem sempre são a ferramenta ideal para movimentar peças reais” — para peças volumosas ou com formato irregular, os sistemas comparáveis eram robôs montados em trilhos ou pórticos, e não células estacionárias. Primeiro, compare os fornecedores com base nas dimensões máximas de suas peças; a marca importa muito menos do que a compatibilidade física do equipamento.
A diferença prática varia conforme o setor. Empresas de fabricação de estruturas de aço e OEMs de equipamentos pesados que soldam vigas, suportes e estruturas de grandes dimensões geralmente precisam do alcance de um sistema sobre pórtico ou trilho, justamente porque o espaço de trabalho de uma célula fixa se torna insuficiente para suas peças; oficinas que produzem lotes menores e com alta variedade costumam ser mais bem atendidas por uma célula fixa ou equipada com posicionador, na qual a velocidade de troca importa mais do que o alcance. Fornecedores que também fabricam internamente — em vez de revender um braço de terceiros instalado sobre uma estrutura genérica — geralmente conseguem certificar os valores de regime de trabalho e repetibilidade da célula completa, e não apenas do robô, com respaldo nos registros de processos da ISO 9001 — dados que devem ser solicitados antes da assinatura do pedido de compra. Uma célula integrada e bem projetada para execuções de produção em alto volume deve manter esses valores estáveis turno após turno; uma estrutura genérica montada com um robô de alto desempenho raramente consegue o mesmo.
A viabilidade econômica: tempo de arco aberto, paradas e retorno do investimento
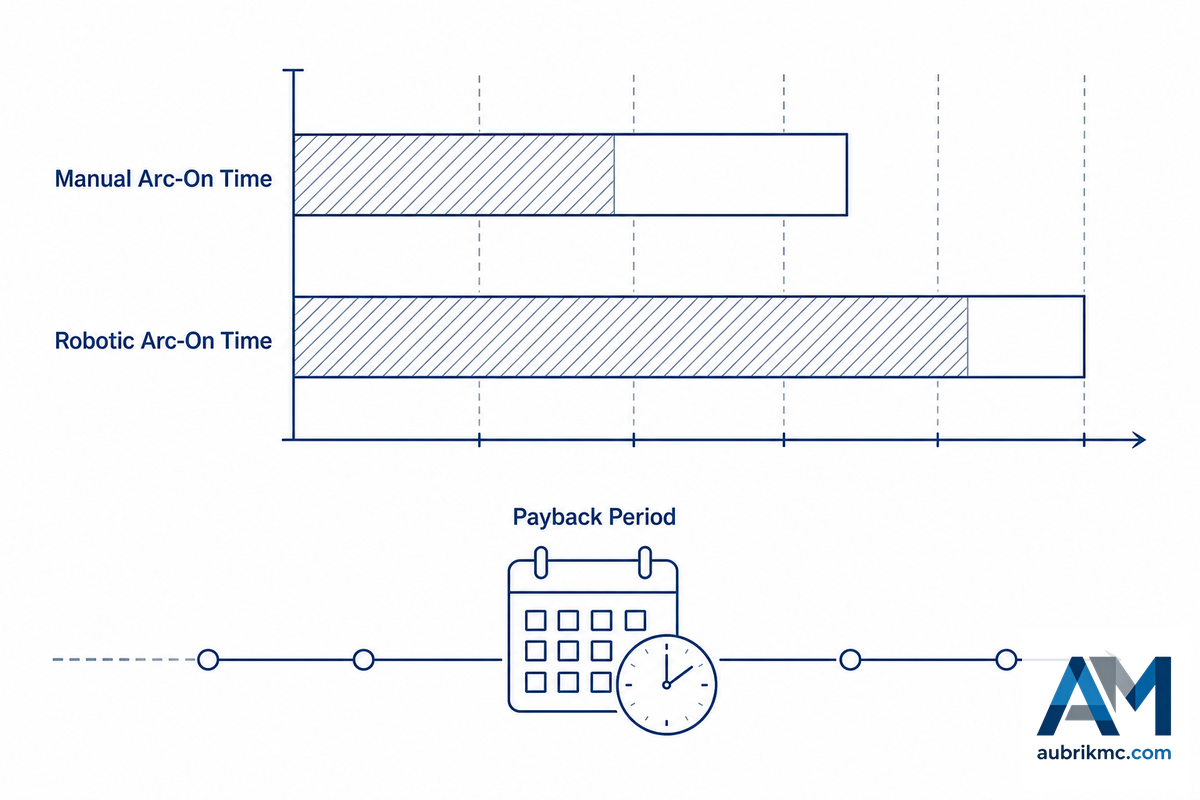
15–40%
Tempo de arco aberto na soldagem manual
50–85%
Tempo de arco aberto na soldagem robotizada
12–24 meses
Faixa de retorno citada pelo setor
Quatro fontes distintas apontam a mesma diferença: soldadores operados manualmente mantêm cerca de 15-40% de tempo de arco aberto por turno, enquanto as células robotizadas elevam esse índice para 50-85%. (Tempo de arco aberto é a parcela do turno durante a qual a tocha está efetivamente soldando — uma medida da disponibilidade da máquina, e não de seu regime de trabalho elétrico, que é outra questão.) Essa diferença é a principal razão para investir em automação, pois a mão de obra representa o maior custo de uma célula de soldagem; o robô continua sendo remunerado durante a troca de produção, mas não sofre com o cansaço após o almoço. E essa diferença no tempo de arco aberto é a evidência mais clara de uma oportunidade de melhoria que pode ser medida sem investir um centavo em novos equipamentos — faça o teste em sua própria fábrica durante uma semana antes de confiar no que lê.
Exemplo prático de ROI: Uma fábrica mantém um soldador manual a um custo total de $28/hora, em dois turnos por dia. Automatizar essa função com uma célula operando com aproximadamente 65% de tempo de arco aberto, em comparação com 25% do soldador, recupera cerca de 40 pontos percentuais de tempo produtivo — ou seja, 3.2 horas produtivas adicionais por turno de 8 horas. Considerando dois turnos e 250 dias úteis por ano, isso representa cerca de 1.600 horas de mão de obra recuperadas, ou aproximadamente $44.800 por ano em mão de obra realocada apenas nessa taxa de custo total, sem contabilizar a redução de retrabalho e o menor consumo de materiais. Comparando com uma célula pré-projetada de estação única, no valor de $150.000, somente essa realocação de mão de obra proporciona retorno em cerca de 3-4 anos — um processo de automação economicamente viável mesmo antes de incluir os ganhos adicionais de produtividade e qualidade. Os retornos de 12-24 meses frequentemente citados pelo setor geralmente pressupõem ganhos adicionais de produtividade e qualidade somados à realocação da mão de obra, e não apenas a economia de mão de obra — portanto, faça os cálculos com os dados dos seus próprios turnos em vez de adotar o prazo de retorno de outra empresa.
Ainda assim, a equação do retorno não é igual para todos, e a literatura acadêmica sobre o tema é mais interessante do que um único estudo de caso. Duas dissertações de 2024 da Minnesota State University, Mankato, elaboradas no mesmo programa de engenharia de fabricação, compararam a soldagem robotizada e a manual em peças diferentes, ambas de baixo volume e alta variedade, e chegaram a conclusões opostas. Um estudo (Srinivasamurthy, 2024) constatou que a soldagem manual era mais rápida e menos dispendiosa para a peça testada, concluindo que “a soldagem robotizada nem sempre é a resposta”, embora a célula robotizada ainda produzisse mais peças por dia em termos de produtividade bruta. O outro estudo (Mysore, 2024), sobre uma peça diferente do mesmo curso, constatou que a soldagem robotizada era aproximadamente 30% mais eficiente em custos para um período diário de trabalho equivalente. Considerados em conjunto, os dois estudos demonstram a questão melhor do que qualquer um deles isoladamente: a resposta realmente depende da peça específica, e não de uma regra prática. Se sua produção realmente tiver baixo volume e alta variedade, faça os cálculos com os códigos das suas próprias peças, considerando o tempo de arco aberto e o custo, antes de presumir que a automação será vantajosa, pois nem sempre será e, às vezes, será mais vantajosa do que o esperado.
“Os participantes do painel concordaram que os soldadores robotizados podem executar o processo de soldagem mais rapidamente do que os operadores manuais — mas a principal vantagem é a consistência, não a velocidade bruta.”
Suprimentos, fatores de custo, prazo de entrega e planilha de diagnóstico centrada no dispositivo de fixação
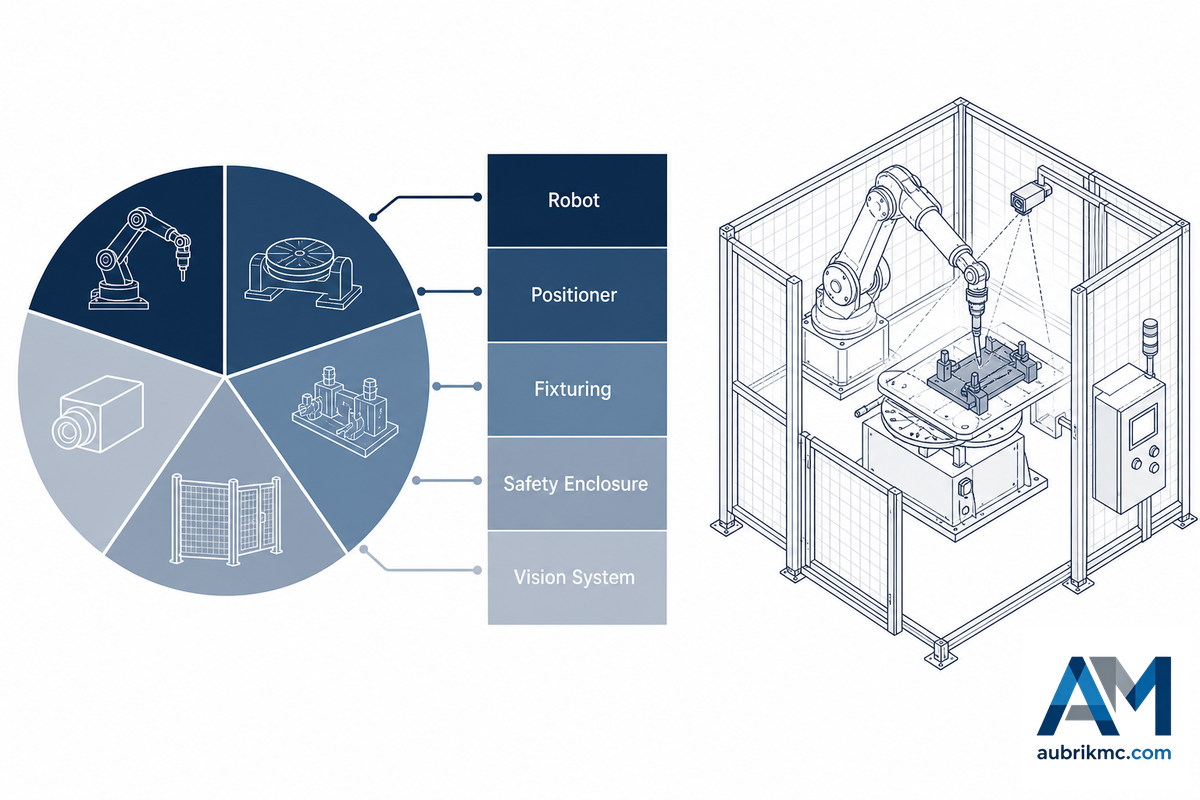
As células completas de soldagem robotizada variam de aproximadamente $50.000 (categoria inicial com cobot) a $600.000+ (configurações personalizadas com vários robôs). Cinco fatores elevam ou reduzem a categoria de uma cotação: classe de capacidade de carga do posicionador, eixos, método de visão/detecção, tipo de enclausuramento e nível de personalização. Solicite que cada fornecedor discrimine todos os fatores, em vez de apresentar uma única cotação global — essa é a única forma de comparar objetivamente as cotações de cobots. Um estudo de caso de engenharia da Cal Poly sobre o projeto de dispositivos de fixação para soldagem robotizada constatou que o próprio dispositivo de fixação, e não o robô, era o fator decisivo para determinar se o investimento seria economicamente viável.
Planilha de diagnóstico centrada no dispositivo de fixação — 5 erros de preparação que atrasam o ROI
- Ignorar a calibração do ponto central da ferramenta (TCP) — ao usar uma referência não calibrada, mesmo em soldas retas, os resultados serão aleatórios ao soldar em um círculo, em ângulo ou em múltiplos passes.
- O dispositivo de fixação fica facilmente sujeito a restrições excessivas — ele travará contra a peça de trabalho mesmo com uma leve expansão térmica, e a sequência de soldagem efetivamente atuará contra a própria forma do material quando aquecido.
- A falta de manutenção dos consumíveis provoca o acúmulo de resíduos no conduíte do arame de soldagem, a principal causa isolada de problemas de avanço — a substituição do conduíte e dos componentes de guia deve ser considerada manutenção programada, e não uma correção feita somente quando necessária.
- Nos dois sentidos, a seleção incorreta da fonte de soldagem é prejudicial — uma tensão insuficiente para peças mais espessas faz a máquina procurar constantemente os parâmetros corretos do arco, enquanto uma tensão excessiva desperdiça dinheiro.
- Optar por não programar com o software off-line exige a programação manual de cada trabalho diretamente no robô — o que pode consumir de 20% a 30% de um turno em aplicações de alta variedade —, enquanto a programação off-line permite ao projetista criar e testar as trajetórias da ferramenta sem afetar a disponibilidade da célula.
Além do preço da própria máquina, inclua no orçamento os dispositivos de fixação (cujo custo varia conforme a complexidade, mas pode ser comparável ao preço da máquina em aplicações muito complexas — $5.000-$40.000+), o transporte e a instalação ($5.000-$15.000), o treinamento dos operadores ($3.000-$10.000) e um contrato anual de serviço ($5.000-$25.000). Os dispositivos de fixação são o custo que compradores iniciantes mais frequentemente deixam de considerar; uma única estação complexa de fixação pode custar até $5.000 por si só, além do preço da célula.
Segurança, normas e conformidade: a bifurcação regulatória de 2025
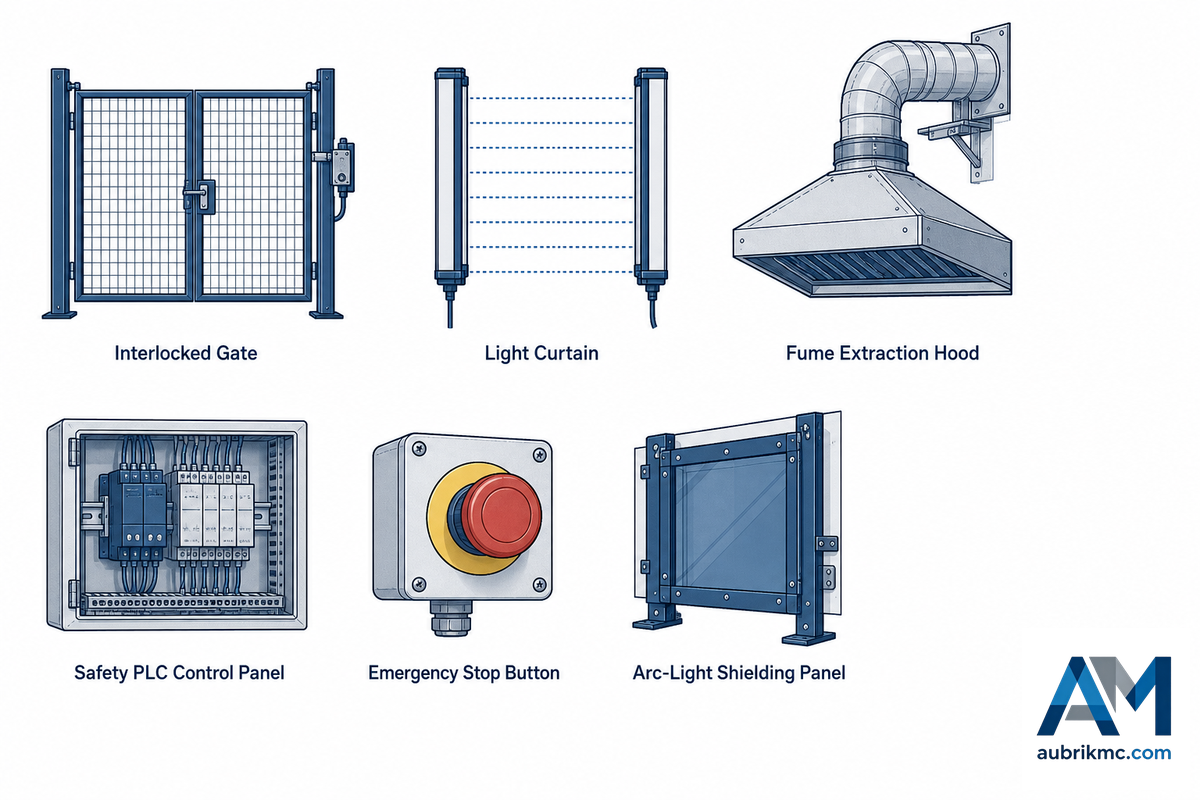
As unidades de células de soldagem robotizada vendidas e/ou instaladas a partir da segunda metade de 2025 estarão no centro de uma importante bifurcação em matéria de conformidade de segurança: em 2025, as normas que orientavam a segurança de robôs industriais nos Estados Unidos desde 2012 passaram por uma revisão substancial, incluindo até mesmo a mudança do nome da entidade responsável por publicá-las.
| Norma | Escopo |
|---|---|
| ANSI/A3 R15.06-2025 | Adoção nacional, pelos Estados Unidos, das Partes 1–2 da ISO 10218; revisa a edição de 2012 publicada sob o antigo nome da norma, ANSI/RIA R15.06 |
| ISO 10218-1/2:2025 | Requisitos internacionais de segurança para robôs e sistemas robotizados; terceira edição, vigente em 2025 |
| ISO/TS 15066 | Limitação de força/velocidade para robôs colaborativos — aplica-se especificamente a células com cobot |
| AWS Z49.1 | Segurança geral em soldagem, corte e processos correlatos |
| AWS D16.1M/D16.1 | Práticas de segurança específicas para soldagem robotizada a arco — uma camada distinta das normas gerais de segurança de robôs |
Para qualquer comprador, a consequência prática é limitada, mas significativa: é necessário verificar, para cada máquina em avaliação, qual edição da norma de segurança R15.06 foi usada em seu projeto. Embora uma máquina projetada de acordo com a versão mais antiga, de 2012, não esteja automaticamente em não conformidade, ao comprar em 2026 convém escolher uma máquina projetada conforme a versão mais recente, de 2025 — e pode ser surpreendente constatar como poucos materiais de marketing atuais refletem essa mudança.
No entanto, a questão não se limita às proteções físicas. Um artigo de 2025 publicado na Scientific Reports sobre a confiabilidade dos operadores de robôs de soldagem, que aplica os métodos TESEO e HEART de avaliação da confiabilidade humana (HRA) ao aspecto humano da operação do sistema, destaca a qualidade da interface homem-máquina (HMI), a carga de trabalho, a clareza da documentação das tarefas e a complexidade das tarefas como fatores significativos para o risco de incidentes.
⚠️ Importante
O mundo real não é uma consideração abstrata: os registros de incidentes da OSHA incluem o caso de um trabalhador cujo carro ficou preso no enclausuramento elevado enquanto ele tentava posicioná-lo na área de trabalho de uma célula de soldagem robotizada. A exaustão localizada de fumos de soldagem é um requisito de conformidade relacionado e frequentemente negligenciado — uma célula enclausurada concentra fumos que uma baia manual normalmente dissiparia de forma natural, portanto a capacidade de exaustão deve ser dimensionada de acordo com o enclausuramento, e não apenas com o processo.
O que mudou na revisão de 2025 da norma de segurança para robôs?
Ver resposta
A ANSI/A3 R15.06-2025 é a adoção nacional, pelos Estados Unidos, da ISO 10218-1:2025 e da ISO 10218-2:2025 e substitui a ANSI/RIA R15.06:2012.
A cobertura independente da imprensa especializada indica que se trata de uma revisão substancial, e não de uma simples mudança de nome, o que significa que uma máquina projetada conforme a norma de 2012 não atenderá automaticamente aos requisitos de 2025. Os compradores que avaliarem uma célula em 2026 devem perguntar ao fornecedor qual edição é citada na documentação de segurança antes de presumir que existe conformidade.
Programação off-line, visão e manutenção da célula em operação
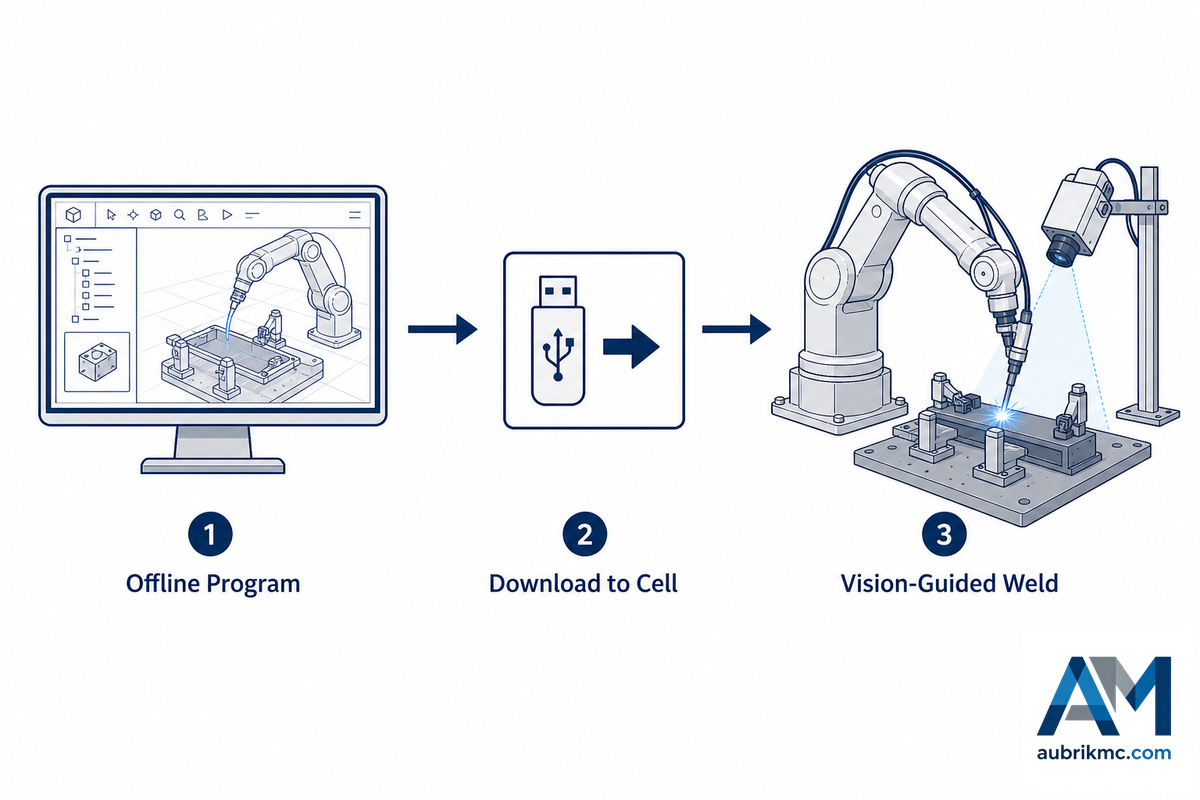
Em vez de programar no próprio robô e manter o equipamento ocupado durante uma troca de turno, um engenheiro pode programar off-line (OLP), em seu computador, uma trajetória de soldagem e transferi-la para a célula na troca de turno. Essa abordagem de programação off-line continua sendo uma tecnologia de engenharia dinâmica e ativamente desenvolvida, como demonstra uma patente recente dos EUA (US12277369B2) para simular trajetórias de soldagem diretamente a partir de digitalizações 3D de uma peça real. Oficinas com alta variedade de trabalhos e fabricantes de estruturas de aço — onde uma nova peça pode chegar à produção a cada turno — obtêm o maior benefício prático da programação off-line, pois programar uma nova trajetória diretamente no robô por meio do terminal de programação é exatamente a parada da célula que a programação off-line pretende eliminar. Os softwares off-line modernos são suficientemente fáceis de usar para que um técnico crie e verifique a trajetória de soldagem em uma visualização 3D, defina os pontos finais de cada passe e confirme a ausência de colisões antes mesmo de tocar no robô real.
Os sensores de visão e rastreamento de junta compensam a diferença entre a trajetória programada e uma peça física que difere ligeiramente do modelo CAD; muitas vezes, um sensor a laser ou de luz estruturada determina a localização real da junta e faz ajustes instantâneos na trajetória da tocha, mecanismo pelo qual o rastreamento integrado de junta mantém o nível de qualidade da solda mesmo quando há desvios significativos no ajuste e na montagem da junta. Em tarefas de soldagem de alta variedade, especialmente, é isso que mantém a qualidade consistente sem exigir uma reprogramação completa para cada variação da peça.
💡 Dica profissional
O próprio manual técnico da OSHA observa que “a programação de controladores de robôs não é padronizada pelo setor de robótica, e os fornecedores normalmente têm suas próprias linguagens ou métodos de programação, que exigem treinamento específico dos trabalhadores”. Inclua no orçamento o custo do treinamento de programação específico do fornecedor como uma despesa operacional legítima.
Perspectivas do setor: o que está mudando em 2026
O cenário de compras em 2026 é influenciado por dois fatores concretos que vão além do tamanho do mercado; ambos são questões determinantes: a escassez generalizada de trabalhadores qualificados está levando um número crescente de empresas, grandes e pequenas, à automação como solução contínua para garantir a disponibilidade da força de trabalho, e não apenas como uma questão de custo; as células com cobot existem especificamente para liberar soldadores experientes para atividades de maior valor, uma alavanca de produtividade que permite a uma pessoa gerenciar ou programar várias células de trabalho em vez de controlar manualmente cada junta de forma individual. Compatibilizar as necessidades de automação com a disponibilidade real de soldadores, e não apenas com o orçamento, é cada vez mais o ponto de partida realista para uma decisão de compra em 2026. A revisão da ANSI/A3 R15.06-2025 significa que, ao adquirir células para implantação em 2026, os compradores precisam avaliar as soluções de acordo com a versão mais atual da norma de segurança, em vez de se basearem na versão mais antiga, de 2012, citada em muitos folhetos e fichas técnicas de fornecedores; isso representa uma mudança fundamental nos critérios que definem a decisão de compra correta neste ano. Ignorar essa verificação gera um risco concreto: uma célula especificada e certificada conforme a edição anterior, de 2012, pode exigir uma recertificação ou modernização dispendiosa quando um auditor ou uma seguradora identificar a divergência, custo que recairá integralmente sobre o comprador, e não sobre o fornecedor que vendeu com base na norma antiga.
Há variações entre as empresas de pesquisa de mercado quanto às estimativas do tamanho do mercado de soldagem robotizada, mas previsões na faixa de $7 bilhões a $11 bilhões para 2025, com crescimento contínuo até o início da década de 2030, aparecem em diversas fontes de pesquisa de mercado. Esses números servem como contexto geral, e as tendências do setor e do mercado de trabalho citadas acima devem ter mais peso nas decisões de compra tomadas em 2026 do que qualquer taxa de crescimento projetada específica.
Para seu projeto de automação de 2026: primeiro, determine o perfil de volume de produção da sua peça (consulte a Seção 7 acima). Em seguida, verifique se o fornecedor pretendido cita a edição mais atual da norma de segurança (2025) em suas fichas técnicas (consulte a Seção 8) e, depois, prossiga para a avaliação das cotações de custos com a estrutura apresentada na Seção 7.
Perguntas frequentes
P: Por que escolher uma célula de soldagem robotizada em vez da soldagem manual?
Expandir resposta
O principal motivo é o tempo de arco aberto, e não apenas a velocidade bruta máxima de soldagem. Operadores humanos geralmente mantêm o arco aberto durante 15-40% de um turno; uma célula robotizada pode elevar esse índice para 50-85%, pois o sistema não faz pausas entre as peças, não sofre fadiga nem precisa reduzir o ritmo no final do turno. Como a mão de obra representa a grande maioria do custo de qualquer solda, recuperar esse tempo não utilizado costuma ser a maior alavanca isolada na justificativa econômica da automação — embora, conforme observado, isso não garanta a viabilidade da aquisição para todos os perfis de produção.
P: Quanto tempo geralmente leva para instalar e comissionar uma célula de soldagem robotizada?
Ver resposta
A instalação geralmente leva 3-5 dias para uma célula pré-projetada, além de mais 1-2 semanas para programação e treinamento dos operadores. Soluções personalizadas ou amplamente configuradas de células com posicionador normalmente levam de 4-8 semanas do início ao fim. As células com cobot geralmente ficam no extremo mais curto dessa faixa devido às suas interfaces de programação fáceis de usar.
P: Uma célula de soldagem robotizada pode ser reprogramada para peças diferentes?
Mostrar resposta
Sim, é nesse aspecto que uma célula difere fundamentalmente de uma linha de automação fixa e destinada a uma única finalidade. A reprogramação pode ser feita por meio de comandos no terminal de programação, software de programação off-line ou, no caso de cobots, por condução manual e importação de um modelo CAD 3D para geração automática da trajetória, eliminando a necessidade de uma reprogramação manual completa.
P: Uma célula de soldagem robotizada precisa de um operador exclusivo?
Ver detalhes
Não em tempo integral. Normalmente, um técnico cuida da programação e do monitoramento contínuo da qualidade de uma célula, enquanto outra pessoa realiza o carregamento e o descarregamento das peças em tempo parcial, possivelmente em várias células.
P: Qual é a diferença entre uma célula de soldagem com cobot e uma célula de soldagem robotizada tradicional?
Expandir detalhes
Uma célula de soldagem com cobot utiliza um robô colaborativo projetado para operar sob as limitações de força e velocidade da ISO 10218-2 e da ISO/TS 15066, com pouca ou nenhuma cerca perimetral. Isso a torna ideal para aplicações de alta variedade, baixo volume e trocas frequentes, nas quais se deseja uma pequena área de instalação. As células tradicionais utilizam um robô industrial de velocidade integral que exige proteção completa (cortinas de luz, portas intertravadas etc.) e é destinado à produção em série, na qual a produtividade bruta máxima é fundamental. O custo reflete essas diferenças, com as células com cobot frequentemente situadas na categoria de $50.000-$150,000, enquanto as células pré-projetadas de estação única ficam na categoria de $130.000-$250.000. Nenhuma das tecnologias é inerentemente superior; a decisão depende da variedade e do volume das suas peças.
P: Uma célula de soldagem robotizada compensa para uma oficina de pequeno ou médio porte?
Ver explicação
Frequentemente, especialmente com cobots, desde que haja dezenas de peças repetitivas sendo produzidas por dia. É importante fazer seus próprios cálculos, comparando o tempo de arco aberto e os custos de mão de obra com o preço cotado; o perfil de produção importa muito mais do que o porte da oficina.
Por que escrevemos este conteúdo
A Aubrik projeta e fabrica equipamentos de automação de soldagem (posicionadores, manipuladores de soldagem e sistemas robotizados de soldagem) desde 1999, e este guia incorpora conhecimentos derivados de nossa experiência em fabricação, além de fontes independentes e verificadas do setor, do meio acadêmico e de órgãos governamentais. Indicamos os casos em que um dado não pôde ser confirmado de forma independente, em vez de apresentá-lo como exato. Revisado pela equipe técnica da Aubrik.
Referências e fontes
- Robótica: visão geralOccupational Safety and Health Administration
- Manual técnico da OSHA, Seção IV: Capítulo 4, segurança na soldagem robotizada a arcoU.S. Department of Labor
- ISO 10218-2:2025, robótica, requisitos de segurançaInternational Organization for Standardization
- Normas ANSI/A3 atualizadas abordam a segurança de robôs industriaisThe Robot Report
- Como escolher a célula de soldagem robotizada certa para sua operaçãoThe Fabricator
- Listas de verificação para o sucesso da soldagem robotizadaThe Fabricator
- Estudo comparativo entre soldagem robotizada e manual em um ambiente de fabricação de baixo volume e alta variedade (JR Test 3)Minnesota State University, Mankato
- Estudo comparativo entre soldagem robotizada e manual em um ambiente de fabricação de baixo volume e alta variedade (JR Test 2)Minnesota State University, Mankato
- Análise da confiabilidade de operadores de robôs de soldagem utilizando os métodos TESEO e HEART ampliadosScientific Reports (Nature)
- US12277369B2, geração de trajetórias simuladas de soldagem para um robô de soldagemUSPTO / Google Patents
- AWS/ANSI Z49.1, segurança em soldagem, corte e processos correlatosAmerican Welding Society
- AWS D16.1M/D16.1, especificação de segurança para soldagem robotizada a arcoAmerican Welding Society
- Décima terceira Conferência Internacional sobre Informatização da SoldagemGovInfo / U.S. Government Publishing Office
- Módulo 2, processos de soldagem e corteU.S. Nuclear Regulatory Commission
- Projeto e implementação de um dispositivo de fixação para soldagem robotizadaCalifornia Polytechnic State University
- ISO 10218-2:2025, robótica, requisitos de segurança, Parte 2International Organization for Standardization
Artigos relacionados
- Seleção de posicionadores de soldagem para serviço pesado: inclinação, inclinação por engrenagens e soldagem automatizada
- Como dimensionar um posicionador para soldagem de tubos antes de solicitar uma cotação
- Rotador para soldagem de tubos: guia de operação
- Guia de viradores de soldagem e viradores de roletes



